 Huỳnh Âu
Chương XIV — Máy CNC và Rô Bốt
Học về gì: NC và CNC là gì, máy CNC phân loại ra sao, các loại máy khoan/tiện/phay/trung tâm gia công/EDM, ưu và nhược điểm, tính năng của hệ điều khiển hiện đại và các thông số kỹ thuật cần xem khi chọn máy.
Nhớ gì:
NC (numerical control) là điều khiển hoạt động của máy công cụ một cách chính xác bằng một chuỗi mã lệnh gồm ký tự số, chữ cái và ký hiệu mà bộ điều khiển máy (MCU) hiểu được; mã lệnh được chuyển thành xung điện điều khiển motor để gia công tự động.
• Thời kỳ NC (1953 đến đầu những năm 70): chương trình nạp bằng băng giấy đục lỗ, xử lý bằng rơle, bóng đèn điện tử rồi transistor, liên hệ giữa các linh kiện bằng dây nối hàn cứng trên mạch logic.
• Khi kỹ thuật vi xử lý phát triển, người ta ghép vi xử lý vào hệ NC thành máy CNC (computer numerical control): nhập chương trình bằng đĩa từ, thẻ nhớ, bàn phím; xuất ra màn hình màu hoặc trắng đen; đa số chức năng điều khiển giải quyết bằng phần mềm hệ thống lập trình trước.
• Phân loại máy CNC theo: phương pháp truyền động (điện, thủy lực, khí nén); phương pháp điều khiển (điểm, đoạn, đường); phương pháp thay dao (bằng tay hay tự động kiểu đầu rơvônve, trống mang dao, băng tải dao); kích cỡ phôi gia công được; kích thước và trọng lượng máy; số trục điều khiển đồng thời; hệ điều hành (Fanuc, Siemens, Heidenhain, Fagor, EMCO…); chức năng (khoan, tiện, phay, trung tâm gia công, EDM).
Đầu rơvônve là ổ chứa dao dạng đầu xoay. Thay dao chỉ cần xoay dao cần thiết đến vị trí làm việc, mất khoảng 5 giây.
• Máy khoan CNC có 3 loại: 2 trục (X, Y lập trình để định vị lỗ trên mặt phẳng, chiều sâu Z điều khiển bằng cam hoặc tay); 3 trục (chiều sâu Z cũng lập trình); 4 trục (đầu trục chính xoay được để khoan lỗ nghiêng).
• Máy tiện CNC có chức năng như máy tiện truyền thống nhưng điều khiển bằng máy tính, tối thiểu 2 trục điều khiển đồng thời (xe dao dọc trục Z, ngang trục X) để gia công biên dạng tròn xoay bất kỳ, khoan và khoét lỗ có tâm trùng tâm trục chính.
• Máy phay CNC là phay đứng hoặc phay ngang, thường 3 trục trở lên điều khiển đồng thời (X, Y, Z); gia công phay mặt phẳng, phay đường biên, phay mặt cong, khoan, khoét, doa lỗ và tarô ren.
Trung tâm gia công (ra đời từ những năm 60) là máy CNC làm được nhiều nguyên công, hoàn thành chi tiết chỉ trong một lần gá: tự thay dao, điều khiển tối thiểu 3 trục đồng thời.
• Trung tâm tiện thông dụng có mâm cặp nhiều cỡ, có loại 1–2 bàn xe dao (loại 2 bàn xe dao điều khiển 4 trục, xe dao dưới gia công đường kính ngoài thì xe dao trên gia công đường kính trong cùng lúc), có loại 2 mâm cặp gia công được 2 đầu chi tiết không cần đổi đầu.
• Trung tâm tiện–phay kết hợp thêm ụ dao quay được (driven tools hay live tools) để phay, khoan, tarô; tối thiểu 3 trục (X, Z và trục C quay của trục chính để định vị chi tiết tại góc bất kỳ, vd khoan 4 lỗ hướng kính cách nhau 90° thì trục C tự xoay 90° rồi cố định lại sau mỗi lỗ).
Driven tools hay live tools là dao tự quay, gắn trên ụ dao có trục quay riêng nên tự quay được để phay, khoan, tarô trên máy tiện.
• Trung tâm tiện–phay có thêm trục Y thì làm được việc của máy phay 4 trục (khoan lỗ vuông góc đường tâm nhưng không xuyên tâm, phay rãnh xoắn ốc, bề mặt phức tạp ngoài trục).
• Trung tâm phay đứng có trục chính thẳng đứng, phôi dạng khối phẳng, gá đơn giản bằng êtô/thỏi kê/thanh kẹp, lực cắt chủ yếu theo phương đứng, thường 3–4 trục (thêm trục C là trục quay quanh X, như đầu phân độ).
• Trung tâm phay ngang có trục chính nằm ngang, gia công mặt bên, thường có 2 bàn máy (bàn này đang gia công thì tháo/lắp phôi ở bàn kia).
• Trung tâm vạn năng có trục chính lập trình được như đứng hoặc ngang, máy 5 trục có 2 chuyển động quay do đầu trục chính hoặc bàn máy thực hiện (bàn xoay quanh X và quanh Y).
• Máy gia công tia lửa điện EDM dùng dụng cụ cắt là điện cực âm, chi tiết là điện cực; tia lửa điện phóng giữa hai điện cực đốt nóng và làm chảy vật liệu ở vùng tiếp xúc.
• Khe hở giữa các điện cực phải duy trì ở mức nhất định để duy trì phóng điện, thực hiện qua cảm biến hiệu điện thế và dòng điện đưa qua bộ điều khiển số để dịch chuyển dụng cụ hoặc bàn máy.
• EDM có 2 loại: điện cực định hình (bề mặt gia công là âm bản của hình dáng điện cực — vd máy TOP EDM, Đài Loan) và cắt dây (điện cực là sợi dây đồng hoặc hợp kim vonfram chạy liên tục qua phôi để cắt biên dạng 2D — vd máy cắt dây 4 trục X, Y; U, V Maxicut 734, Ấn Độ; năng suất 120 mm2/ph, nhám nhỏ nhất 0,8 µm Ra, dây ø0,25 mm).
• EDM dùng cho vật liệu độ cứng cao (nhưng phải dẫn điện được), gia công tinh bề mặt 3D phức tạp sau gia công thô, khe hẹp và sâu, góc hẹp, tạo nhám cho bề mặt khuôn đúc nhựa, cắt profile cho khuôn dập hoặc khuôn đùn ép.
• Ưu điểm của máy CNC gồm 4 nhóm chính: chính xác (máy hiện đại đạt dung sai 0,0025–0,005 mm); tin cậy (vi xử lý, độ cứng vững, sống trượt, vít me bi, dụng cụ cắt cải tiến); khả năng lặp lại cao (chi tiết trong loạt rất giống nhau); năng suất cao (giảm hành trình chạy không, tăng tốc độ chạy nhanh, cắt liên tục tốc độ cao, giảm số lần gá và số công nhân).
• Cụ thể hơn, máy CNC gia công được chi tiết hình dáng phức tạp mà máy truyền thống không làm được; giảm thời gian chuẩn bị sản xuất và thời gian phụ; hạn chế phế phẩm và lỗi con người (không cần cắt thử, đo thử, định vị dao); an toàn cho người vận hành; ít cần giám sát khi máy chạy.
• Máy CNC dùng dao và đồ gá tiêu chuẩn đơn giản, không cần dao định hình phức tạp nên hạ được giá thành dụng cụ cắt; hiệu suất sử dụng máy lên đến 50% (gá lắp ít, không cần điều chỉnh máy, cắt liên tục); ít chiếm không gian xưởng (giảm chỗ lưu phụ tùng và đồ gá); chương trình lưu trữ, chỉnh sửa và gọi ra bất cứ lúc nào nhờ máy tính, không cần nhiều giấy tờ.
• Nhược điểm của máy CNC: giá thành đắt, chi phí đầu tư ban đầu cao; công nhân vận hành phải được đào tạo kỹ về CNC và kỹ thuật gia công trên máy CNC; tốn chi phí cho lập trình và công việc trên máy tính; chi phí bảo dưỡng cao.
• Tính năng của hệ điều khiển CNC hiện đại gồm: màn hình (màu hoặc trắng đen); lập trình theo hệ mét hoặc inch; trao đổi dữ liệu theo chuẩn EIA hoặc ASCII; nhập dữ liệu bằng tay (manual data input); soạn thảo chương trình gia công; nội suy; định vị dụng cụ cắt theo hệ thống điểm hoặc đường liên tục; hiệu chỉnh (bù trừ) bán kính lưỡi cắt và chiều dài dao; lưu trữ nhiều chương trình cùng lúc; nhiều chu trình gia công do nhà sản xuất lập trình sẵn; nhiều macro và chương trình con; đảo chiều các trục; chẩn đoán và báo lỗi hư hỏng, giúp đỡ vận hành (help and diagnostics); quản trị dữ liệu.
Nội suy là tính vị trí và tốc độ trên mỗi đơn vị thời gian của các trục để dịch chuyển dao theo đường cần gia công. Nội suy được trình bày kỹ ở XIV.3.
Chương trình con là đoạn chương trình dùng lại nhiều lần, gọi bằng M98 và trở về chương trình chính bằng M99. Chương trình con được trình bày ở XIV.4.
• Thông số kỹ thuật cần xem khi trang bị máy (vd máy phay Bridgeport VMC 2216, Mỹ): hành trình X 560, Y 406, Z 508 mm; tốc độ chạy nhanh X/Y/Z 18 m/ph; lực dọc trục X/Y/Z 771 kgf (cực đại cho phép 2.313 kgf); trục chính 6–8.000 v/ph, 12 HP; bàn máy 838×356 mm, 3 rãnh chữ T, phôi tối đa 341 kg; kích thước bao 2,5×2,6×2,46 m; dẫn động trục bằng động cơ servo AC; hệ điều khiển Fanuc 21i; độ chính xác tính toán 0,001 mm; màn hình LCD đơn sắc; thay dao tự động tối đa 22 dao.
• Máy CNC thông minh (Mazak, sách chỉ liệt kê tên tính năng, không giải thích): giảm rung, chống rung chủ động, bù biến dạng nhiệt, chống va chạm, màn hình an toàn thông minh, tư vấn bằng giọng nói, giám sát trục chính.
Dùng để làm gì
Khi chọn mua hoặc nhận máy thì đối chiếu bảng thông số kỹ thuật với chi tiết cần gia công — hành trình X/Y/Z, tốc độ trục chính, số dao của ổ chứa và hệ điều khiển, như máy phay Bridgeport VMC 2216 trong sách (hành trình 560×406×508 mm, trục chính 6–8.000 v/ph, 22 dao); khi vật liệu quá cứng hoặc khe hẹp, góc hẹp mà phay/tiện không làm được thì dùng EDM, như cắt profile khuôn dập/đùn ép và tạo nhám bề mặt khuôn nhựa trong sách.
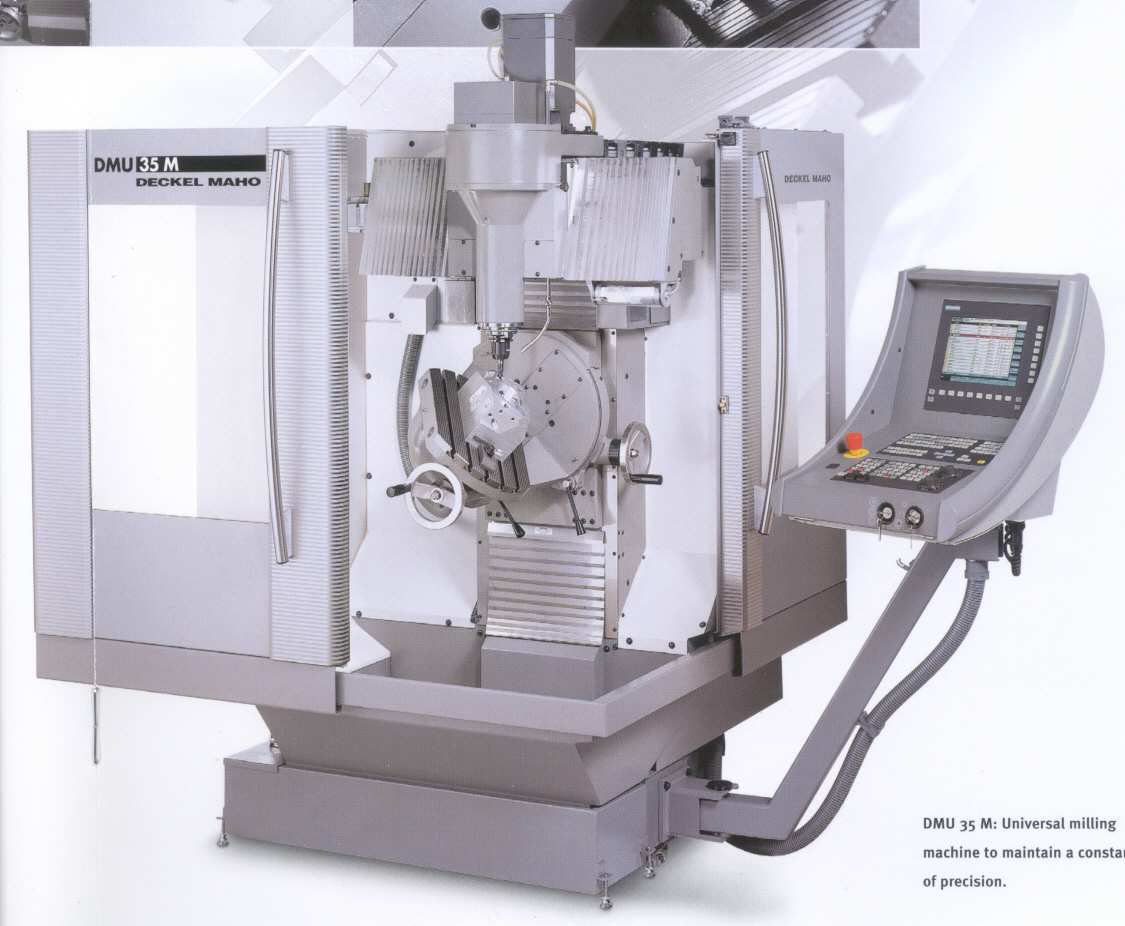
Máy phay vạn năng DMU 35M (DECKEL MAHO) với bàn quay và panel điều khiển
Học về gì: Kết cấu chung của máy phay và máy tiện CNC, hệ thống cơ khí (khung máy, sống trượt, chạy dao, trục chính, bạc trục chính), hệ thống động lực (động cơ servo, động cơ bước, động cơ tuyến tính) và dụng cụ cắt cùng hệ thống thay dao.
Nhớ gì:
• Cấu tạo chung: máy CNC gồm đầy đủ bộ phận chính của máy truyền thống, cộng thêm bộ điều khiển bằng máy tính, bàn phím nhập dữ liệu và màn hình hiển thị.
• Máy phay CNC gồm khung kết cấu cơ khí (bệ máy, trụ máy, bàn máy, sống trượt, trục chính), bộ điều khiển máy, động cơ servo và bộ thay dao tự động.
• Máy tiện CNC gồm trục chính và ụ trục, bàn xe dao, bệ máy và băng, sống trượt ngang và vỏ hộp xe dao, ụ động, tủ điện, bơm dầu bôi trơn tự động, hệ thống khí nén, ổ chứa dao và bộ phận tự động thay dao.
• Khung máy là chi tiết cơ sở để lắp tất cả thiết bị và bộ phận khác (bàn máy, trục chính, xe dao) thành máy hoàn chỉnh; chịu mọi tải trọng tĩnh và động do lực cắt, rung động trong quá trình cắt, khối lượng các chi tiết lắp trên nó và trọng lượng bản thân.
• Hai yêu cầu chính để đảm bảo độ chính xác gia công của khung máy là đủ độ cứng vững, và có khả năng chống và hấp thu rung động.
• Khung máy CNC thường chế tạo bằng gang đúc, hình khối rỗng, nhiều gân chịu lực, kết cấu vững chắc; máy tiện công suất vừa và nhỏ có thể làm đế máy bằng thép tấm hàn lại.
• Sống trượt dẫn hướng chuyển động của bàn máy, xe dao, ụ trục chính, ụ động; hình dạng và kích thước phụ thuộc độ chính xác dịch chuyển, khả năng chịu tải và độ chính xác động học.
• Sống trượt ma sát trượt dùng nhiều vì giá thành thấp và chịu tải lớn, dù hệ số ma sát lớn hơn sống trượt lăn; các dạng gồm: phẳng (máy CNC cỡ lớn tải cao, thường kết hợp với sống trượt đuôi én để định hướng), đuôi én, tam giác (máy tiện — bàn xe dao vẫn giữ cân bằng ngay cả khi sống trượt bị mòn, nhưng hệ số ma sát lớn nhất), lăng trụ nhiều cạnh (máy phay và máy cắt dây, tải nhỏ hơn do diện tích tiếp xúc nhỏ, dung hòa giữa phẳng và tam giác).
• Sống trượt ma sát trượt đúc liền khối với thân máy rồi mạ lớp hợp kim chống mài mòn, hoặc chế tạo rời rồi lắp bằng vít.
• Sống trượt con lăn giảm hao mòn, giảm ma sát và tải nhiệt, tốc độ dịch chuyển cao, không xảy ra hiện tượng dính khi bắt đầu trượt; nhược điểm là chịu va đập kém.
• Sống trượt thủy tĩnh có bề mặt bạc trượt ngăn cách hoàn toàn với sống trượt bằng lớp dầu thủy lực áp suất cao đến khoảng 300 bar — hao mòn do ma sát không đáng kể, cứng vững, chịu va đập, tải cao nếu áp lực dầu lớn; ít dùng vì giá thành cao và khó lắp ráp.
• Hệ thống chạy dao tạo chuyển động tương đối giữa dao và chi tiết (trừ chuyển động quay của trục chính mang chi tiết trong máy tiện), gồm cơ cấu vít me–đai ốc và bộ truyền từ động cơ điện đến trục vít me.
Hầu như mọi máy CNC dùng vít me–đai ốc bi để biến chuyển động quay của động cơ thành chuyển động tịnh tiến của bàn máy: hệ số ma sát rất nhỏ, chuyển động nhanh, êm, chính xác; thường dùng vít me–đai ốc bi cầu, bi đũa chỉ dùng khi tải trọng lớn; bi chuyển động tuần hoàn trong ống của đai ốc qua kênh nối; khử khe hở giữa bi và vít me bằng vít nén hay miếng chêm ở giữa hai phần của đai ốc.
• So với vít me–đai ốc acsimet, thủy lực, đai và xích, bánh răng–thanh răng, cơ cấu cam, xi lanh khí nén, vít me–đai ốc bi hơn hẳn ở: giá không đắt, tiêu tốn công suất bé, ít cần bảo dưỡng, độ chính xác cao, khả năng lặp lại cao, hiệu suất cao, khả năng tải cao, nhỏ gọn.
• Bộ truyền đai răng: đa số máy CNC dùng trong hệ thống chạy dao vì giá thấp, không ồn, không cần bôi trơn, ít bảo dưỡng, khắc phục hiện tượng trượt tương đối giữa dây đai và puli (đai có lõi sợi thép khi cần lực căng làm việc cao).
Đai răng là dây đai có răng ăn khớp với puli, khắc phục hiện tượng trượt tương đối giữa dây đai và puli.
• Đai răng không dùng để giảm hay tăng tốc mà chỉ để thay đổi vị trí lắp động cơ và bỏ yêu cầu dùng khớp nối trục mềm khi động cơ và trục vít me không đồng trục.
• Hộp tốc độ: động cơ điều chỉnh tốc độ từ 0 đến tối đa nên hộp số không còn ý nghĩa biến đổi tốc độ; thường chỉ còn hệ bánh răng 2 cấp tốc độ trục chính (low gear và high gear) để tăng mômen cho trục chính.
• Trục chính làm việc trong phạm vi tốc độ rất rộng (0–20.000 v/ph, thậm chí đến 40.000 v/ph), chế tạo với độ chính xác cao và cân bằng động tốt để tránh ảnh hưởng của lực quán tính và mômen quán tính.
• Máy phay: trong lỗ trục chính lắp cơ cấu then kéo (draw bar) để giữ chặt gá dao hoặc đẩy gá dao ra khi thay dao.
• Máy tiện: trục chính là trục rỗng để lồng phôi thanh, kích thước phôi thanh lớn nhất phụ thuộc cỡ máy.
• Bạc trục chính ngày nay đa số là ổ lăn — ổ bi cầu đỡ chặn hoặc ổ bi đũa côn vì chịu lực dọc trục; ưu điểm là hệ số ma sát nhỏ, kích thước vừa phải, dễ thay thế; nhược điểm là chịu tải trọng va đập kém; bôi trơn bằng chính mỡ trong ổ lăn cho đến hết tuổi thọ, không cần cấp dầu liên tục như vít me hay sống trượt.
• Ngoài ổ lăn còn dùng ổ trượt làm bạc trục chính, bôi trơn bằng phương pháp thủy động hay thủy tĩnh.
• Hệ thống động lực dùng động cơ servo dẫn động chạy dao, dịch chuyển bàn máy và quay trục chính; tốc độ thay đổi được từ 0 đến giới hạn tối đa.
Động cơ servo khác động cơ thường ở chỗ thiết kế cho hệ thống hồi tiếp vòng kín — tín hiệu ra (vận tốc, vị trí) hồi tiếp về mạch điều khiển, nếu chuyển động bị cản thì mạch điều khiển tiếp tục chỉnh sai lệch cho động cơ đạt vị trí chính xác.
• Động cơ servo DC điều khiển tốc độ bằng cách thay đổi điện áp phần ứng (tốc độ chịu tác động trực tiếp của hiệu điện thế và từ thông nam châm vĩnh cửu); mômen lớn nên dùng tốt cho công việc cần gia tốc lớn; truyền động êm không giật cục ở tốc độ dưới 1 v/ph; loại có chổi góp rẻ hơn, loại không chổi góp không cần bảo dưỡng nhiều, đáp ứng tốc độ cao và không sinh tia lửa điện nên dùng được trong môi trường dễ cháy nổ.
• Động cơ servo AC dùng dòng xoay chiều, đổi tốc độ bằng cách thay đổi tần số nhờ biến tần; ngày càng thay thế DC vì giá chế tạo thấp, dễ sử dụng, hoạt động tin cậy, dùng điện lưới tiêu chuẩn, không có cổ góp và chổi than nên không cần bảo dưỡng các bộ phận này.
• Động cơ bước (stepper motor) thường dùng cho hệ thống điều khiển chu trình hở (không có hồi tiếp vị trí); mômen nhỏ nên chỉ áp dụng cho truyền động có lực cản nhỏ và ít thay đổi (vd máy cắt dây hoặc máy EDM).
• Động cơ bước chuyển động không liên tục — tổng hợp các chuyển động rời rạc của góc quay nhỏ khi nhận xung điện: vd loại 200 bước quay một góc 360/200 = 1,8° khi nhận một xung (loại microstepping có độ phân giải góc nhỏ hơn); giữ vị trí cố định rất tốt, lý tưởng cho ứng dụng công suất nhỏ, dễ điều khiển bằng máy tính, giá rẻ; không dùng cho ứng dụng cần tốc độ cao và điều khiển chính xác mômen.
• Động cơ chuyển động thẳng (linear motor): trải phẳng động cơ quay thì stato thành nguồn tạo lực và roto thành ray nam châm; lực Lorentz đẩy phần động theo phương tịnh tiến thay vì sinh mômen quay.
• Ưu điểm của động cơ tuyến tính: tốc độ cao (phổ biến 3 m/s với độ phân giải 1 µm, tốc độ chỉ giới hạn bởi điện thế và bộ điều khiển điện tử), độ chính xác và khả năng lặp lại cao nhờ hồi tiếp, đáp ứng nhanh (cao hơn 100 lần hệ truyền động cơ khí, đồng nghĩa gia tốc và năng suất cao), cứng vững cao do không có khâu khớp cơ khí, không tiếp xúc nên không mòn, không cần bảo dưỡng, tuổi thọ cao.
• Một số hãng dùng động cơ tuyến tính để dẫn động bàn máy thay cho vít me–đai ốc (vd Deckel Maho 5 trục HSC 75V của Đức, Matsuura 5 trục LX-05 AX của Nhật) — kết cấu đơn giản, dễ lắp ráp, không còn rung động hay dính trượt.
• Dụng cụ cắt trên máy tiện và máy phay CNC giống dụng cụ trên máy truyền thống, nhưng phải dùng dao chất lượng cao để giảm lực cắt, giảm rung động, tăng tuổi thọ và đảm bảo độ chính xác cho chi tiết; dao kém về kích thước, hình học, độ sắc và độ chống mòn sẽ làm mất ưu điểm chính xác của máy.
• Chuôi kẹp dao trên máy phay có nhiều loại, được tiêu chuẩn hóa (thông dụng nhất là tiêu chuẩn DIN của Đức): phần côn rút vào lỗ trục chính; hai loại gờ phổ biến là CV và BT; đầu dưới của chuôi có lỗ côn lắp san-ga (collect chuck — bạc côn xẻ rãnh kẹp chặt chuôi dao bằng ma sát khi vặn đai ốc hãm); đầu trên có lỗ ren lắp núm giữ chuôi kẹp vào lỗ trục chính.
• Trên máy tiện, bộ kẹp cán dao có loại cho dao tự quay (phay) và loại cho dao tiện thường, lắp trên đầu rơvônve.
• Hệ thống thay dao: máy CNC tự động thực hiện nhiều nguyên công liên tục, mỗi nguyên công dùng một hay nhiều dao nên phải tự thay dao.
• Máy tiện dùng đầu rơvônve (tool turret) chứa 8–16 dao (trung tâm lớn dùng tới 3 đầu rơvônve; số dao lớn hơn 48 thì dùng băng tải dao, chứa tới 100 dụng cụ cắt hoặc hơn); thay dao chỉ cần xoay dao cần thiết đến vị trí làm việc, mất khoảng 5 giây.
• Trung tâm phay chứa dao trong mâm xoay (carousel, ring magazine) hoặc ổ chứa kiểu băng xích tải (tool chain magazine); quá trình thay dao gồm: chuyển ổ chứa dao đến vị trí thay dao, đưa trục chính đến vị trí thay dao, lấy dao cũ ra cất vào vị trí ban đầu của nó (chỗ cũ phải trống nếu không sẽ va chạm dao), xoay ổ chứa đưa dao mới đến vị trí, trục chính hạ xuống giữ chặt dao mới, ổ chứa và trục chính lùi về vị trí ban đầu — mất 6–15 giây.
• Một số máy của Đức dùng tay kẹp dao 2 đầu: vừa lấy dao cũ từ trục chính thì cùng lúc kẹp lấy dao mới trong ổ chứa, sau đó quay 180° để lắp dao mới vào trục chính và cất dao cũ vào ổ chứa — ít tốn thời gian hơn vì 2 bước thực hiện đồng thời.
Dùng để làm gì
Khi chọn máy hoặc chẩn đoán máy thì đối chiếu từng bộ phận với yêu cầu gia công — máy tiện dùng sống trượt tam giác để xe dao giữ cân bằng khi mòn, máy cỡ lớn tải cao dùng sống trượt phẳng kết hợp đuôi én, máy cần chạy nhanh và không dính trượt thì dùng sống trượt con lăn hoặc động cơ tuyến tính thay vít me–đai ốc như máy Deckel Maho HSC 75V trong sách; khi thay dao mất nhiều thời gian thì kiểm tra kiểu ổ chứa dao (rơvônve ~5 giây, magazine 6–15 giây, tay kẹp 2 đầu nhanh hơn nhờ làm 2 bước cùng lúc).
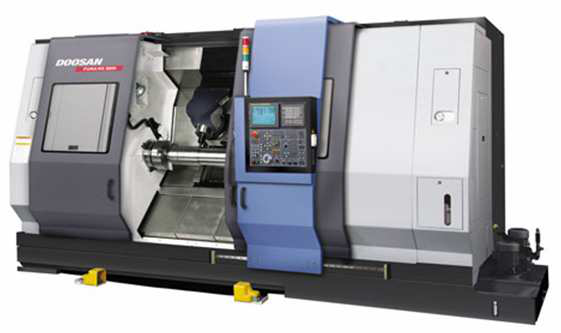
Máy tiện CNC DOOSAN Puma MX 2600: khung máy, sống trượt nghiêng, đầu rơvônve, ụ động thủy lực, động cơ servo trục chính
Học về gì: Hệ điều khiển CNC gồm những bộ phận nào (MMI, NCK, PLC), phân loại chu trình hở/nửa kín/kín/hỗn hợp, thiết bị đo vị trí, cách dịch chuyển và định vị dao, nội suy, hiệu chỉnh dao và khe hở vít me, điều khiển thích nghi, bàn phím/màn hình và cách đưa chương trình vào máy (DNC).
Nhớ gì:
• Hệ thống CNC gồm 3 bộ phận: hệ NC (tương tác với người vận hành và điều khiển vị trí), hệ điều khiển các động cơ và hệ các driver; theo nghĩa hẹp chỉ hệ NC được gọi là hệ điều khiển CNC.
• Về chức năng, hệ CNC gồm bộ phận giao tiếp người–máy MMI (Man-Machine Interface), lõi điều khiển số NCK (Numerical Control Kernel) và bộ điều khiển logic khả lập trình PLC (Programmable Logic Control).
• MMI giao tiếp giữa NC và người vận hành, thi hành lệnh của máy, hiển thị thông tin trạng thái và soạn thảo chương trình gia công.
• NCK là lõi: thông dịch chương trình gia công, nội suy, điều khiển vị trí và bù trừ sai số, cuối cùng điều khiển động cơ servo chuyển động để gia công chi tiết.
• PLC điều khiển việc thay dao, tốc độ trục chính, thay chi tiết và nhập/xuất tín hiệu xử lý — mọi hoạt động của máy trừ điều khiển động cơ servo.
• Về phần cứng, mô-đun xử lý các chức năng MMI, NCK, PLC gồm bộ xử lý trung tâm, RAM và ROM lưu ứng dụng người dùng (MMI), chương trình gia công (NCK) và chương trình PLC; mô-đun xử lý nối với hệ giao diện có phím nhập dữ liệu, màn hình hiển thị và hệ thống bus — kiến trúc của hệ CNC tương tự một máy tính đa nhiệm, có thiết bị nhập/xuất tín hiệu tương tự và tín hiệu số để giao tiếp với thiết bị ngoại vi và liên kết truyền thông giữa động cơ và mô-đun nhập/xuất.
• MMI có 5 nhóm chức năng: (1) hoạt động của máy — hiển thị trạng thái khi máy chạy (khoảng cách đã đi, tốc độ dịch chuyển dao, tốc độ trục chính, dòng lệnh đang thi hành), dịch chuyển bàn máy bằng tay, nhập dữ liệu bằng tay, tìm chương trình, soạn thảo chương trình, quản lý dụng cụ cắt; (2) thiết lập tham số — tham số máy (chế độ thông thường, hệ dẫn động servo và trục chính, hiệu chỉnh dao, hệ tọa độ máy, điều kiện biên an toàn), tham số chương trình (thiết lập khi soạn thảo chương trình), tham số người dùng (thích nghi với yêu cầu người sử dụng); (3) soạn thảo chương trình gia công (G-code theo chuẩn EIA/ISO) — một số hệ điều khiển có chế độ hội thoại giữa người và máy: để khoan lỗ, người lập trình không cần nhớ cú pháp từng câu lệnh trong chu trình, chương trình hỗ trợ tự sinh G-code, người dùng chỉ nhập vị trí lỗ và chiều sâu; (4) giám sát và cảnh báo — hệ CNC luôn thông báo trạng thái máy, đèn báo mức tải, chuông hoặc đèn báo lỗi, báo cáo trạng thái PLC; (5) dịch vụ và tiện ích khác — DNC (truyền chương trình soạn thảo bên ngoài xuống máy CNC để gia công), copy tham số trong máy ra file để lưu trữ và phục hồi, giao tiếp trao đổi dữ liệu giữa máy tính PC và hệ điều khiển CNC.
• NCK có 4 chức năng chính: thông dịch, nội suy, điều khiển gia tốc/giảm tốc, điều khiển vị trí.
• Thông dịch: đọc chương trình gia công, thông dịch các block lệnh dạng mã ASCII và lưu vào bộ nhớ trong rồi chuyển sang bộ nội suy; các block thực hiện tuần tự, trình thông dịch đọc block kế tiếp khi block trước đang thi hành — nếu thời gian thông dịch block sau dài hơn thời gian thực hiện thì máy phải chờ, nên người ta dùng bộ đệm (buffer) lưu tạm dữ liệu đã thông dịch để máy không phải dừng tạm thời.
• Nội suy: đọc thông tin đã thông dịch trong bộ nhớ đệm, tính vị trí và tốc độ trên mỗi đơn vị thời gian của các trục, lưu kết quả vào bộ nhớ đệm FIFO — first in, first out — để điều khiển gia tốc và giảm tốc; nội suy đường thẳng và nội suy đường tròn là 2 kiểu điển hình, nội suy parabol, spline và các loại khác chỉ dùng trong một số máy.
• Điều khiển gia tốc/giảm tốc: nếu điều khiển vị trí bằng dữ liệu nội suy thì máy bị rung cơ khí do quán tính khi bắt đầu chuyển động hoặc dừng — khắc phục bằng gia tốc/giảm tốc sau nội suy, trước khi dữ liệu đến bộ điều khiển vị trí; cũng có phương pháp gia tốc/giảm tốc trước nội suy.
• Độ chính xác dịch chuyển của hệ NC bằng chuyển vị trên mỗi xung: vd trục chuyển động 0,002 mm/xung thì độ chính xác là 0,002; hệ NC phải tạo 25.000 xung để dịch chuyển 50 mm và 8.333 xung/giây để dịch chuyển với tốc độ 1 m/ph.
• PLC thay điều khiển logic bằng phần cứng (rơle, bộ đếm, timer, mạch điện) bằng vi xử lý và bộ nhớ, thực hiện phép logic, đếm, timer và tính toán số học.
• Ưu điểm của PLC: linh hoạt (đổi điều khiển logic chỉ cần đổi chương trình), mở rộng dễ (thêm module và sửa chương trình), kinh tế (giảm thời gian thiết kế, độ tin cậy cao, dễ bảo trì), tiết kiệm không gian, tin cậy (xác suất hỏng do tiếp điểm kém rất thấp vì dùng công nghệ bán dẫn), thực hiện được phép toán học và soạn thảo chương trình.
• Người dùng soạn chương trình PLC bằng chương trình soạn thảo bên ngoài (programmer/loader), biên dịch thành ngôn ngữ PLC rồi nạp vào CPU module; module Executer lặp tuần tự: đọc input, thực hiện phép logic, gửi kết quả đến output.
• PLC trong máy CNC có thêm bộ điều khiển bổ trợ cho NCK: mạch giao tiếp với NCK, dual-port RAM hỗ trợ đường truyền tốc độ cao, bộ nhớ trao đổi dữ liệu trong giao tiếp tốc độ cao, module input tốc độ cao.
• Ngôn ngữ PLC chuẩn IEC 1131-3 định nghĩa 5 loại: Structured Text (ST), Function Block Diagram (FBD), Sequential Function Charts (SFC), Ladder Diagram (LD), Instruction List (IL).
• Phân loại hệ thống điều khiển theo hồi tiếp: hệ hồi tiếp đầy đủ nhất có 3 vòng lặp điều khiển độc lập — vòng ngoài cùng là hồi tiếp vị trí (do hệ NC đảm nhận), vòng giữa là hồi tiếp vận tốc, vòng trong cùng là hồi tiếp dòng điện (2 vòng sau đặt trong thiết bị dẫn động servo).
• Chia thành 4 loại: chu trình hở (open loop), chu trình nửa kín (semi-closed loop), chu trình kín (closed loop) và chu trình hỗn hợp (hybrid loop).
• Chu trình hở: dữ liệu chương trình vào MCU (machine control unit), giải mã, lưu trong bộ nhớ, từng lệnh chuyển thành xung điện gửi tới bộ điều khiển để kích hoạt động cơ servo; lượng dịch chuyển của bàn máy phụ thuộc số xung động cơ nhận được; đơn giản vì không có mạch hồi tiếp, nhưng không kiểm tra được động cơ có quay đúng lệnh hay không — không áp dụng cho máy gia công cơ có độ chính xác yêu cầu lớn hơn 0,02 mm hoặc lực cắt lớn; dùng động cơ bước; độ chính xác chủ yếu phụ thuộc động cơ bước, vít me và hệ truyền động; khi mômen nhỏ và ít thay đổi thì độ chính xác khá cao nên máy EDM hiện nay vẫn dùng chu trình hở.
Chu trình nửa kín (phổ biến nhất): thiết bị kiểm tra vị trí lắp trên trục động cơ servo, kiểm tra góc quay; độ chính xác cuối (chuyển động bàn máy) phụ thuộc lớn vào độ chính xác trục vít me nên dùng vít me bi chính xác cao; có thể bù sai số bước vít me (hiệu chỉnh chỉ thị đến hệ dẫn động servo để loại sai số tích lũy) và bù khe hở (khi chiều chuyển động đổi dấu, gửi một lượng xung tương ứng khe hở đến hệ điều khiển servo).
• Chu trình kín: thiết bị giám sát vị trí lắp trên bàn máy (thước quang — linear scale), vị trí thực của bàn máy hồi tiếp về hệ điều khiển; khắc phục được sai số của vít me hoặc bánh răng–thanh răng.
Thước quang (linear scale) là thước đo vị trí bằng tín hiệu quang điện. Thước quang được trình bày ở mục thiết bị đo dưới đây.
• Nhược điểm của chu trình kín: cộng hưởng dao động của khung máy và hiện tượng dính trượt gây thiếu hụt chuyển động, bộ điều khiển phải nhạy để dập dao động nhưng có thể mất ổn định nếu tần số cộng hưởng của máy thấp hơn tần số đáp ứng của hệ điều khiển — khắc phục bằng cách tăng độ cứng vững khung máy (tăng tần số cộng hưởng) và giảm hệ số ma sát, loại bỏ nguyên nhân gây thiếu hụt chuyển động.
• Chu trình hỗn hợp có 2 vòng lặp — vòng nửa kín giám sát chuyển động động cơ (dùng thuật toán độ nhạy cao vì không bị ảnh hưởng của toàn bộ khung máy), vòng kín dùng thước quang giám sát vị trí bàn máy (bù sai số vị trí, hoạt động ở độ nhạy thấp hơn); kết hợp cả hai để đảm bảo độ chính xác vị trí mà không mất ổn định — dùng khi khó tăng độ cứng vững của máy (chi tiết nặng) hoặc khó loại bỏ dính/trượt trong máy CNC hạng nặng.
• Nguyên lý điều chỉnh vị trí kiểu chu trình kín (áp dụng chung cho nửa kín, kín và hỗn hợp): máy gia công cắt gọt hiện nay đều phải dùng điều khiển vị trí kiểu kín vì mômen cản trên trục vít me thay đổi liên tục và rất lớn để chống lại lực cắt — cùng một số xung MCU phát ra, bàn máy có thể chưa đến hoặc vượt quá vị trí cần đến khi lực cắt thay đổi; vì vậy trong quá trình dịch chuyển phải luôn giám sát vị trí hiện tại để quyết định khoảng dịch chuyển còn lại.
• Từ bộ nội suy, mỗi giá trị vị trí cần đạt đến được MCU đưa vào mạch điều chỉnh vị trí; vị trí thực nhận biết qua hệ thống đo vị trí; lấy vị trí thực trừ vị trí cần sẽ được sai lệch điều chỉnh — sai lệch này là đại lượng điều chỉnh, đối tượng điều chỉnh là động cơ servo; bộ điều chỉnh vị trí ra lệnh cho servo dịch chuyển cho đến khi tín hiệu điều khiển và tín hiệu hồi tiếp vị trí được xem là "bằng nhau", tức sai số điều chỉnh "bằng không".
• Để đạt độ chính xác cao và khắc phục nhiễu, bộ điều chỉnh cần: bộ khuếch đại tốc độ cao để giữ sai lệch thấp nhất (tốt nhất bằng không); độ giảm chấn và tần số dao động riêng cao để khắc phục dao động tại vị trí đích; mômen quán tính của các bộ phận chuyển động nhỏ; bộ truyền động cơ có hằng số thời gian trễ nhỏ; chi tiết truyền động cơ khí có độ bền cao, khe hở lắp ghép nhỏ.
• Thiết bị đo và giám sát vị trí (encoder): lắp vào đầu cuối của hệ thống trục truyền động hoặc trục động cơ servo; để điều khiển tốc độ thì tốc độ được kiểm tra bằng sensor tachometer hoặc tính qua dữ liệu vị trí do encoder cung cấp (đếm số xung trên một thời gian = chuyển vị trên đơn vị thời gian = vận tốc).
• Tachometer tạo ra hiệu điện thế cảm ứng (tín hiệu tương tự); gần đây người ta dùng encoder quang học sinh tín hiệu hồi tiếp dạng xung số để thay tachometer.
Tachometer là cảm biến đo tốc độ quay, tạo ra hiệu điện thế cảm ứng, tức tín hiệu tương tự.
• Ba nguyên lý đo: cảm ứng điện từ (thước là cuộn dây có dòng xoay chiều tạo trường điện từ biến thiên, làm xuất hiện trên thước dẫn điện khác một điện áp phụ thuộc khoảng cách giữa hai vật dẫn — đo điện áp suy ra vị trí), quang điện, biến trở (ít dùng — vật liệu có điện trở tỉ lệ thuận chiều dài, vị trí là vị trí con chạy, tính từ tỉ số điện áp).
• Hệ thống đo quang điện chuyển động thẳng gồm: nguồn sáng, thấu kính hội tụ, thước khắc vạch thành khe hẹp, lưới kích quang và tế bào quang điện; khi lưới kích quang chuyển động tương đối với thước, ánh sáng xuyên qua khe tác động lên tế bào quang điện tạo xung điện hình sin; 2 lớp tế bào quang điện bố trí lệch nhau 1/4 khoảng chia nên nhận được 2 tín hiệu hình sin lệch pha 90° để hệ điều khiển nhận biết chiều chuyển động; tín hiệu hình sin chuyển thành xung hình chữ nhật qua mạch điện tử rồi đưa vào cơ cấu đếm để xác định vị trí bàn máy.
• Tăng độ phân giải bằng cách tăng số vạch chia trên thước hoặc biến đổi xung chữ nhật thành xung có chu kỳ nhỏ hơn (5 lần hoặc 25 lần).
• Encoder quang chuyển động quay có đĩa khắc vạch 200–18.000 vạch (số vạch càng nhiều độ phân giải càng cao), 3 track — track ngoài xác định vị trí, track giữa xác định hướng chuyển động, track trong xác định kết thúc một vòng quay; sai số thước quang rất cao, ±5 µm/m.
• Phân loại hệ thống đo hành trình: theo phương pháp đo — tuyệt đối (absolute) và tương đối/gia số (incremental); theo vị trí đo — trực tiếp và gián tiếp; theo chuyển động của thiết bị đo — thẳng và quay; theo tín hiệu — tương tự (analog) và số (digital).
• Đo trực tiếp: thước đo gắn trực tiếp lên bàn máy, hệ đọc gắn lên thân máy cố định — chính xác cao vì loại trừ sai số do khe hở và biến dạng của bộ truyền động cơ khí.
• Đo gián tiếp: đo chuyển động quay của vít me rồi suy ra vị trí bàn máy qua bước vít — sai số bước vít và khe hở đưa vào sai số phép đo, phải nằm trong phạm vi cho phép nhờ chế tạo bộ truyền chính xác hoặc bù bằng hệ số hiệu chỉnh trong chương trình điều khiển; dùng rộng rãi vì bộ truyền chế tạo khá chính xác, bộ điều khiển hiệu chỉnh được khe hở bước vít, và bảo vệ thiết bị đo khỏi bụi, phoi, nước làm mát dễ hơn.
• Đo tuyệt đối: mỗi vị trí so với điểm O của thước đo (tương tự: mỗi vị trí là một mức điện áp riêng; số: mỗi gia số đánh dấu bằng mã nhị phân) — tại mỗi thời điểm đo hay cả khi mất điện, vị trí tuyệt đối đều nhận biết ngay; nhược điểm là cấu trúc phức tạp, giá đắt nên máy mới ít dùng.
• Đo gia số: toàn bộ phạm vi dịch chuyển chia thành các bước tăng bằng nhau, vị trí hiện tại bằng tổng các bước tăng đã đi qua (cộng hoặc trừ theo chiều chuyển động) — giá không đắt nên dùng nhiều; nhược điểm là khi khởi động máy không biết vị trí thật của bàn máy, nên sau khi mở máy bộ điều khiển bắt người vận hành đưa các trục về home (điểm 0) để lấy điểm gốc ban đầu nếu không có nguồn nuôi dự phòng.
• Phương pháp dịch chuyển và định vị dụng cụ cắt gồm 2 loại: dịch chuyển từ điểm đến điểm (point-to-point) và dịch chuyển theo đường (contouring path).
• Điểm–điểm: các điểm lập trình nối nhau bằng đường thẳng, dùng để định vị chính xác trục chính tại một hoặc vài điểm cho trước trong khoan, khoét, doa, tarô, đột lỗ; trong quá trình dịch chuyển, dao nhấc lên khỏi chi tiết một khoảng an toàn và chạy nhanh đến điểm tiếp theo (v = 5–20 m/ph); cả hai trục X và Y dịch chuyển đồng thời với cùng tốc độ chạy dao nên chỉ đi song song với các trục tọa độ hoặc theo hướng 45° so với X và Y.
• Theo đường: máy phay và máy tiện bắt buộc phải có — dao luôn tiếp xúc với phôi để tạo đường cong hoặc đường thẳng trong mặt phẳng hay không gian nhờ chuyển động đồng thời của bàn máy theo nhiều phương (nhiều trục) theo quan hệ hàm số (tuyến tính theo đường thẳng, phi tuyến theo đường cong).
• Theo số trục điều khiển đồng thời: 2D (đường cong phẳng hay đường thẳng trong mặt phẳng X–Y, trục Z độc lập — khi X, Y dịch chuyển thì Z phải đứng yên hoặc điều khiển bằng tay); 2½D (không gia công được đường cong trong không gian nhưng gia công được đường cong trong 3 mặt phẳng XY, XZ hoặc ZX bằng cách xoay trục chính vuông góc với các mặt phẳng này hoặc chuyển đổi mặt phẳng nội suy); 3D (mũi dao chuyển động theo đường cong trong không gian, gia công được mặt cong trong không gian — nhưng vết nhấp nhô để lại khi gia công mặt cong có độ cong lớn là lớn khi dùng dao phay ngón đầu phẳng, và không gia công được hốc kiểu hàm ếch, cánh tuabin); 4D và 5D (đa trục — ngoài X, Y, Z còn điều khiển trục quay A, B, C do bàn quay hoặc đầu trục chính xoay thực hiện): hướng trục chính luôn xoay cùng hướng pháp tuyến của mặt cong tại điểm gia công nên vết nhấp nhô nhỏ, độ bóng cao hơn với cùng thời gian gia công so với máy 3D, và gia công được nhiều mặt trên chi tiết chỉ trong một lần gá; tối đa có thể 6D hoặc 7D; số trục đồng thời càng nhiều thì giá bộ điều khiển tăng rất nhanh do phức tạp về cơ khí và điều khiển.
• Nội suy sinh dữ liệu vị trí để dịch chuyển các trục từ các block dữ liệu do bộ thông dịch tạo ra; là bộ phận quan trọng phản ánh độ chính xác của hệ điều khiển.
• Yêu cầu với bộ nội suy: dữ liệu phải trùng với hình dáng (đường) cần gia công; xem xét giới hạn tốc độ theo cấu trúc máy và đặc tính động cơ servo khi tính vận tốc; tránh sai số tích lũy để hình dáng gia công trùng (gần giống nhất) với lệnh vị trí trong chương trình.
• Theo loại đường, nội suy gồm: nội suy thẳng (đường thẳng qua các điểm), nội suy tròn (cung tròn hoặc đường tròn khép kín), nội suy xoắn ốc (ren, rãnh xoắn ốc), nội suy bậc 2, bậc 3, parabol, hyperbol, spline (chi tiết phức tạp như máy bay, khuôn dập, vỏ ôtô).
• Theo thiết bị và phương pháp, nội suy gồm: nội suy phần cứng (mạch điện tử, tốc độ cao nhưng khó sửa đổi/thay thuật toán mới — điển hình là bộ phân tích vi phân số DDA) và nội suy phần mềm (chương trình máy tính thay mạch logic, dùng phổ biến trong hệ CNC ngày nay).
DDA là bộ phân tích vi phân số, tức thuật toán nội suy tuyến tính từng bước nhỏ để vẽ đoạn thẳng/cung tròn. DDA được trình bày ở XIII.3.
• Nội suy thẳng bằng DDA phần cứng: chia đoạn L thành các đoạn ΔS, mỗi bước cộng Δx = (xE − xA)/N và Δy = (yE − yA)/N (N: số bước, n = 1, 2, 3, …, N); mỗi bước cộng gọi là BLU (basis length unit), phải nhỏ hơn hoặc bằng 0,001 mm — thường BLU = 0,001 mm hoặc 0,0001 mm.
• Nội suy tròn bằng DDA: cung tròn bán kính R, điểm đầu PA, điểm cuối PE, thêm tọa độ tâm cung so với điểm đầu để xác định duy nhất.
• Công thức nội suy tròn bằng DDA (mỗi công thức một dòng riêng):
• x = R·cos φ, y = R·sin φ
• φ = φA + (φE − φA)·t/T (T: thời gian đi hết cung, t: thời gian từ PA đến điểm trung gian)
• Tốc độ tiến dao luôn hướng tiếp tuyến với cung tròn và hệ điều khiển cố giữ:
• Vx2 + Vy2 = const
• Nội suy phần mềm có 3 phương pháp trong sách: DDA phần mềm, bậc thang, NURBS.
• DDA phần mềm có lưu đồ thuật toán nội suy thẳng và tròn; vd G01 X0. Y10. F10 rồi G02 G90 X10. Y0. I0. J-10. F10 — nội suy tròn CW từ (0, 10) đến (10, 0), tâm tương đối so với điểm đầu là (0, −10).
• Nội suy bậc thang xác định hướng bước nhảy bằng BLU, gửi xung đến trục tương ứng; biến Dk = Xk2 + Yk2 − R2: Dk < 0 thì vị trí nằm trong đường tròn, nhảy theo chiều dương trục X; Dk > 0 thì nằm ngoài, nhảy theo chiều âm trục X; Dk = 0 thì chọn 1 trong 2; sau mỗi bước cập nhật vị trí và lặp đến điểm đích; chỉ cần ít phép tính và ít bộ nhớ nhưng số lần lặp lớn.
• Số lần lặp của nội suy bậc thang:
• N = |Xf − X0| + |Yf − Y0|, nội suy 1/4 đường tròn bán kính R thì N = 2R
Nội suy NURBS (gia công đường cong tự do): xấp xỉ bằng đoạn thẳng hoặc cung tròn rất ngắn thì tốc độ cắt không đồng nhất, chất lượng bề mặt giảm và chương trình quá nhiều dòng lệnh — nội suy NURBS chuyển trực tiếp dữ liệu đường cong NURBS từ chương trình gia công thành các đoạn nhỏ nên dung lượng chương trình giảm và gia công cao tốc được; NURBS — non uniform rational B-spline — là mô hình tổng quát nhất bao hàm spline bậc 3, Bezier, B-spline, dùng phổ biến trong CAD/CAM ngày nay.
• Hiệu chỉnh dụng cụ cắt (mục này trong sách không có số mục): hiệu chỉnh bán kính mũi dao (dao tiện) và đường kính dao (dao phay) — nếu lưỡi dao tiện có bán kính R hoặc mảnh hợp kim hình tròn bán kính R mà không hiệu chỉnh thì đường biên dạng thật sai khác đường biên dạng lập trình (vd dao phay d = 10 mm gia công đường cong khép kín qua P1–P5: hoặc offset đường biên thật ra ngoài 5 mm rồi tính lại các điểm P1'–P5' bằng tay — nhiều điểm P'i có tọa độ lẻ dù Pi chẵn; hoặc dùng chức năng hiệu chỉnh bán kính dụng cụ của hệ điều khiển: đường lập trình và đường biên thật như nhau, chỉ nhập bán kính dao 5 vào bộ nhớ hiệu chỉnh).
• Hiệu chỉnh chiều dài dao: các dao dài khác nhau khi thay dao — phương pháp và thủ tục trình bày ở chương 4.
• Hiệu chỉnh độ mòn dao: dao tiện mòn làm đường kính chi tiết tăng; dao phay mòn làm đường kính dao giảm và chiều dài dao ngắn lại; một số hệ điều khiển cho phép hiệu chỉnh độ mòn theo độ bền của dao để đảm bảo độ chính xác và đồng nhất sản phẩm.
• Hiệu chỉnh khe hở và sai lệch bước vít me: đưa điểm tham chiếu ban đầu vào máy, dịch chuyển bàn dao/bàn máy đến 2 vị trí đầu cuối của trục vít, hệ thống đo lường so sánh sai lệch bước vít với điểm gốc ban đầu để hiệu chỉnh lại.
• Điều khiển thích nghi (Adaptive Control): khi lập trình NC, tốc độ trục chính và lượng chạy dao được nhập sẵn cho từng dao và từng thủ tục; khi chạy thật, người vận hành có kinh nghiệm có thể tăng/giảm S, F bằng nút trên panel khi chế độ cắt quá lớn hoặc quá bé (dao mòn cần giảm chế độ cắt để tránh vỡ dao, chiều dày cắt thay đổi, độ cứng vật gia công thay đổi theo vùng) — nhưng đó là can thiệp của con người.
• Điều khiển thích nghi tự động thay đổi thông số gia công theo ảnh hưởng ngẫu nhiên không dự kiến trước trong suốt quá trình gia công mà không cần tác động của người vận hành: chiều sâu cắt thực tế thay đổi (nhất là gia công thô), vật liệu phôi không đồng đều, độ mòn dao làm lực cắt thay đổi, rung động hoặc biến dạng của các thành phần trong hệ thống công nghệ.
• Hệ AC giám sát thường xuyên sự thay đổi của thông số ra của quá trình, căn cứ vào đó thay đổi thông số công nghệ sao cho luôn đạt giá trị cao nhất có thể mà không phá vỡ các điều kiện ràng buộc.
• AC ghép thêm vào hệ CNC bình thường, đo thông số trạng thái và hiệu chỉnh S, F theo ràng buộc, mục tiêu và luật điều khiển định trước; trong khi CNC chỉ nhận tín hiệu phản hồi vị trí của dao, AC giám sát biến động kích thước và cơ tính của phôi thông qua lực cắt hoặc mômen rồi hiệu chỉnh S, F.
• CNC thường tăng năng suất nhờ giảm thời gian không gia công (chạy không, định vị, thay chế độ cắt, gá đặt, thay dao, đo kiểm); CNC có AC tăng năng suất bằng cách giảm thời gian gia công chính nhờ tốc độ cắt và lượng chạy dao luôn được tối ưu — năng suất tăng 20–80%, chi phí gia công chỉ bằng 40–50% so với CNC thường; lợi ích rõ nhất khi gia công với chiều sâu cắt thay đổi trong phạm vi rộng.
• Điều khiển thích nghi phổ biến nhất là dựa vào mômen: đo mômen cản trên trục chính và trục vít me tại trục động cơ dẫn động; ban đầu đo mômen khi trục chính và bàn máy chuyển động nhưng không cắt gọt, lưu vào bộ nhớ; khi gia công, lấy mômen đo được trừ mômen không tải được mômen thuần do lực cắt; nếu lớn hơn giới hạn lập trình sẵn thì bộ điều khiển hạn chế tốc độ cắt và lượng chạy dao, bật dung dịch trơn nguội nếu chưa bật, thậm chí dừng quá trình gia công; chế độ cắt cũng tự giảm khi công suất cắt lớn hơn công suất lập trình.
• Một số nghiên cứu dùng sensor lực áp điện đo thành phần lực trên các trục (tín hiệu điện áp qua bộ biến đổi AD thành tín hiệu số để xử lý); một số hệ AC còn tự quyết định thay dụng cụ cắt cùng loại khi dao bị cùn (lực cắt và mômen tăng) rồi gia công tiếp.
• Bàn phím, màn hình và thiết bị nhập dữ liệu: màn hình (màu hoặc đơn sắc, LCD hoặc CRT) hiển thị tất cả ký tự/ký số nhập từ bàn phím để kiểm tra chương trình, hiển thị tham số và thông số đã cài đặt, tọa độ hiện hành khi máy làm việc, thông số công nghệ (tốc độ cắt, lượng chạy dao thực tế) và dòng lệnh hiện hành, mô phỏng quá trình gia công dưới dạng đồ họa; màn hình cơ bản có 7 vùng: trạng thái, vị trí, thông tin trục chính và lượng chạy dao, lượng chạy dao, dòng lệnh đang thực hiện, tên phím mềm ngang, tên phím mềm dọc.
• Bàn phím gồm 2 panel riêng biệt: panel lập trình bên phải màn hình (soạn thảo chương trình, cài đặt tham số — phím SHIFT, Cancel, INPUT, EDIT, HELP, RESET, phím số và mẫu tự địa chỉ, phím chức năng, phím dịch chuyển con trỏ, phím chuyển trang) và panel điều khiển phía dưới (chọn chế độ hoạt động AUTO/EDIT/MDI/JOG/TEACH/OFFSET, chọn trục và hướng dịch chuyển ở chế độ JOG, chạy/thử chương trình với SINGLE BLOCK + CYCLE START/STOP, quay trục chính CW/dừng/CCW, chọn trơn nguội, tăng/giảm tốc độ dịch chuyển và tốc độ trục chính).
CW là quay cùng chiều kim đồng hồ. CCW là quay ngược chiều kim đồng hồ.
• Phím mềm (softkey/function key) ngay sát phía dưới màn hình: không in tên vì chức năng thay đổi theo ngữ cảnh, tên chức năng hiện trên màn hình sát vị trí phím.
• Thiết bị nhập dữ liệu (input media) mang chương trình: băng giấy đục lỗ 8 hàng, rộng 1 inch (25,4 mm) — trước đây là phương tiện chính, nay không còn dùng; băng từ, đĩa từ, thẻ nhớ PCMCIA (dung lượng lớn hơn 8 MB, làm việc theo cơ chế bộ nhớ ghi đọc điện tử, chống rung khi lắp vào máy).
• Bàn phím không mang chương trình nhưng là thiết bị tạo chương trình và nhập dữ liệu linh hoạt nhờ soạn/xóa/sửa thuận lợi như bàn phím PC.
• DNC (Direct Numerical Control, còn gọi là distributed numerical control): máy tính chủ hoặc server truyền chương trình gia công xuống 1 hay nhiều máy CNC qua cáp RS-232 (hoặc RS-422, RS-423) hoặc mạng LAN có dây/không dây — dùng khi bộ nhớ máy CNC rất nhỏ, không chứa được chương trình phức tạp nhiều dòng lệnh: chương trình chứa trên máy tính khác, gửi trực tiếp xuống máy CNC, mỗi block lệnh gửi mỗi lần; máy tính nối nhiều máy CNC có thể chia sẻ và phân bổ chương trình khi có yêu cầu; ngược lại, tham số và file chương trình trong máy CNC cũng truyền ngược về máy tính chủ qua RS-232 để lưu trữ, dự phòng.
Dùng để làm gì
Khi máy chạy sai vị trí thì kiểm tra loại chu trình và thiết bị đo — chu trình nửa kín thì sai số cuối phụ thuộc vít me nên phải bù sai số bước vít và khe hở, chu trình kín đo trực tiếp trên bàn máy bằng thước quang nên khắc phục được sai số vít me; khi gia công đường cong tự do thì dùng nội suy NURBS thay vì xấp xỉ bằng nhiều đoạn thẳng hoặc cung tròn ngắn như trong sách (vừa làm tốc độ cắt không đều, vừa làm chương trình quá dài); khi chiều sâu cắt thay đổi trong phạm vi rộng thì điều khiển thích nghi tự giảm tốc độ cắt và lượng chạy dao theo mômen lực cắt để tránh vỡ dao và tăng năng suất 20–80%.
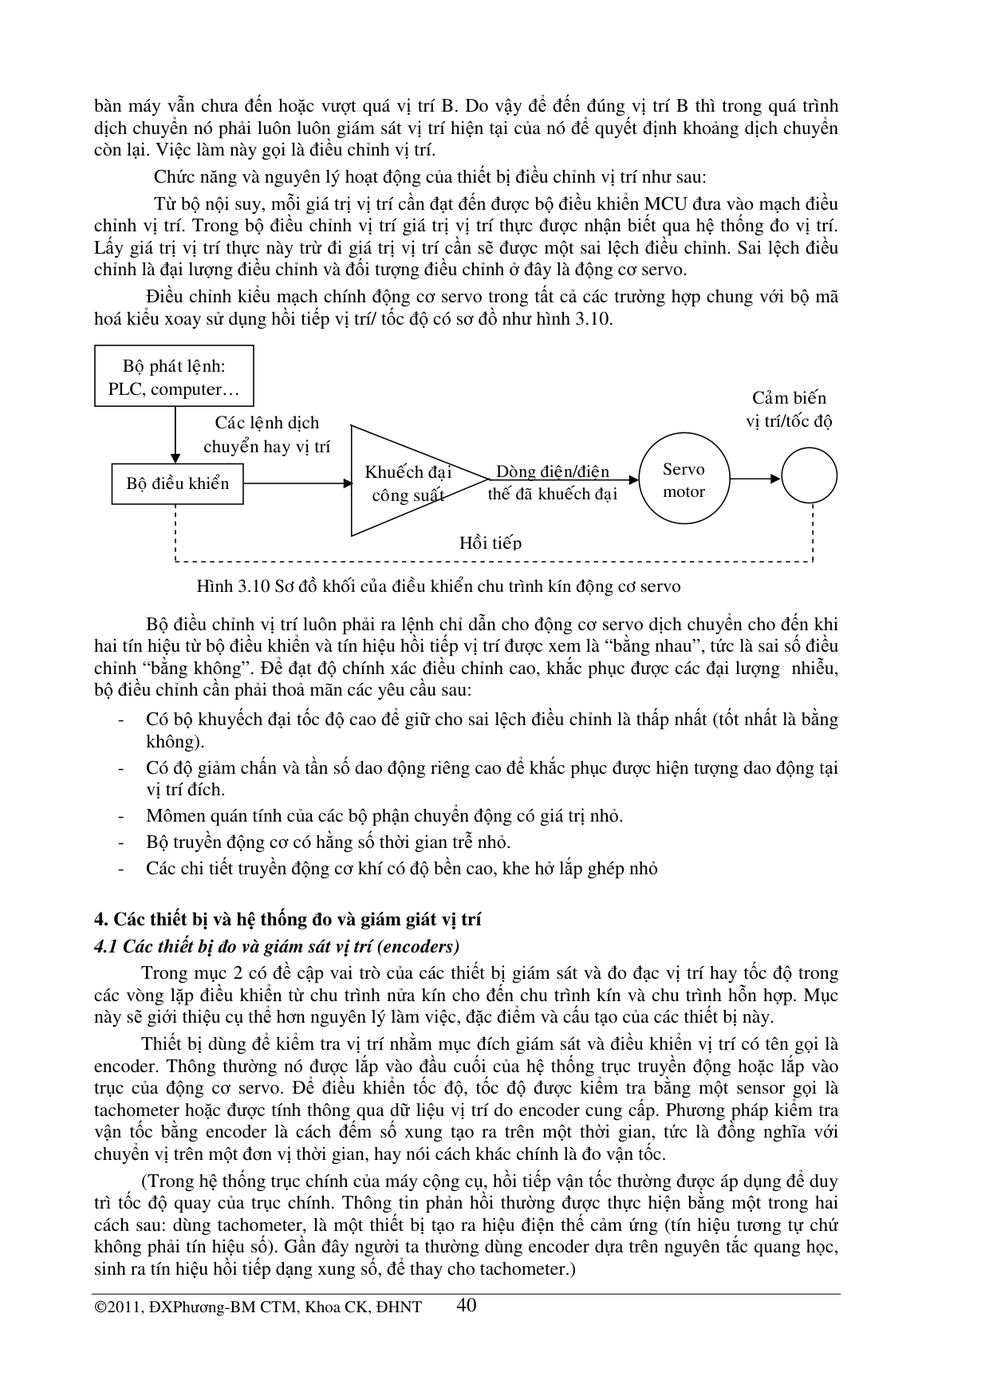
Hình 3.10: Sơ đồ khối điều khiển chu trình kín động cơ servo (lệnh → bộ điều khiển → khuếch đại công suất → servo motor, hồi tiếp vị trí/tốc độ)
Học về gì: Khái niệm và quy trình lập trình NC, hệ tọa độ trên máy CNC, kích thước lập trình, các điểm chuẩn, cú pháp và cấu trúc chương trình NC, các nhóm G/M code phay (FANUC 21i), chu trình khoan–doa–tarô và chương trình con.
Nhớ gì:
• Lập trình gia công là tạo ra chương trình gia công bằng một phương tiện lập trình nào đó; chương trình gia công là chuỗi câu lệnh bằng chữ cái, con số và ký hiệu để điều khiển máy thực hiện chuyển động cắt gọt tạo hình chi tiết theo ý đồ người lập trình — ngôn ngữ giao tiếp giữa người và máy.
• Người lập trình phải nắm quy tắc, quy ước và cú pháp câu lệnh; có ý đồ gia công đúng đắn và hợp lý (vận dụng cú pháp ngắn gọn, rõ ràng, chính xác để tiết kiệm thời gian gia công mà vẫn đảm bảo chất lượng); am hiểu kiến thức chung về máy CNC và đặc điểm từng loại máy, họ máy, đời máy vì có nhiều hệ điều khiển khác nhau (Fanuc, Siemens–Sinumerik, Heidenhain, Emcotronic…) với các version khác nhau — tuy khác nhau chút ít nhưng hầu hết dựa trên bộ mã NC theo DIN 66025 của Đức.
DIN 66025 là bộ tiêu chuẩn mã NC của Đức.
• Hình thức tổ chức lập trình theo vị trí và không gian gồm: lập trình trong chuẩn bị sản xuất (phòng làm việc riêng, có trợ giúp của máy tính; dùng khi xí nghiệp phải lập nhiều chương trình NC cho nhiều máy và nhiều chi tiết) hoặc lập trình trực tiếp tại phân xưởng (người vận hành lập ngay tại máy bằng bàn phím lập trình trên panel điều khiển).
• Hình thức tổ chức lập trình theo phương tiện gồm: lập trình bằng tay (phân tích bản vẽ và nguyên công, lập chương trình trong đầu rồi soạn bằng bàn phím trên panel hoặc soạn ra giấy/máy tính PC, kiểm tra rồi nhập vào máy bằng bàn phím hoặc qua băng từ, đĩa từ, cáp truyền; thường dùng máy tính bỏ túi và phần mềm vẽ như AutoCAD để xác định tọa độ các điểm và giao điểm) hoặc lập trình bằng máy (dùng phần mềm CAD/CAM: CAD mô tả hình học chi tiết bằng điểm, đường thẳng, đường tròn, cung tròn, mặt phẳng, mặt cong; CAM mô tả yếu tố công nghệ — thủ tục gia công, dụng cụ cắt, chế độ cắt; qua hậu xử lý (post processing) phần mềm tự xuất chương trình gia công dạng file text giống như lập trình bằng tay, chỉ sửa đầu chương trình cho phù hợp từng máy).
CAM là sản xuất có sự trợ giúp của máy tính.
• Quy trình lập trình bằng tay có 11 bước: nghiên cứu bản vẽ chi tiết; quyết định loại máy cần thiết; lựa chọn dụng cụ cắt; xây dựng tiến trình gia công; tính toán tọa độ các điểm và đường trên chi tiết; xác định chế độ cắt; viết chương trình NC; chuẩn bị cài đặt máy và dụng cụ cắt; kiểm tra chương trình bằng mô phỏng trên máy thật; chỉnh sửa nếu cần; chạy chương trình để gia công.
• Quy trình lập trình bằng máy có 7 bước: xây dựng chi tiết theo mô hình 3D bằng phần mềm CAD; quyết định loại máy; lựa chọn dụng cụ cắt; dùng phần mềm CAM lập quy trình, chọn chế độ cắt và gia công, dụng cụ cắt, mô phỏng, kiểm tra và xuất file NC; nạp chương trình NC vào máy CNC đã chọn; kiểm tra lại trên máy thật bằng chế độ test và chạy thử, chỉnh sửa nếu cần; chạy chương trình để gia công.
• Hệ tọa độ trên máy CNC tuân theo quy tắc bàn tay phải (ngón cái là chiều dương trục X, ngón trỏ là chiều dương trục Y, ngón giữa là chiều dương trục Z) hay quy tắc tam diện thuận; chiều quay quanh các trục X, Y, Z lần lượt ký hiệu A, B, C, chiều âm hay dương xác định ngược với quy tắc vặn nút chai.
• Máy phay: trục Z song song với trục chính mang dụng cụ cắt, chiều dương hướng từ mũi dao đến đầu gá dao (từ chi tiết đến dụng cụ cắt); trục X nằm trong mặt phẳng định vị chi tiết (nằm ngang), chiều dương là hướng phía tay phải của người vận hành khi đứng đối diện với máy; trục Y vuông góc với X trong mặt phẳng nằm ngang, chiều xác định theo quy tắc bàn tay phải.
• Ngoài X, Y, Z còn có các trục tịnh tiến song song tương ứng U, V, W (máy nhiều trục như trung tâm gia công hay máy cắt dây EDM).
• Máy tiện: trục Z là trục chính mang chi tiết quay, chiều dương từ chi tiết đến dụng cụ cắt (hướng ra khỏi mâm cặp); trục X theo phương chuyển động ngang của xe dao, chiều dương từ chi tiết đến gá dao (quy ước bàn xe dao ở phía đối diện người vận hành so với đường tâm trục chính); máy tiện 3 trục có thêm trục C (trục quay quanh Z để xác định góc quay hay vị trí góc của phôi, vd khoan phân độ các lỗ trên mặt đầu), một số máy còn có trục Y để gia công chi tiết không còn đơn thuần tròn xoay.
• Máy cắt dây thường có 5 trục tịnh tiến: X, Y của bàn máy dưới; U, V song song X, Y của bàn máy phụ mang trục dẫn hướng dây phía trên (cắt lỗ côn hay rãnh nghiêng); Z lên xuống của trục dẫn hướng dây.
• Trung tâm gia công tối thiểu phải có 4 trục (3 tịnh tiến + ít nhất 1 trục quay A, B hoặc C do bàn quay hoặc đầu trục chính xoay thực hiện); với trung tâm nhiều trục, chọn trục quay nào (A, B; A, C hay B, C) phụ thuộc đặc điểm hình học của chi tiết gia công chủ yếu.
• Kích thước lập trình NC dùng 2 phương pháp: kích thước tuyệt đối G90 (tọa độ của điểm tính từ gốc tọa độ) và kích thước tương đối/gia số G91 (tọa độ của điểm tính từ điểm hiện tại).
• Bốn điểm chuẩn quan trọng nhất: gốc tọa độ máy M (Machine zero — điểm gốc của hệ tọa độ máy, do nhà chế tạo thiết lập và không thể thay đổi; máy tiện: tâm trục chính tại mặt bích của mâm cặp; máy phay đứng: góc trên trái của bàn máy mang chi tiết); điểm tham chiếu định chuẩn của máy R (Reference point — nằm ngay điểm giới hạn tại công tắc hành trình trên các trục vít me; tọa độ của R có quan hệ với điểm không của máy và luôn có giá trị bằng nhau; các máy dùng hệ thống đo quãng đường dịch chuyển theo phương pháp gia số cần R để định vị trí gốc — sau khi khởi động máy phải xác định R cho các trục); gốc tọa độ chi tiết gia công W (Work part zero — do người sử dụng máy định nghĩa, thường là điểm trên chi tiết: tâm mặt trên hoặc góc của chi tiết khi phay, tâm mặt đầu bên phải của chi tiết khi tiện; có tọa độ tuyệt đối so với điểm không của máy; máy CNC cho phép định nghĩa tối đa 6 gốc tọa độ chi tiết với mã G54, G55, G56, G57, G58, G59); điểm tham chiếu dụng cụ cắt T (Tool reference point — hệ điều khiển chỉ nhận biết chuyển động của điểm T chứ không nhận biết chuyển động của mũi dao vì các dao khác nhau có chiều dài và hình dáng khác nhau; chương trình NC chính là đường chuyển động của điểm T so với điểm không của máy, muốn mũi dao gia công đúng biên dạng thì phải hiệu chỉnh chiều dài mũi dao và bán kính dụng cụ cắt).
• Cú pháp câu lệnh kiểu mẫu tự địa chỉ (word address format): 1 từ gồm 1 chữ cái (A–Z) và theo sau là con số (có thể có dấu) — Word = Address + Number (vd X-1500); 1 khối lệnh (block) gồm 1 hoặc nhiều từ, bắt đầu bằng số thứ tự khối lệnh N (để định danh và tìm kiếm, bỏ N cũng được) và kết thúc bằng dấu chấm phẩy; vd N110 G01 X20 Y30 F150 — N là số thứ tự khối lệnh, G01 là mã lệnh bắt dao chuyển động thẳng, X20 Y30 là tọa độ điểm đích, F150 là tốc độ chạy dao 150 mm/ph.
• Trong 1 khối lệnh có thể có nhiều G-code nhưng chỉ dùng tối đa 3 M-code; nếu nhiều G-code cùng nhóm trên 1 dòng thì chỉ G-code sau cùng có tác dụng.
• Các mẫu tự địa chỉ: F (lượng chạy dao), S (tốc độ trục chính), D (địa chỉ hiệu chỉnh bán kính dao), H (địa chỉ hiệu chỉnh chiều dài dao), P (gọi chương trình con), T (số hiệu dụng cụ cắt), A (góc), R (bán kính cung tròn; hoặc điểm tham chiếu khi dùng với G81–G83), Q (chiều sâu mỗi lần khoan xuống trong chu trình khoan lỗ sâu bẻ phoi), N (số thứ tự câu lệnh), X/Y/Z (tọa độ), I/J/K (tọa độ tâm cung tròn theo X/Y/Z).
• G-code có 2 loại: modal (nội trú — tác dụng đến khi gặp G-code khác cùng nhóm) và non-modal (chỉ tác dụng trong khối lệnh của nó); M-code cũng chia modal (vd M08 chỉ tắt khi gặp M09) và non-modal (vd M06), và chia loại tác động ngay (M03, M08) và loại tác động cuối câu lệnh (M05).
Cấu trúc chương trình NC gồm nhiều khối lệnh, bắt đầu bằng dấu hiệu bắt đầu chương trình (%), số chương trình (O____) và kết thúc bằng lệnh kết thúc chương trình (M30); nội dung có 3 phần: bắt đầu chương trình và các cài đặt ban đầu; gia công (các lệnh chuyển động của dao); tắt hệ thống và kết thúc chương trình.
• Chương trình mẫu O001 phay rãnh ABCDEFC (rãnh sâu 10 mm, rộng 6 mm; dao phay ngón d = 6 mm; lập trình tuyệt đối, hệ mét; S = 1500 v/ph, F = 120 mm/ph; gốc chi tiết G55):
%
O001
N05 G90 G21 G55;
N10 T03 M06;
N15 M03 S1500;
N20 M08;
N25 G00 X0.0 Y0.0;
N30 X20.0 Y40.0 Z1.0;
N35 G01 Z-10.0 F24;
N40 G01 X60.0 Y00.0 F120;
N45 X60.0 Y40.0;
N50 G03 X100. Y40.0 R20.0;
N55 G00 Z300.0;
N60 M05;
N65 M09;
N70 M30;
• Giải thích chương trình mẫu: N05 tuyệt đối/hệ mét/gốc G55; N10 thay dao số 3; N15 quay trục chính 1500 v/ph CW; N20 mở trơn nguội; N25 chạy nhanh về (0,0); N30 hạ nhanh cách chi tiết 1 mm; N35 ăn sâu 10 mm với F24 (= 20% của 120); N40 chạy thẳng A→B; N45 chạy thẳng đến C; N50 cung tròn CD, R20; N55 nhấc dao lên 300 mm; N60 dừng trục chính; N65 tắt trơn nguội; N70 kết thúc.
• Lưu ý trong sách (giữ nguyên, không tự sửa): chú thích N05 ghi "gốc tọa độ chi tiết là G65" nhưng code ghi G55; chú thích N10 ghi dao d = 8 mm nhưng đề bài ghi d = 6 mm và rãnh rộng 6 mm (dao d = 8 mm không phay được rãnh rộng 6 mm); N40 ghi Y00.0 nhưng theo Hình 4.20 điểm B ở y ≈ 80–85 và bảng lập trình mẫu có mảnh "60.0 80.0" nên nghi sách in sai, đáng lẽ Y80.0.
• Các nhóm G-code phay (hệ FANUC 21i, theo DIN 66025 — Bảng 4.1; sách nói có khoảng 109 G-code và M-code nhưng chỉ cần nắm khoảng 30–40 G-code và khoảng 10 M-code là đọc/hiểu được chương trình phay): dịch chuyển — G00 chạy dao nhanh, G01 nội suy thẳng, G02 nội suy vòng cùng chiều kim đồng hồ, G03 nội suy vòng ngược chiều kim đồng hồ (tâm cung cho bằng I/J/K tương đối so với điểm đầu, vd G02 X95. Y75. I30. J10. với tâm (85,45) và điểm đầu (55,35); hoặc cho bằng bán kính R), G04 dừng chạy dao (P: thời gian dừng, vd G04 P5 dừng 5 giây dưới đáy lỗ để dao vẫn quay làm sạch phôi và lỗ), G05 gia công tốc độ cao, G09/G61 dừng bắt buộc; mặt phẳng — G17 mặt phẳng XY, G18 mặt phẳng XZ, G19 mặt phẳng ZY (vd phay rãnh xoắn trong mặt phẳng ZX thì dùng G18 rồi G02 nội suy trong mặt phẳng XZ); đơn vị — G20 hệ inch, G21 hệ mét (sách in nhầm tiêu đề mục 6.4 là "G20 lựa chọn đơn vị đo hệ mét", đúng ra là G21; cú pháp bên dưới ghi đúng G21); kích thước — G90 tuyệt đối, G91 tương đối (vd chạy dao theo quỹ đạo ABCDEFGH bằng kích thước tương đối: G91 rồi X40.0 Y20.0 là đi thêm 40 theo X và 20 theo Y so với điểm hiện tại); hiệu chỉnh dao — G40 hủy hiệu chỉnh bán kính dao, G41 hiệu chỉnh bên trái, G42 hiệu chỉnh bên phải (đoạn lệnh dịch chuyển từ không hiệu chỉnh sang có hiệu chỉnh gọi là khối start-up, bắt buộc phải có để tại điểm bắt đầu gia công dao đã được hiệu chỉnh; quy ước của sách: D chứa đường kính dao, vd D5 = 12 thì hiệu chỉnh 6 mm — độ lệch hiệu chỉnh bằng một nửa giá trị trong D), G43 hiệu chỉnh chiều dài dao dương, G44 chiều dài dao hướng âm (H: địa chỉ hiệu chỉnh; vd khoan + phay 2 rãnh dùng 3 dao: G43 H01 cho mũi khoan, G43 H2 cho dao chủ số 2 thì trong H2 phải bằng 0, G43 H03 cho dao số 3), G49 hủy hiệu chỉnh chiều dài dao; tọa độ chi tiết — G54–G59 chọn 1 trong 6 gốc tọa độ chi tiết (vd G55 lấy W2 làm gốc, sau G00 X0.0 Y0.0 Z0.0 mũi dao chạy nhanh về ngay điểm W2), G92 thiết lập trước gốc tọa độ chi tiết (dời gốc — vd khoan 3 vòng lỗ giống nhau 18 lỗ: tính tọa độ 1 vòng rồi dùng G92 dời gốc sang W1, W2, W3 để copy đoạn chương trình gia công 6 lỗ), G68 thực hiện phép xoay hình học (tâm quay (α, β), góc quay R tính bằng 1/1000 độ, dương là ngược chiều kim đồng hồ, từ −360000 đến 360000 — vd tâm quay (700.0, 300.0), R60000 = 60°), G69 hủy phép xoay (khi dùng G68 không được dùng G27, G28, G29, G30 và các G-code chọn gốc tọa độ; lệnh dịch chuyển đầu tiên sau G69 phải lập trình với G90); điểm tham chiếu — G28 trở về điểm tham chiếu, G29 về vị trí cũ từ điểm tham chiếu.
• Chu trình gia công khoan–khoét–doa–tarô ren (mục 6.7.1): các mã G81–G89 đều là lệnh nội trú (modal) nên không lặp lại mã chu trình khi khoan lỗ thứ 2 trở đi; trong mọi hình vẽ chu trình, nét liền là chuyển động ăn dao, nét đứt là chạy dao nhanh; điểm tham chiếu của máy G28 khác với điểm tham chiếu R của chu trình khoan.
Chu trình gia công là lệnh lập trình sẵn. Gọi một lần là máy tự thực hiện cả loạt bước ăn dao – dừng – rút dao, thay cho việc viết từng lệnh G00/G01/M03/M04/G04.
• G81 khoan thường (vd khoan 4 lỗ (20,20), (70,20), (70,70), (20,70), sâu 50 mm, R cách mặt phôi 5 mm, mặt phẳng ban đầu cách mặt phôi 75 mm, S2000, F120, G99 rút về điểm R sau mỗi lỗ); G82 khoan/doa có dừng dưới đáy lỗ (P tính bằng mili giây, vd P1000 dừng 1 giây; lỗ 1–5 dùng G99, lỗ 6 dùng G98 rút về mặt phẳng ban đầu); G83 khoan lỗ sâu có bẻ phoi (Q: sâu mỗi nhát, vd Q15 — mỗi nhát khoan sâu 15 mm; khoảng cách d quy định trong parameter máy, FANUC biến số 5115); G84 tarô ren (F = p·S, p: bước ren, S: số vòng quay trục chính; vặn nút điều chỉnh tốc độ chạy dao khi tarô không có tác dụng vì sẽ làm hỏng bước ren; tarô 1 lỗ phải qua 6 bước: chạy nhanh đến đúng X–Y–Z, hạ nhanh đến điểm bắt đầu ăn dao, ăn sâu xuống, dừng trục chính để chuẩn bị đảo chiều, chạy dao lên với trục chính quay ngược chiều, rút nhanh lên chiều cao ban đầu — vì vậy cần chu trình G84 thay cho G00/G01/M03/M04/G04 dài dòng, dễ nhầm lẫn); G85 doa (đạt chiều sâu thì không rút nhanh như khoan mà vẫn chạy dao khi rút lên); G86 doa có dừng quay trục chính dưới đáy lỗ rồi rút nhanh (chỉ có cú pháp G86 X_ Y_ Z_ R_ F_ K_, không có ví dụ code; lưu ý định nghĩa R, Z ở đây khác G81–G85 — R, Z là khoảng cách, không phải tọa độ tuyệt đối); G87 doa chính xác lỗ thông phía dưới bằng dao doa một lưỡi cắt (dịch lưỡi cắt một lượng q theo hướng kính trước khi rút dao, dừng và định hướng trục chính; không dùng kèm G98; Q là modal, có tác dụng trong cả G73 và G83 nên phải cẩn thận); G88, G89 doa (chỉ có trong bảng chu trình, không có ví dụ); G80 hủy chu trình; G98 rút về mặt phẳng ban đầu, G99 rút về điểm tham chiếu R.
• Công thức tarô ren G84 (một dòng riêng):
• F = p·S
• Lưu ý: định nghĩa R, Z không thống nhất trong sách — G81–G85 dùng R, Z là tọa độ tuyệt đối (R cách mặt phôi vài mm, Z âm là sâu lỗ); G86/G87 và ví dụ M06 dùng R, Z dạng khoảng cách (R âm, vd R−97, R−150).
• Bảng chu trình (mục 6.7.1): G73 khoan lỗ sâu tốc độ cao (ăn dao gián đoạn, rút nhanh); G74 tarô ren trái (ăn dao liên tục, dừng rồi quay trục CW, rút bằng ăn dao); G76 doa tinh (ăn dao liên tục, dừng và định hướng trục chính, rút nhanh); G80 hủy chu trình; G81 khoan thường; G82 khoan hoặc doa; G83 khoan lỗ sâu; G84 tarô ren; G85 doa; G86 doa (dừng quay trục); G87 doa có dịch lưỡi cắt vào trong tâm lỗ trước khi rút; G88 doa (dừng chạy dao rồi dừng trục chính, rút bằng tay); G89 doa (dừng chạy dao, rút bằng ăn dao).
• M-code và chương trình con: M00 dừng chương trình (dừng máy chờ người vận hành kiểm tra, vd dừng sau lỗ khoan thứ 1 trong chu trình G83; máy tiếp tục khi bấm cycle start; mọi thông tin nội trú giữ nguyên), M01 dừng có lựa chọn (chỉ tác dụng khi bấm nút optional stop), M02/M30 kết thúc chương trình (M30 đưa con trỏ/băng từ quay lại từ đầu), M03 quay trục chính CW, M04 quay CCW, M05 dừng trục chính, M06 thay dao (vd thay 2 dao T11 → T15: G43 H11 hiệu chỉnh chiều dài dao 11, khoan G81, rồi G49 hủy hiệu chỉnh, thay dao 15, G43 H15, khoan/doa G82), M07 mở dung dịch trơn nguội qua lỗ dao, M08 mở dung dịch trơn nguội (đặt ở đầu chương trình, trước khi gia công), M09 tắt dung dịch trơn nguội (đặt ở cuối, sau M05, trước M30), M10 kẹp chặt (trục quay C — đặt ở đầu chương trình, trước các lệnh chuyển động cắt gọt), M11 nới lỏng, M19 định hướng góc quay trục chính và dừng, M20 hủy định hướng trục, M21/M22 bật/tắt đối xứng gương trục X, M23/M24 bật/tắt đối xứng gương trục Y, M48/M49 cho phép thay đổi tốc độ trục chính và lượng chạy dao (sách ghi M48 và M49 giống hệt nhau).
• Chương trình con: M98 POOOO gọi chương trình con (OOOO là tên chương trình con), M99 kết thúc chương trình con và trở về chương trình chính (M99 không cần đặt riêng một khối, vd X100.0 Y100.0 M99); một chương trình chính gọi được nhiều chương trình con, một chương trình con gọi được chương trình con của nó, tối đa 4 cấp lồng nhau; dùng chương trình con khi nhiều vị trí hoặc lớp cắt giống nhau — vd 2 vòng lỗ giống nhau (tâm O1, O2, mỗi vòng 6 lỗ): dời gốc từ O1 sang O2 thì nội dung các khối lệnh khoan 6 lỗ như nhau nên tạo chương trình con O1001 gia công vòng thứ nhất rồi gọi bằng lệnh duy nhất M98 P1001; vd khoét lõm hình chữ nhật qua 3 lớp cắt (3 lớp giống nhau về X, Y, chỉ khác Z): lập chương trình con O1002 gia công lớp thứ nhất rồi gọi 3 lần trong chương trình chính O1234 (N20 G98 P1002, N35 M98 P1002 — lưu ý sách: N20 in G98 thay vì M98, và sau lớp cắt thứ 3 sách viết thẳng M30 mà thiếu lệnh gọi chương trình con lần 3 nên như in chỉ gia công 2 lớp, không đủ 3 lớp như lời văn).
Dùng để làm gì
Viết chương trình phay bằng tay theo đúng 3 phần (cài đặt – gia công – kết thúc) như chương trình mẫu O001 phay rãnh ở trên; khi khoan nhiều lỗ thì dùng chu trình G81 thay vì viết từng lệnh G00/G01 cho mỗi lỗ, như 4 lỗ trong sách chỉ cần 1 dòng chu trình rồi liệt kê tọa độ từng lỗ:
M3 S2000;
G0 Z75.;
G90 G99 G81 X20. Y20. Z–50. R5. F120.;
X70.;
Y70.;
X20.;
G80 G28 G91 X0 Y0 Z0;
M5;
Khi nhiều vị trí hoặc lớp cắt giống nhau thì viết 1 chương trình con rồi gọi lại bằng M98 thay vì copy toàn bộ code, như 2 vòng lỗ giống nhau và khoét lõm 3 lớp trong sách.
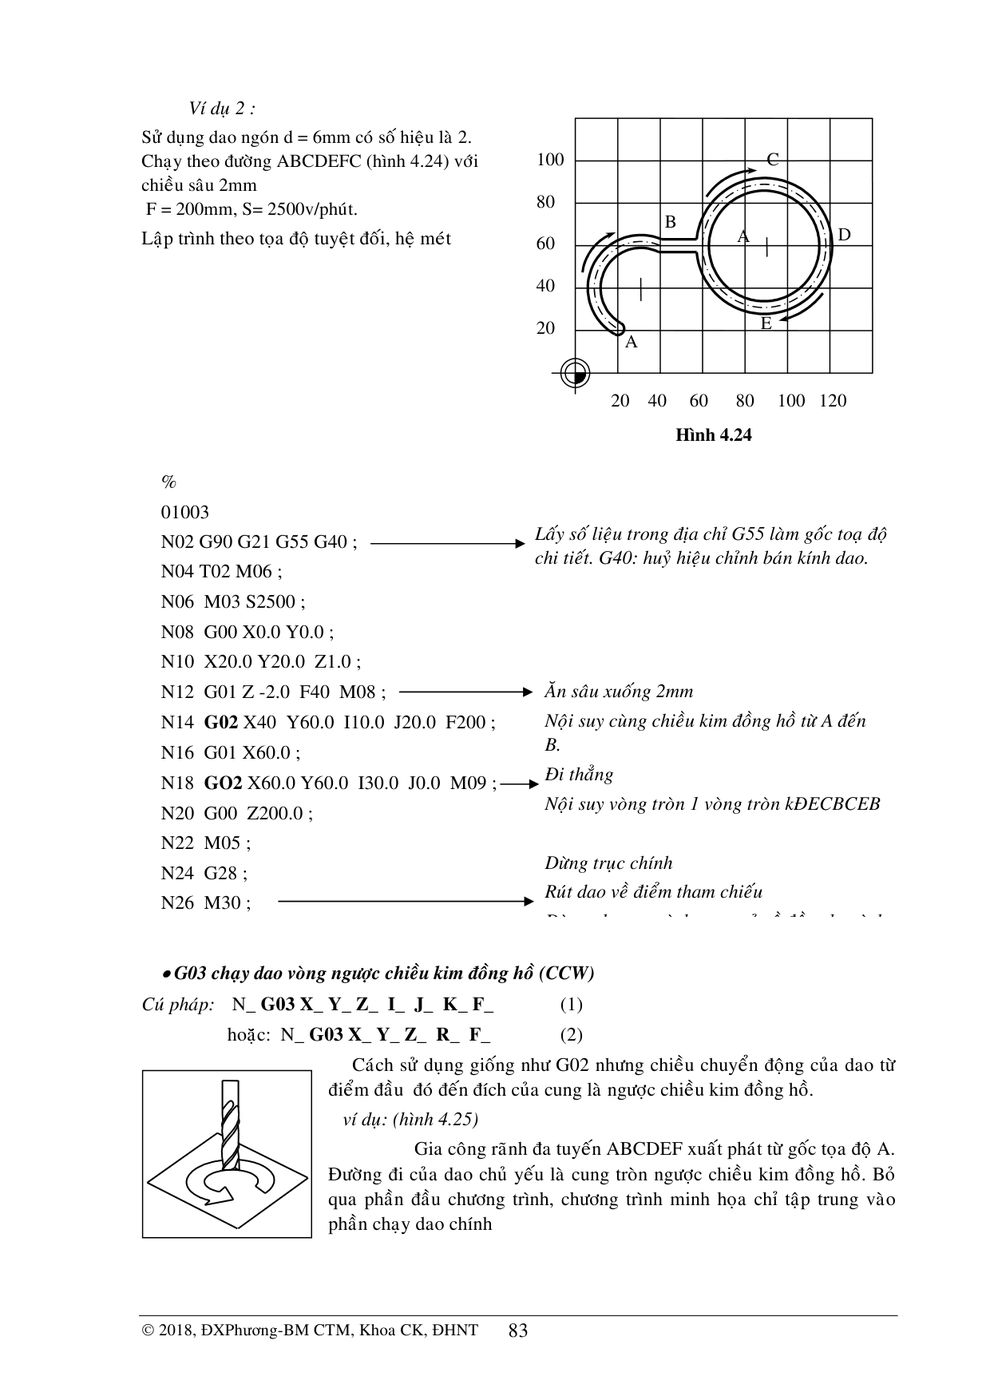
Hình 4.24 + chương trình O1003: phay cung tròn A→B rồi 1 vòng tròn qua C–D–E (dao ngón d = 6 mm, S2500, F200)
Học về gì: Tọa độ máy và chi tiết trên máy tiện, các G/M code tiện khác phay ở điểm nào, chu trình tiện G90/G92/G94, chu trình phức tạp G71/G72/G73/G70, khoan–taro–doa, vát mép và bo góc, lập trình trực tiếp từ bản vẽ và tiện đa giác.
Nhớ gì:
• Chương này không nhắc lại cấu trúc chương trình (đã có ở chương phay) vì G/M code phay và tiện có phần giống nhau; chỉ đi sâu vào G-code khác phay và G-code mới, đặc trưng riêng của gia công tiện.
• Tọa độ máy tiện đơn giản nhất có 2 trục: trục Z dọc theo trục chính (đường tâm chi tiết tròn xoay, theo hướng chạy dao dọc), trục X theo hướng ăn dao ngang; chú ý tên trục để tránh nhầm lẫn với lập trình trên máy phay.
Lập trình theo đường kính là mặc định: đường kính chi tiết gấp đôi bán kính, bản vẽ ghi theo φ nên hệ điều khiển cho lập trình theo đường kính để khỏi phải chia đôi đường kính khi lập trình (dễ nhầm lẫn); muốn lập trình theo bán kính (tọa độ X ghi theo bán kính) thì dùng biến DIA (No.1006#3) đối với hệ FANUC.
• Kích thước tuyệt đối G90 và gia số G91 giống như phay; riêng hệ G code A: thay vì ghi tọa độ X_, Y_, Z_ mà ghi thành U_, V_, W_ tương ứng thì hệ điều khiển hiểu là lập trình theo kích thước gia số, không cần dùng G91.
• Thiết lập gốc tọa độ chi tiết có 2 cách, tùy cách ghi kích thước trên bản vẽ: chọn gốc tại mặt của mâm cặp (kích thước có chung đường gióng cơ sở nằm ở đầu trái của chi tiết) hoặc tại mặt đầu bên phải của chi tiết (đường gióng cơ sở nằm ở đầu phải); cũng dùng 6 mã G54–G59 để chọn gốc tọa độ chi tiết như phay; hoặc dùng G50 X__ Z__ để thiết lập gốc (vd G50 X220.0 Z190.0 đặt gốc tọa độ, sau đó G00 X176.0 Z132.0 là vị trí so với gốc đó).
• Tốc độ trục chính: M03 quay cùng chiều kim đồng hồ (dao tiện phải, dao úp xuống vì xe dao đặt phía đối diện người vận hành; chiều quay xét theo hướng nhìn từ mâm cặp đến dụng cụ cắt), M04 quay ngược chiều kim đồng hồ (sách mục 2.2b in nhầm M03 cho quay ngược chiều, đúng ra phải là M04; sách cũng ghi "M03 áp dụng cho các dao tiện, mũi khoan trái"); M05 dừng trục chính — bắt buộc dùng trước khi đổi chiều M03↔M04, tuyệt đối tránh chuyển chiều quay mà không dùng M05.
G96 S__ chọn tốc độ cắt là hằng số (S: tốc độ cắt, m/ph): khi tiện côn hoặc tiện mặt đầu, bán kính gia công thay đổi nên nếu tốc độ trục chính hằng số thì tốc độ cắt thay đổi — muốn giữ tốc độ cắt thì phải thay đổi tốc độ trục chính; khi tiện mặt đầu với G96, về lý thuyết dao tiến vào tâm thì tốc độ quay phải tăng đến vô cùng, lúc đó tốc độ trục chính tiến tới giá trị cực đại; để khống chế tốc độ lớn nhất thì dùng G50 S__ (S: tốc độ trục chính, v/ph — vd G50 S3000 gán tốc độ quay cực đại 3000 v/ph, rồi G96 S200 gán tốc độ cắt cố định 200 m/ph).
• G97 S__ chọn tốc độ quay trục chính là hằng số (S: v/ph), hủy chế độ tốc độ cắt hằng số; G96 là lệnh nội trú, chỉ mất tác dụng khi gặp G97.
• Đơn vị lượng chạy dao: hệ A dùng G98 là mm/phút và G99 là mm/vòng (hệ B/C: G94 mm/phút, G95 mm/vòng); mặc định của hệ thống là mm/vòng, giống đơn vị lượng chạy dao trên máy tiện truyền thống.
• Thay dao: hệ FANUC dùng cú pháp T__ __ M06 — 2 số đầu là số hiệu dao, 2 số cuối là địa chỉ giá trị hiệu chỉnh dao (hiệu chỉnh hình học — bán kính mũi dao — và hiệu chỉnh độ mòn), vd T03 13 M06 chọn dao số 3 và giá trị hiệu chỉnh số 13; hệ Siemens dùng T__ D__ M06 — 2 số sau T là số dao, 2 số sau D là giá trị hiệu chỉnh chiều dài và bán kính mũi dao, vd T04 D04 M06.
• Trơn nguội: M07 mở dung dịch trơn nguội (bơm áp suất cao, qua tâm mũi khoan khi khoan sâu để phoi dễ bị đẩy ra khỏi lỗ), M08 mở dung dịch trơn nguội — lưu ý sách mục 2.6 mâu thuẫn ngay trong mục: đầu mục ghi "M07/M08: Mở dung dịch trơn nguội", cuối mục ghi "M08: Tắt dung dịch trơn nguội"; ghi đúng như sách, chưa kiểm chứng.
• Tạm dừng và kết thúc giống phay: M00 dừng chương trình tạm thời, M01 dừng tạm thời có lựa chọn, M30 kết thúc chương trình.
• Chuyển động và nội suy đặc biệt: G00 định vị/chạy nhanh, G01 nội suy thẳng, G02/G03 nội suy tròn cùng/ngược chiều kim đồng hồ (mặt phẳng ZX; tâm cung cho bằng I/K hoặc bán kính R; vd chi tiết φ50.0, cung R25.0, F0.3 có 4 cách viết tương đương: G02 X50.0 Z30.0 I25.0 F0.3; G02 U20.0 W–20.0 I25.0 F0.3; G02 X50.0 Z30.0 R25.0 F0.3; G02 U20.0 W–20.0 R25. F0.3 — dạng tuyệt đối X/Z, dạng tương đối U/W, dạng tâm cung I, dạng bán kính R).
• Nội suy tọa độ cực G12.1 (trục X lập trình theo đường kính, trục quay C lập trình theo bán kính; G13.1 hoặc G112/G113 hủy; các lệnh G01/G02/G03/G04/G40/G41/G42 đều dùng được trong mode tọa độ cực — vd phay đường viền trên mặt đầu: G12.1, G42 G01 X40.0 F_, C10.0, G03 X20.0 C20.0 R10.0, rồi G40 X120.0, G13.1).
• Nội suy trụ G07.1 (gia công rãnh cam không gian trên mặt trụ với trục quay C; có thể thay bằng G107; không dùng I, J, K khi nội suy cung tròn trong tọa độ trụ; vd trong sách có dòng G07.1 H57299 không khớp cú pháp đã nêu là G07.1 IP r — text vỡ, chưa kiểm chứng, giữ nguyên văn).
• Cắt ren: G32 cắt ren thẳng/côn (F = bước ren dọc trục; luôn lập trình theo bán kính theo sách — mâu thuẫn nhỏ với 2 ví dụ ghi "lập trình theo đường kính", ghi đúng như sách; vd ren thẳng bước 4 mm: G32 W–74.5 F4.0, cắt 2 lần, lần 2 ăn thêm 1 mm theo X; ren côn bước 3,5 mm theo trục Z: G32 X41.0 Z29.0 F3.5, lần 2 lùi X từ 12.0 xuống 10.0 và điểm cuối X từ 41.0 xuống 39.0); G33 cắt ren (Bảng 5.1); G34 cắt ren bước thay đổi (G34 IP_ F_ K_, K = lượng tăng/giảm bước ren sau 1 vòng quay trục chính, vd G34 Z–72.0 F8.0 K0.3 — bước tại điểm xuất phát 8,0 mm, tăng 0,3 mm/vòng); ren nhiều đầu mối dùng G32 + Q (Q tính theo đơn vị 1/1000 độ, vd ren 2 đầu mối, góc bắt đầu 0° và 180°, bước 4,0 mm: G32 W–38.0 F4.0 Q0 rồi G32 W–38.0 F4.0 Q180000); các lệnh cắt ren nhiều đầu mối: G32, G34, G76, G92.
• Tốc độ trục chính phải giữ hằng số trong cả cắt thô và cắt tinh để tránh sai bước ren.
• Hiệu chỉnh bán kính mũi dao: G41 hiệu chỉnh bên trái, G42 hiệu chỉnh bên phải (theo hướng chạy dao), G40 hủy; khối start-up chuyển từ G40 sang G42 (vd N070 G00 X25 Z2 G42, rồi G01 X26 Z0, X30 Z-2, Z-30, X50 Z-50, đến N120 G00 X80 Z20 G40); giá trị hiệu chỉnh nằm ở địa chỉ T trong lệnh thay dao (mục 2.5), không đi sau G41/G42 như phay; điểm mũi dao giả tưởng có 8 vị trí mã hóa 1–8 (vị trí 9 = tâm bán kính mũi dao).
Điểm mũi dao có hai loại: tâm cong của bán kính mũi dao và điểm giả tưởng P. Trong thực tế người ta dùng điểm giả tưởng vì rất khó xác định tâm của bán kính mũi dao làm điểm bắt đầu; dùng điểm giả tưởng thì dễ xác định hơn và không cần khai báo bán kính mũi dao.
• Chu trình tiện đơn (nhóm 01): G90 tiện dọc theo bán kính/côn — chu trình 4 đường chuyển dao khép kín, cú pháp hệ A: G90 X_ Z_ F_ hoặc G90 U_ W_ F_ (hệ B: G77, hệ C: G20); cắt côn thêm địa chỉ R (G90 X_ Z_ R_ F_); vd G90 U–8.0 W–66.0 F0.4 rồi U–16.0, U–24.0, U–32.0 — mỗi dòng là 1 nhát cắt sâu thêm 8 mm theo U; dấu của U/W phụ thuộc hướng đường chạy dao 1 và 2.
• G92 chu trình cắt ren (G92 X_ Z_ F_ hoặc G92 U_ W_ F_; ren côn thêm R; hệ B: G78, hệ C: G21; góc thoát dao khoảng 45°).
• G94 tiện mặt đầu (G94 X_ Z_ F_; mặt đầu côn thêm R; hệ B: G79, hệ C: G24 — sách mục 3.3 ghi hệ C là G22, mâu thuẫn với Bảng 5.1).
• Chọn G90 hay G94 theo dạng phôi: G90 cắt thẳng/côn dọc trục, G94 cắt thẳng/côn mặt đầu (lưu ý sách: 2 chú thích dưới Hình 5.39 ghi "Sử dụng G94 cắt thẳng/côn" nhưng cú pháp ghi G90 — lỗi in trong sách).
• Chu trình phức tạp gia công thô (nhóm 00; hệ A, hệ B, hệ C khác nhau: G70/G71/G72/G73/G74/G75/G76 hệ A tương ứng G72/G73/G74/G75/G76/G77/G78 hệ C): G71 hớt lượng dư dọc mặt trục ngoài (G71 U(Δd) R(e) + G71 P(ns) Q(nf) U(Δu) W(Δw) F(f) S(s) T(t); Δd: chiều dày mỗi nhát cắt, e: khoảng lùi dao khi rút về, ns/nf: số khối đầu/cuối của biên dạng tinh, Δu/Δw: lượng dư tinh theo hướng kính/trục Z; loại I: biên dạng có đường kính tăng dần hay giảm dần liên tục; loại II: đường kính tăng giảm bất thường tạo nhiều hốc lõm, tối đa 10 hốc, khối ns của loại II có thêm Z thì phải cho Δw = 0 nếu không dao cắt lẹm vách phải của hốc); G72 hớt lượng dư dọc mặt đầu (G72 W(Δd) R(e) + G72 P(ns) Q(nf) U(Δu) W(Δw) F S T; khối ns của G72 không được dịch chuyển theo X; vd G72 W7.0 R1.0 rồi G72 P014 Q019 U4.0 W2.0 F0.3 S550, biên dạng N014–N019, tinh bằng G70); G73 gia công lặp lại nhiều lần theo một biên dạng nhất định (phôi gần giống chi tiết — phôi đúc hoặc đã gia công sơ bộ; G73 U(Δi) W(Δk) R(d) + G73 P(ns) Q(nf) U(Δu) W(Δw) F S T; Δi/Δk: khoảng lùi dao theo X/Z, d: số lần lặp lại biên mẫu; vd G73 U14.0 W14.0 R3 rồi G73 P014 Q019 U4.0 W2.0 F0.3 S0180, biên dạng có đoạn ngang, đoạn côn và cung R20, tinh bằng G70); G70 gia công tinh (G70 P(ns) Q(nf); F/S/T trong các khối ns–nf chỉ có tác dụng khi gọi G70; không gọi chương trình con trong các khối ns–nf).
• Khoan–taro–doa, vát/bo góc, lập trình trực tiếp từ bản vẽ, tiện đa giác: chu trình khoan mặt đầu G83 (ăn dao gián đoạn để bẻ phoi, dừng một thời gian dưới đáy lỗ, rút nhanh; vd khoan 4 lỗ trên vòng tròn bán kính 50 mm, mặt đầu: G83 Z–40.0 R–5.0 Q5.0 F5.0 M31 — mỗi nhát sâu Q5.0, sâu lỗ Z–40.0, mặt tham chiếu R–5.0, F5.0, mũi khoan S2000; M51 mở mode định vị trục C, quay phôi C90.0/C180.0/C270.0 với M31 kẹp trục C khi khoan, G80 hủy chu trình, M50 hủy mode định vị trục C; không khai báo Q thì thành chu trình khoan thường); taro mặt đầu G84 / mặt bên G88 (dừng rồi đảo chiều trục, rút bằng ăn dao), doa mặt đầu G85 / mặt bên G89 (dừng một thời gian, rút bằng ăn dao), khoan mặt bên G87 (trục X); G80 hủy chu trình khoan; lưu ý sách mục 5.3 in nhầm cú pháp doa thành G84/G88 thay vì G85/G89, và phần giải thích tham số ghi "lỗ cần tarô" thay vì "lỗ cần doa".
• Vát mép và bo góc: vát Z→X dùng I(C) ±i, X→Z dùng K(C) ±k (vd N2 X860.0 K–3.0: vát 3 mm); bo góc Z→X và X→Z dùng R ±r (vd N1 Z270.0 R6.0: bo R6.0); I/K/R luôn tính theo bán kính; điểm bắt đầu của dòng lệnh sau vát/bo là điểm b (không phải điểm c); chỉ áp dụng khi 2 dòng lệnh liên tiếp đều là G01 dọc X hoặc Z và vuông góc nhau.
Vát mép là xén vát cạnh thành mặt nghiêng. Bo góc là làm tròn góc.
• Lập trình trực tiếp từ kích thước trên bản vẽ: dùng góc A, vát C, bo R chèn bằng dấu phẩy (vd G01 X60.0, A90.0, C1.0 F80; Z–30.0, A180.0, R6.0; X100.0, A90.0; ,A170.0, R20.0; X300.0 Z–180.0, A112.0, R15.0); chỉ chạy được ở chế độ memory; sách có bảng 8 trường hợp kết hợp (R/C trên 2–3 dòng).
• Tiện đa giác G51.2/G251 (P, Q: tỉ số tốc độ góc trục chính và tốc độ quay dao; Q dương dao quay thuận, Q âm quay ngược; hủy bằng G50.2/G250; G51.2 và G50.2 phải đặt trên khối riêng): phối hợp quay phôi với dao tự quay (driven tools) theo tỉ số truyền xác định; đổi tỉ số vận tốc góc và số lưỡi cắt để tiện đa giác 4 cạnh, 6 cạnh…; đa giác thu được chỉ gần đúng, dùng cho đầu bulông/đai ốc 4 cạnh hoặc lục giác.
• Công thức vị trí mũi dao tiện đa giác (mỗi công thức một dòng riêng):
• Xt = A·cos αt − B·cos(β−α)t, Yt = A·sin αt + B·sin(β−α)t
• Với β = 2α (dao quay nhanh gấp đôi chi tiết):
• Xt = (A−B)·cos αt, Yt = (A+B)·sin αt — mũi dao vẽ elíp cạnh dài A+B, cạnh ngắn A−B; dao 2 lưỡi đối xứng 180° cắt gần hình vuông, dao 3 lưỡi cắt hình lục giác.
• Lưu ý sách (đã kiểm chứng bằng render tr. 147–148): văn bản chính ghi "vận tốc góc của dao và của chi tiết là α và β" và "bán kính của dao là A và bán kính của chi tiết là B", nhưng chú thích Hình 5.54 ghi ngược lại — "α: tốc độ quay của chi tiết; β: tốc độ quay của dao" và "A: bán kính chi tiết; B: bán kính dao"; các công thức trên và điều kiện β = 2α tự nhất quán với chú thích hình (β = dao) nên bản tóm tắt ghi theo chú thích hình; sách còn ghi "dao có ba lưỡi cắt phân bố đều 180°" (3 lưỡi phân bố đều phải là 120°) và trùng số hiệu Hình 5.54 ở tr. 147 và tr. 148 — giữ nguyên như sách.
Dùng để làm gì
Khi tiện ren thì dùng G32 với F bằng đúng bước ren và giữ tốc độ trục chính hằng số suốt cắt thô và tinh để không sai bước ren, như ren thẳng bước 4 mm trong sách (cắt 2 lần, lần 2 ăn thêm 1 mm):
G00 U–62.0;
G32 W–74.5 F4.0;
G00 U62.0;
W74.5;
U–64.0;
G32 W–74.5;
G00 U64.0;
W74.5;
Khi cần tiện đầu bulông lục giác thì dùng tiện đa giác G51.2 thay vì phay, như ví dụ trong sách (chi tiết S1000 v/ph, tỉ số G51.2 P1 Q2 nên dao quay 2000 v/ph, F10.0, dừng 2 giây):
G00 X100.0 Z20.0 S1000.0 M03;
G51.2 P1 Q2;
G01 X80.0 F10.0;
G04 X2.;
G00 X100.0;
G50.2;
M05;
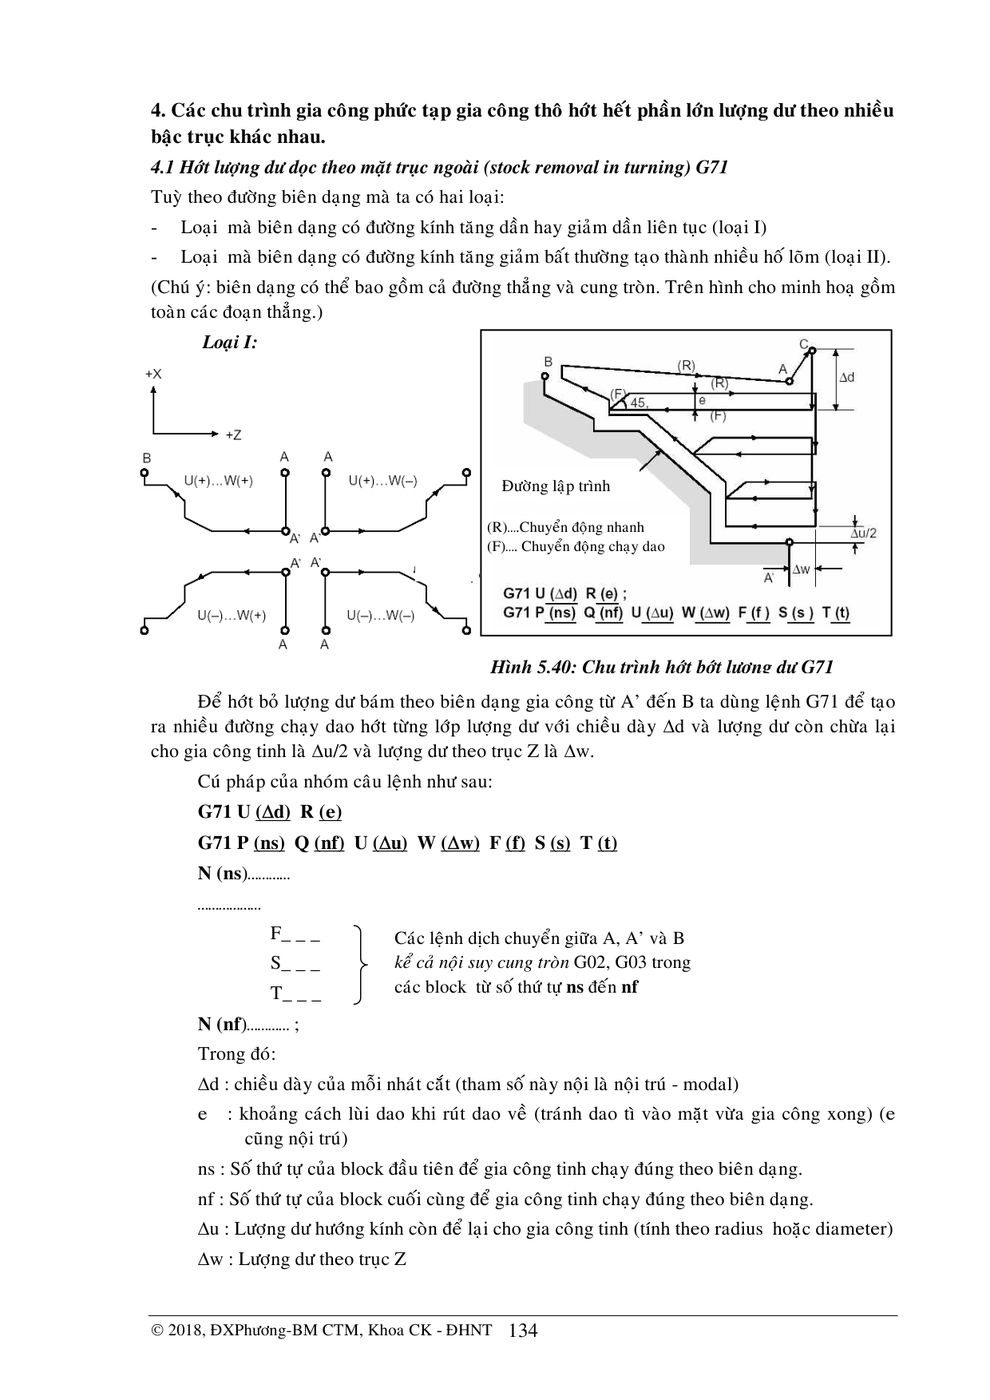
Hình 5.40: Chu trình hớt lượng dư G71 (loại I/II, Δd, e, Δu, Δw) + cú pháp G71
Học về gì: Robot là gì và ra đời vì sao, các loại robot và kiểu robot theo hình học không gian hoạt động, bậc tự do và không gian làm việc, và phương trình động học robot (phép biến đổi thuần nhất, thông số DH).
Nhớ gì:
• Thuật ngữ robot xuất hiện ngày 9/10/1922 trong vở kịch "Rossum's Universal Robot" của nhà soạn kịch người Tiệp Karel Čapek (sách ghi "Karen Kapek") diễn tại New York; "robot" viết tắt của "robota", theo tiếng Tiệp có nghĩa là công việc lao dịch, tạp dịch.
• Lịch sử phát triển ban đầu: thời Phục hưng, Leonardo da Vinci (1452–1519) vẽ phác thảo robot hình người vào khoảng năm 1495; ở Nhật Bản, nhiều hình người máy và con vật máy được chế tạo giữa thế kỷ 17 đến 19 (con rối cơ khí hóa dùng trong sân khấu và lễ hội tôn giáo); ở Pháp, Jacques de Vaucanson trình diễn vịt cơ khí và người thổi sáo kích thước thật (1738–1739) — vịt cơ khí vỗ cánh, vươn cổ, nuốt thức ăn từ tay người và minh họa quá trình tiêu hóa thức ăn.
• Robot hiện đại thực sự, hoạt động theo chương trình số, do George Devol phát minh năm 1954 với tên gọi Unimate; Devol bán robot Unimate đầu tiên cho General Motors năm 1960, lắp đặt năm 1961 tại nhà máy Trenton, bang New Jersey để nhấc các phôi kim loại nóng trong quá trình đúc rồi xếp thành chồng; bằng sáng chế của Devol về tay máy điều khiển theo chương trình số đầu tiên mở ra nền tảng đầu tiên của robot công nghiệp hiện đại.
• Robot công nghiệp ra đời vì nhu cầu nâng cao năng suất và chất lượng sản phẩm, giải phóng con người khỏi thao tác lao động tẻ nhạt và môi trường lao động độc hại, nguy hiểm.
• Robot thương mại và công nghiệp ngày nay thực hiện công việc chính xác, tin cậy và giá rẻ hơn so với sử dụng con người; ứng dụng trong sản xuất, vận chuyển, lắp ráp, thám hiểm, phẫu thuật, vũ khí, phòng thí nghiệm và sản xuất các sản phẩm công nghiệp và tiêu dùng.
• Phân loại robot hiện đại: robot di động (Mobile robot — di chuyển trong một vùng môi trường nhất định, không lắp cứng tại một vị trí cố định; vd ô-tô tự động dò đường AGV dò theo điểm đánh dấu hoặc vạch trên sàn nhà, hoặc dùng camera hay tia laser để dò đường), robot công nghiệp (Industrial robots — thường là tay máy/manipulator gồm các khâu liên kết với nhau, có một khâu tác động cuối gọi là end effector; trên khâu tác động cuối lắp tay gắp hoặc dụng cụ như mỏ hàn, đầu phun sơn), robot tạp dịch (Service robot — hoạt động tự động hoặc bán tự động, thực hiện nhiệm vụ phục dịch có ích cho cuộc sống con người hoặc thiết bị, trừ hoạt động sản xuất hoặc chế tạo; dùng trong nhà máy ô-tô, đóng gói sản phẩm, điện tử).
• Robot điều khiển từ xa (telerobots): khác robot tự động theo chương trình cố định, telerobot do người vận hành trực tiếp điều khiển từ xa (gần như phòng này đến phòng kia, hoặc xa như quốc gia này đến quốc gia kia) — vd robot phẫu thuật điều khiển từ xa (vết mổ bé hơn, bệnh nhân hồi phục nhanh hơn) và robot quân sự (thiết bị do thám hoặc đánh chặn không người lái; hàng trăm robot như iRobot PackBot và Foster-Miller TALON được quân đội Mỹ dùng trong chiến tranh Iraq và Afghanistan để tháo ngòi nổ bom mìn dọc đường).
• Xu hướng phát triển: hệ điều hành cho robot (Robot Operating System — ROS, mã nguồn mở, phát triển tại ĐH Stanford, MIT, ĐH Kỹ thuật Munich; cung cấp phương pháp lập trình không phụ thuộc phần cứng, lệnh lập trình bậc cao hỗ trợ nhận dạng hình ảnh và động tác phức tạp) và Microsoft Robotics Developer Studio (xuất hiện 2007); robot học theo thuyết tiến hóa (evolutionary robotics) dùng mạng neuron và trí tuệ nhân tạo để robot tự rút kinh nghiệm khi phản ứng với môi trường.
• Định nghĩa robot công nghiệp (theo tiêu chuẩn ISO 8373): "Robot công nghiệp là các tay máy lắp cố định hoặc có thể di động, được điều khiển một cách tự động, có khả năng lập trình lại, có tính đa năng, thao tác lập trình được đến ba hoặc nhiều trục, được ứng dụng trong tự động hóa sản xuất công nghiệp" (định nghĩa này được Liên đoàn Robot Quốc tế IFR, Mạng lưới Nghiên cứu Robot châu Âu EURON và nhiều hội đồng tiêu chuẩn quốc gia sử dụng).
• Bậc tự do:
Bậc tự do là số chuyển động độc lập của robot. Robot 6 bậc tự do thì 3 bậc định vị trí điểm cuối, 3 bậc định hướng tay kẹp, như câu dưới đây trong sách.
• w = 6n − Σ k·pk (k = 1..5), trong đó n là số khâu động, pk là số khớp loại k, k là số bậc tự do mà khớp loại k hạn chế được.
• Tình hình nghiên cứu và chế tạo robot thương mại ở Việt Nam: TOSY chế tạo robot đánh bóng bàn TOPIO — dự án bắt đầu 2005, đến tháng 6/2010 ra đời TOPIO version 3.0; từ phiên bản đầu 8 bậc tự do, 1 chân, dùng hệ thống thủy lực, đến phiên bản 3.0 có 39 bậc tự do, 2 chân, dùng động cơ servo DC không cổ góp, nặng khoảng 120 kg, cao 1,88 m, sử dụng trí tuệ nhân tạo để học và cải thiện kỹ năng trong quá trình thi đấu với người.
• Hệ tọa độ và không gian làm việc: mỗi robot (tay máy) gồm nhiều khâu (links) liên kết với nhau qua các khớp (joints); hệ tọa độ gắn với giá cố định gọi là hệ tọa độ cơ bản (hay hệ tọa độ chuẩn); để nghiên cứu động học, người ta gắn lên mỗi khâu động một hệ tọa độ gọi là hệ tọa độ suy rộng, các tọa độ suy rộng còn gọi là biến khớp.
Khâu (link) là đoạn tay nối giữa hai khớp. Khớp (joint) là chỗ nối cho phép các khâu chuyển động tương đối với nhau.
• Không gian làm việc (workspace, range of motion) là toàn bộ thể tích được quét bởi khâu chấp hành cuối khi robot thực hiện tất cả các chuyển động có thể; trường công tác bị ràng buộc bởi thông số hình học của robot và các ràng buộc về kết cấu hoặc cơ học của khớp (vd một khớp quay có chuyển động nhỏ hơn một góc 360°).
• Phân loại robot theo hình dạng hình học của không gian hoạt động (5 kiểu): Đề-các (Cartesian), trụ (cylindrical — thứ tự khớp RTT), cầu (spherical), góc (articulated, hệ tọa độ phỏng sinh — dùng nhiều hơn cả: gọn nhẹ, vùng làm việc tương đối lớn so với kích cỡ của bản thân robot, độ linh hoạt cao), SCARA (Selective Compliant Articulated Robot Arm — ra đời 1979 tại ĐH Yamanashi, Nhật Bản; 3 khớp đầu tiên có cấu hình RRT; độ cứng vững khá ổn định theo phương Z đồng thời linh hoạt theo mặt phẳng X–Y nằm ngang nên rất thích hợp trong lắp ráp sản phẩm, xếp/dỡ sản phẩm, gắp và đặt, đóng gói; trong công nghiệp sản xuất bo mạch in, nhiều robot SCARA dùng để lắp linh kiện IC bán dẫn với năng suất và độ chính xác cao).
Robot Đề-các (Cartesian) có các khớp tịnh tiến theo 3 trục X/Y/Z vuông góc, không gian làm việc hình hộp. Robot trụ (cylindrical) có thứ tự khớp RTT, tức 1 khớp quay + 2 khớp tịnh tiến, không gian làm việc hình trụ. Robot cầu (spherical) có các khớp quay, không gian làm việc hình cầu.
• Bài toán động học vị trí: khi nghiên cứu động học của robot, đặt trên mỗi khâu của robot một hệ tọa độ; dùng phép biến đổi thuần nhất để mô tả vị trí tương đối và hướng giữa các hệ tọa độ này; quan hệ về vị trí giữa các khâu thông qua phép tịnh tiến và phép quay được biểu diễn qua một ma trận A.
Phép biến đổi thuần nhất là ma trận đồng nhất 4×4 gộp cả phép quay và phép tịnh tiến để mô tả vị trí và hướng của một hệ tọa độ so với hệ khác.
• A1 mô tả vị trí và hướng của khâu đầu tiên; A2 mô tả vị trí và hướng của khâu thứ hai so với khâu thứ nhất; vị trí và hướng của khâu thứ hai so với hệ tọa độ gốc là ma trận T2 = A1·A2; tích của các ma trận Ai là ma trận Ti mô tả vị trí và hướng của khâu thứ i so với khâu cố định (giá).
• Robot 6 khâu có:
• T6 = A1·A2·A3·A4·A5·A6, T6 mô tả quan hệ hướng và vị trí của khâu chấp hành cuối đối với gốc tọa độ.
Robot có 6 bậc tự do hoàn toàn có khả năng định vị trí và hướng bất kỳ trong không gian làm việc của nó: 3 bậc tự do định vị trí của điểm cuối, 3 bậc tự do định hướng tay kẹp ở khâu cuối.
• Ma trận biến đổi thuần nhất ở trạng thái cuối TE là ma trận 4×4: 3 cột đầu là các vectơ đơn vị u, v, w (hoặc n, o, a — normal, occupation, approach) chỉ phương của hệ trục tọa độ động UVW biểu diễn trong tọa độ cố định XYZ; cột cuối là tọa độ px, py, pz của điểm tác động cuối E; tọa độ trong khâu tác động cuối ký hiệu xn, yn, zn hoặc n, s, a (normal, sliding, approach).
• Bộ thông số Denavit–Hartenberg (DH): Denavit J. và Hartenberg (1955) đề xuất dùng ma trận đồng nhất 4×4 để mô tả quan hệ giữa hai khâu liên tiếp trong không gian.
• Bốn thông số ai, αi, di, θi gọi là bộ thông số DH (ai là gì, αi là góc gì, di là khoảng cách gì, θi là góc gì — di là khoảng cách giữa các khâu, θi là góc giữa các khâu).
• Biến khớp: nếu khớp động i là khớp quay thì θi là biến khớp; nếu khớp động i là khớp tịnh tiến thì di là biến khớp (trường hợp tịnh tiến, ai = 0); để ký hiệu biến khớp, người ta dùng thêm dấu *.
• Nguyên tắc chung gắn hệ tọa độ lên các khâu: gốc của hệ tọa độ gắn lên khâu thứ i đặt tại giao điểm của pháp tuyến ai với trục khớp thứ i+1 (hai trục khớp cắt nhau thì gốc đặt tại điểm cắt; hai trục khớp song song thì gốc chọn trên trục khớp của khâu kế tiếp tại điểm thích hợp); trục z của hệ tọa độ gắn lên khâu thứ i đặt dọc theo trục khớp thứ i+1; trục x đặt dọc theo pháp tuyến chung của hai trục khớp và hướng từ khớp i đến i+1 (trường hợp các trục khớp cắt nhau thì trục x chọn theo tích vectơ zi × zi+1).
• Mô hình biến đổi tọa độ gồm 4 bước: quay quanh trục zi−1 một góc θi; tịnh tiến dọc trục zi−1 một đoạn di; tịnh tiến dọc xi−1 một đoạn ai; quay quanh trục xi−1 một góc αi — bằng tích các ma trận thuần nhất:
• Ai = R(z,θi)·T(0,0,di)·T(ai,0,0)·R(x,αi)
• Trình tự thiết lập hệ phương trình động học của robot: (1) chọn hệ tọa độ cơ sở, gắn các hệ tọa độ mở rộng lên các khâu; (2) lập bảng thông số DH; (3) dựa vào các thông số DH xác định các ma trận Ai; (4) tính các ma trận T và viết các phương trình động học của robot.
• Ví dụ robot 3 khâu, khớp RRT: bảng DH — khâu 1: α1 = 90°, θ1, a1 = 0, d1; khâu 2: α2 = −90°, θ2, a2 = 0, d2 = 0; khâu 3: α3 = 0, θ3 = 0, a3 = 0, d3* (chú ý trong sách: khi chọn gốc O2 trùng O1 vì trục khớp thứ ba và trục khớp thứ hai cắt nhau tại O1 thì trục z2 cùng phương với trục khớp thứ ba, tức đã quay 90° quanh trục y1 so với z1 — phép biến đổi này không có trong biểu thức tính Ai nên phải chọn lại vị trí ban đầu của robot cho không phạm quy tắc xây dựng hệ tọa độ).
• Ví dụ robot SCARA 4 khâu (RRT R): khâu 1: α1 = 0, θ1, a1, d1 = 0; khâu 2: α2 = 180°, θ2, a2, d2 = 0; khâu 3: α3 = 0, θ3 = 0, a3 = 0, d3; khâu 4: α4 = 0, θ4, a4 = 0, d4.
Dùng để làm gì
Khi cần tính vị trí và hướng của tay kẹp từ góc các khớp thì lập bảng thông số DH rồi nhân các ma trận Ai thành ma trận T như ví dụ robot 3 khâu RRT trong sách; khi chọn robot cho công việc lắp ráp, gắp–đặt và đóng gói thì dùng robot SCARA vì cứng vững theo phương Z mà linh hoạt trong mặt phẳng X–Y, như lắp linh kiện IC trên bo mạch in trong sách.
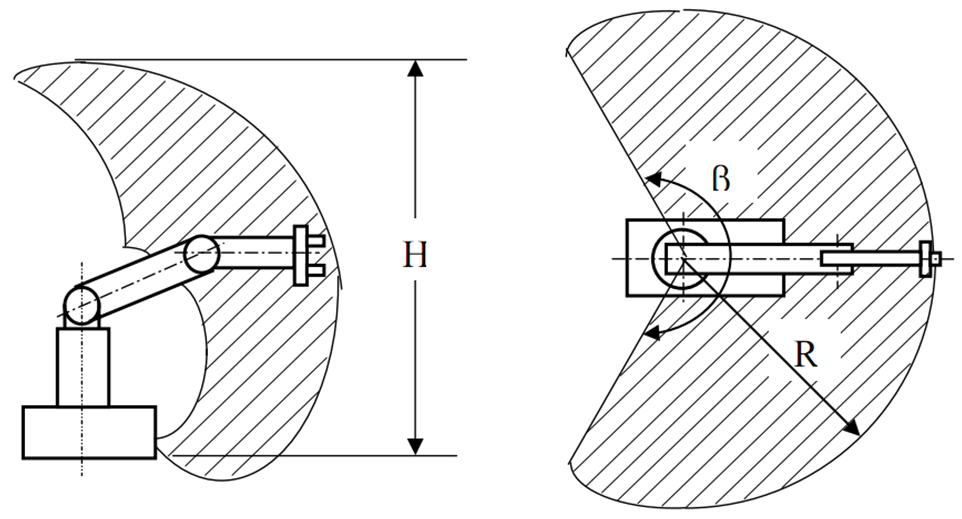
Không gian làm việc của robot kiểu góc: hình chiếu đứng (chiều cao H) và hình chiếu bằng (bán kính R, góc quét β)
• XIV.1 Tổng quan về máy CNC: NC là điều khiển bằng mã lệnh, CNC là NC ghép vi xử lý; phân loại theo truyền động, phương pháp điều khiển, thay dao, số trục, hệ điều hành, chức năng; trung tâm gia công làm nhiều nguyên công trong 1 lần gá; EDM gia công vật liệu cứng cao bằng tia lửa điện.
• XIV.2 Đặc điểm cấu tạo máy công cụ CNC: khung gang đúc cứng vững, chống rung; sống trượt (trượt/lăn/thủy tĩnh); vít me–đai ốc bi; trục chính tốc độ rộng; động cơ servo DC/AC, động cơ bước, động cơ tuyến tính; thay dao tự động (rơvônve, carousel, băng tải).
• XIV.3 Hệ thống điều khiển máy công cụ CNC: MMI giao tiếp người–máy, NCK thông dịch + nội suy + điều khiển vị trí, PLC điều khiển logic; chu trình hở/nửa kín/kín/hỗn hợp; encoder và thước quang; nội suy DDA, bậc thang, NURBS; hiệu chỉnh dao và khe hở vít me; điều khiển thích nghi; DNC.
• XIV.4 Lập trình gia công trên máy phay CNC: chương trình NC gồm 3 phần (cài đặt – gia công – kết thúc); tọa độ bàn tay phải; điểm chuẩn M/R/W/T; G00/G01/G02/G03, G17–G19, G40–G44, G54–G59, G68; chu trình khoan–doa–tarô G81–G89; chương trình con M98/M99.
• XIV.5 Lập trình gia công trên máy tiện CNC: lập trình theo đường kính; G96 tốc độ cắt hằng số; G90/G92/G94; chu trình phức tạp G71/G72/G73/G70; khoan–taro–doa G83–G89; vát/bo góc; tiện đa giác G51.2.
• XIV.6 Robot công nghiệp: robot công nghiệp là tay máy lập trình lại được, từ 3 trục trở lên; 5 kiểu Đề-các/trụ/cầu/góc/SCARA; động học vị trí bằng ma trận thuần nhất T = A1·A2·…·An và thông số DH.
Bảng tra nhanh G-code phay thường dùng (FANUC 21i, Bảng 4.1)
Mã | Ý nghĩa |
G00 | Chạy dao nhanh (định vị) |
G01 | Nội suy thẳng (chạy dao cắt) |
G02 | Nội suy vòng cùng chiều kim đồng hồ |
G03 | Nội suy vòng ngược chiều kim đồng hồ |
G04 | Dừng chạy dao (P: thời gian dừng) |
G17 | Chọn mặt phẳng gia công XY |
G18 | Chọn mặt phẳng gia công XZ |
G19 | Chọn mặt phẳng gia công ZY |
G20 | Kích thước hệ inch |
G21 | Kích thước hệ mét |
G28 | Trở về điểm tham chiếu |
G40 | Hủy hiệu chỉnh bán kính dao |
G41 | Hiệu chỉnh bán kính dao bên trái |
G42 | Hiệu chỉnh bán kính dao bên phải |
G43 | Hiệu chỉnh chiều dài dao (dương) |
G44 | Hiệu chỉnh chiều dài dao hướng âm |
G49 | Hủy hiệu chỉnh chiều dài dao |
G54–G59 | Chọn gốc tọa độ chi tiết 1–6 |
G68 | Xoay hệ tọa độ (R: góc quay, 1/1000 độ) |
G69 | Hủy phép xoay |
G90 | Kích thước tuyệt đối |
G91 | Kích thước tương đối (gia số) |
G92 | Thiết lập trước gốc tọa độ chi tiết (dời gốc) |
G94 | Lượng chạy dao mm/phút |
G95 | Lượng chạy dao mm/vòng |
Bảng tra nhanh M-code thường dùng
Mã | Ý nghĩa |
M00 | Dừng chương trình (chờ kiểm tra) |
M01 | Dừng chương trình có lựa chọn |
M02 | Kết thúc chương trình |
M03 | Quay trục chính cùng chiều kim đồng hồ |
M04 | Quay trục chính ngược chiều kim đồng hồ |
M05 | Dừng trục chính |
M06 | Thay dao |
M07 | Mở dung dịch trơn nguội (qua lỗ dao) |
M08 | Mở dung dịch trơn nguội |
M09 | Tắt dung dịch trơn nguội |
M10 | Kẹp chặt (trục quay C) |
M11 | Nới lỏng |
M19 | Định hướng góc quay trục chính và dừng |
M30 | Kết thúc chương trình (con trỏ về đầu) |
M98 | Gọi chương trình con (M98 P____) |
M99 | Từ chương trình con trở về chương trình chính |
Bảng tra nhanh chu trình khoan–khoét–doa–tarô (phay, mục 6.7.1)
Mã | Ăn dao (−Z) | Dưới đáy lỗ | Rút lên (+Z) | Ứng dụng |
G73 | Gián đoạn | — | Chạy nhanh | Khoan lỗ sâu tốc độ cao |
G74 | Liên tục | Dừng → quay trục CW | Ăn dao | Tarô ren trái |
G76 | Liên tục | Dừng, định hướng trục chính | Chạy nhanh | Doa tinh |
G80 | — | — | — | Hủy chu trình khoan–doa |
G81 | Liên tục | — | Chạy nhanh | Khoan thường |
G82 | Liên tục | Dừng chạy dao | Chạy nhanh | Khoan hoặc doa |
G83 | Gián đoạn (bẻ phoi) | — | Chạy nhanh | Khoan lỗ sâu |
G84 | Liên tục | Dừng → quay trục CCW | Ăn dao | Tarô ren |
G85 | Liên tục | — | Ăn dao | Doa |
G86 | Liên tục | Dừng quay trục | Chạy nhanh | Doa |
G87 | Liên tục | Quay trục CW | Chạy nhanh | Doa có dịch lưỡi cắt vào tâm lỗ trước khi rút |
G88 | Liên tục | Dừng chạy dao → dừng trục chính | Bằng tay | Doa |
G89 | Liên tục | Dừng chạy dao | Ăn dao | Doa |
Bảng tra nhanh G-code tiện (Bảng 5.1 — hệ A; hệ B/C khác ở các mã ghi chú)
Mã | Ý nghĩa |
G00 | Định vị, chạy nhanh |
G01 | Nội suy thẳng |
G02 / G03 | Nội suy tròn cùng/ngược chiều kim đồng hồ |
G04 | Dừng chạy dao |
G07.1 / G107 | Nội suy trụ |
G12.1 / G112 | Mode nội suy tọa độ cực |
G13.1 / G113 | Hủy mode nội suy tọa độ cực |
G17 / G18 / G19 | Mặt phẳng nội suy XY / XZ / YZ |
G20 / G21 (hệ C) | Đơn vị inch / mm (hệ A/B: G70 / G71) |
G28 | Về điểm tham chiếu |
G33 | Cắt ren |
G34 | Cắt ren bước thay đổi |
G40 / G41 / G42 | Hủy / hiệu chỉnh bán kính mũi dao bên trái / bên phải |
G50 (hệ A) / G92 (hệ B/C) | Thiết lập gốc tọa độ (hoặc chọn tốc độ trục chính tối đa) |
G50.2 / G250 | Hủy tiện đa giác |
G51.2 / G251 | Chọn tiện đa giác |
G54–G59 | Chọn gốc tọa độ chi tiết 1–6 |
G70 (hệ C: G72) | Chu trình tiện tinh |
G71 (hệ C: G73) | Chu trình tiện thô dọc trục |
G72 (hệ C: G74) | Chu trình tiện thô mặt đầu |
G73 (hệ C: G75) | Gia công lặp lại theo biên dạng |
G74 (hệ C: G76) | Chu trình khoan mặt đầu |
G75 (hệ C: G77) | Chu trình khoan hướng kính |
G76 (hệ C: G78) | Cắt ren nhiều lần |
G80 | Hủy chu trình khoan |
G83 | Khoan lỗ mặt đầu |
G84 | Taro lỗ mặt đầu |
G85 | Doa lỗ mặt đầu |
G87 | Khoan lỗ hướng kính |
G88 | Taro lỗ hướng kính |
G89 | Doa lỗ hướng kính |
G90 (hệ B: G77, hệ C: G20) | Chu trình tiện dọc / cắt thẳng |
G92 (hệ B: G78, hệ C: G21) | Chu trình cắt ren |
G94 (hệ B: G79, hệ C: G24) | Chu trình tiện mặt đầu |
G96 / G97 | Tốc độ cắt hằng số / hủy |
G98 (hệ B/C: G94) | Lượng chạy dao mm/phút |
G99 (hệ B/C: G95) | Lượng chạy dao mm/vòng |
Bảng hiệu chỉnh gốc tọa độ chi tiết G54–G59 (mục 6.6a, Hình 4.35)
Mã | X | Y | Z |
G54 | −50.000 | −20.000 | −125.000 |
G55 | −100.000 | −40.000 | −125.000 |
G56 | −5.000 | −40.000 | −125.000 |
G57 | 0.000 | 0.000 | 0.000 |
G58 | 0.000 | 0.000 | 0.000 |
G59 | (không có hàng số liệu trong sách) |
Lưu ý: G56/X ghi −5.000 trong khi Hình 4.35 cho thấy W3 cùng đường thẳng đứng x = 50 với W1 (đáng lẽ −50.000) — nghi sách in thiếu một số 0, ghi đúng như sách.
CÒN TIẾP