 Huỳnh Âu
Chương IX — Trang Bị Điện - Điện Tử Trong Máy Công Nghiệp
Học về gì: Khí cụ điện là thiết bị đóng–cắt, điều khiển và bảo vệ hệ thống điện và người sử dụng — cầu nối giữa lệnh của người vận hành và chuyển động của máy. Chương này học cấu tạo, nguyên lý, ký hiệu và cách chọn các khí cụ trong tủ điện máy công nghiệp để đọc được sơ đồ điện và chọn đúng thiết bị cho một động cơ.
Nhớ gì:
• Mọi máy công nghiệp đều có hai mạch: mạch động lực mang dòng lớn (lưới → CB/cầu chì → công tắc tơ → rơle nhiệt → động cơ → máy công tác) và mạch điều khiển mang dòng nhỏ (nút ấn, công tắc hành trình ra lệnh; rơle, rơle thời gian, PLC xử lý; cấp điện cho cuộn hút).
Mạch động lực là mạch cấp điện chính cho động cơ, mang dòng lớn. Mạch điều khiển là mạch dòng nhỏ, chỉ ra lệnh và xử lý tín hiệu. CB là aptomat, thiết bị đóng cắt và bảo vệ mạch điện.
• Khí cụ chia bốn nhóm: điều khiển bằng tay (cầu dao, công tắc xoay, nút ấn, công tắc hành trình), điều khiển từ xa (rơle, công tắc tơ, khởi động từ), bảo vệ (cầu chì, MCB/MCCB, rơle nhiệt, RCCB/RCBO), và tác động điện cơ (nam châm, ly hợp, phanh, bàn từ).
Cầu dao là khí cụ đóng cắt bằng tay đơn giản nhất, dùng cho mạch hạ áp dòng nhỏ và để cách ly nguồn khi sửa chữa. Công tắc xoay là công tắc chọn một trong nhiều trạng thái làm việc bằng cách xoay núm. RCBO là thiết bị gộp MCB và RCCB trong một vỏ, vừa chống ngắn mạch và quá tải vừa chống dòng rò.
• Sáu thông số phải đọc trên nhãn trước khi chọn: Ue/Ui (điện áp làm việc/cách điện, ≥ điện áp lưới, 400 V cho lưới 380 V); Ie (dòng chịu liên tục); Icu/Ics (khả năng cắt tới hạn/vận hành của CB, Ics là mức cắt lặp lại được); cấp sử dụng AC-1 (tải thuần trở) và AC-3 (động cơ lồng sóc); IP (IP20 trong tủ, IP54–IP65 nơi bụi ẩm); số cực (3P cho động cơ ba pha, 4P khi có trung tính).
IP là cấp bảo vệ của vỏ thiết bị, cho biết mức chống bụi và chống nước.
• Bẫy thường gặp khi chọn công tắc tơ: chọn theo dòng AC-1 in trên vỏ là sai, vì phải tra dòng AC-3 nhỏ hơn nhiều.
Nút dừng khẩn cấp bắt buộc dùng tiếp điểm NC để dây đứt thì mạch tự mất điện, máy dừng — dùng NO là lỗi nghiêm trọng.
• Nút ấn chỉ đóng cắt dòng nhỏ của mạch điều khiển, có tiếp điểm NO hoặc NC và lò xo nhả — buông tay là trở về trạng thái ban đầu, nên mạch luôn cần tiếp điểm duy trì của công tắc tơ.
Nút ấn là phần tử ra lệnh phổ biến nhất trong mạch điều khiển. Tiếp điểm NO là tiếp điểm thường mở, chưa tác động thì hở mạch; tiếp điểm NC là tiếp điểm thường đóng, chưa tác động thì kín mạch. Tiếp điểm duy trì là tiếp điểm phụ của công tắc tơ mắc song song với nút ấn để giữ mạch có điện sau khi buông tay.
• Mã màu nút ấn theo IEC 60204-1: đỏ dừng/khẩn cấp, xanh lục khởi động, vàng can thiệp, xanh lam bắt buộc, trắng/xám phụ.
• Nút dừng khẩn cấp có đầu nấm đỏ trên nền vàng, tiếp điểm NC cưỡng bức mở, tự giữ khi ấn và chỉ nhả khi xoay.
• Công tắc hành trình SQ: vấu tì đè con lăn làm NC mở, NO đóng; dùng để giới hạn hành trình bàn máy CNC.
Công tắc hành trình là thiết bị chuyển đổi mạch theo vị trí của cơ cấu chuyển động, không cần người tác động.
• Rơle dùng vài mA ở mạch điều khiển để đóng cắt hàng chục ampe ở mạch động lực và cách ly hai mạch; cấp điện cuộn dây sinh từ thông, lực điện từ thắng lò xo và hút nắp, tiếp điểm đổi trạng thái.
Rơle là thiết bị tự động đóng cắt mạch khi đại lượng đầu vào đạt giá trị đặt. Nói cách khác, rơle dùng tín hiệu nhỏ ở mạch điều khiển để đóng cắt thiết bị công suất lớn.
• Rơle thời gian ON-delay đóng chậm sau khi cấp điện (dùng đổi nối sao–tam giác), OFF-delay giữ thêm rồi mới nhả (dùng cho quạt làm mát); loại điện tử chính xác nhất.
Rơle thời gian là rơle mà tiếp điểm đổi trạng thái sau một khoảng thời gian đặt trước. Đổi nối sao–tam giác là cách khởi động động cơ bằng cách đấu sao lúc khởi động rồi chuyển sang đấu tam giác khi chạy.
• Công tắc tơ gồm cuộn hút A1–A2, ba tiếp điểm chính và tiếp điểm phụ, buồng dập hồ quang kiểu tấm chia; đóng trong 0,08–0,3 s, ngắt trong 0,03–0,1 s.
Công tắc tơ là khí cụ đóng cắt mạch động lực từ xa, làm việc với tần suất cao. Tiếp điểm chính là tiếp điểm ở mạch động lực, còn tiếp điểm phụ là tiếp điểm ở mạch điều khiển. Hồ quang là tia lửa điện sinh ra khi mở tiếp điểm mang dòng lớn, có thể đốt cháy tiếp điểm nên phải dập tắt trong buồng dập hồ quang.
• Đánh số đầu nối: tiếp điểm chính 1–2, 3–4, 5–6; tiếp điểm phụ NO kết thúc 3–4 (13–14), phụ NC kết thúc 1–2 (21–22); NC rơle nhiệt 95–96, NO 97–98.
• Rơle nhiệt bảo vệ động cơ khỏi quá tải kéo dài bằng hiệu ứng nhiệt: tấm lưỡng kim bị đốt nóng nên cong lên, mở tiếp điểm NC 95–96 để cắt cuộn hút.
Quá tải là tình trạng dòng điện vượt dòng định mức kéo dài làm động cơ nóng lên. Tấm lưỡng kim là hai kim loại nở nhiệt khác nhau cán dính vào nhau, nên khi nóng lên nó cong lại.
• Đặt dòng rơle nhiệt bằng 1,0–1,15 lần Iđm; đặc tính của nó là nghịch đảo — dòng càng lớn thì cắt càng nhanh.
Iđm là dòng điện định mức của động cơ, tức dòng điện động cơ hút vào khi chạy đúng công suất định mức.
• Cấp nhả của rơle nhiệt: Class 10A (2–10 s ở 7,2·Ie), Class 10 (4–10 s), Class 20 (6–20 s), Class 30 (9–30 s).
Cấp nhả là mức quy định thời gian cắt của rơle nhiệt khi dòng đạt 7,2 lần dòng định mức của nó.
• Rơle nhiệt có quán tính nên không bảo vệ được ngắn mạch — phải dùng kèm cầu chì hoặc MCB.
Ngắn mạch là sự cố dòng điện tăng đột ngột lên hàng chục lần do hai dây chạm nhau.
• EOCR đặt dòng bằng nút bấm, bảo vệ cả mất pha, lệch pha và kẹt rôto; SSR cách ly quang, không tiếp điểm, đóng cắt êm — nhược điểm là toả nhiệt và có dòng rò.
EOCR là rơle nhiệt điện tử, dùng biến dòng và vi xử lý để so sánh dòng điện thay cho tấm lưỡng kim. SSR là rơle bán dẫn, đóng cắt bằng linh kiện điện tử nên không có tiếp điểm cơ khí. Mất pha là tình trạng động cơ chỉ còn chạy hai pha thay vì ba pha, dễ làm cháy cuộn dây.
• Khởi động từ là công tắc tơ lắp chồng rơle nhiệt.
• Mạch DOL: nhấn SB2 thì KM có điện, tiếp điểm duy trì KM 13–14 giữ mạch; nhấn SB1 thì dừng.
Mạch DOL là mạch khởi động trực tiếp, tức cấp thẳng điện áp định mức cho động cơ khi mở máy.
• Đảo chiều động cơ: đảo hai trong ba pha (L1 ↔ L3) thì từ trường quay đổi chiều; hai công tắc tơ khoá liên động bằng tiếp điểm NC của công tắc tơ này mắc nối tiếp cuộn hút của công tắc tơ kia — tuyệt đối không đóng đồng thời, tránh ngắn mạch pha.
Khoá liên động là cách mắc dây để hai công tắc tơ không bao giờ đóng đồng thời, tránh ngắn mạch pha.
• So sánh khởi động: DOL 5–7 Iđm, sao–tam giác 2–3 Iđm (mô men còn 1/3), khởi động mềm 2–4 Iđm, biến tần 1–1,5 Iđm (êm nhất, đổi được tốc độ).
Dòng khởi động là dòng điện động cơ hút vào lúc mới mở máy, lớn gấp nhiều lần dòng định mức. Mô men là lực quay mà động cơ sinh ra. Khởi động mềm là bộ tăng dần điện áp cấp cho động cơ để giảm dòng và mô men mở máy, còn biến tần là thiết bị đổi tần số cấp cho động cơ để đổi tốc độ khi máy đang chạy.
• Cầu chì: dây chảy nóng chảy khi quá dòng, cát thạch anh dập hồ quang; cắt được ngắn mạch rất lớn, giá rẻ, nhưng tác động một lần là phải thay.
Cầu chì là thiết bị bảo vệ đơn giản nhất và có khả năng cắt dòng ngắn mạch lớn nhất.
• Các loại cầu chì: gG bảo vệ toàn dải, aM chỉ bảo vệ ngắn mạch (dùng kèm rơle nhiệt), gR/aR cho bán dẫn.
Thiết bị bán dẫn là các linh kiện điện tử như diode, thyristor hay IGBT trong biến tần và bộ chỉnh lưu.
• Phối hợp cầu chì đúng: đường ampe–giây của cầu chì nằm dưới đường chịu nhiệt của đối tượng được bảo vệ.
Đường ampe–giây là đường cong cho biết dây chảy đứt sau bao lâu ứng với mỗi mức dòng điện.
• MCB có hai cơ cấu nhả độc lập: nhả nhiệt bằng tấm lưỡng kim (bảo vệ quá tải) và nhả từ bằng cuộn nam châm (bảo vệ ngắn mạch); MCB đóng lại được nhiều lần.
MCB là aptomat thu nhỏ, thiết bị bảo vệ đóng lại được và đang thay thế dần cầu chì trong tủ điện.
• Đường cong nhả từ của MCB: B 3–5 Iđm (chiếu sáng, tải thuần trở), C 5–10 Iđm (động cơ nhỏ), D 10–20 Iđm (máy biến áp, động cơ có dòng khởi động lớn).
Đường cong nhả từ cho biết ở bội số dòng nào thì cơ cấu nhả từ của MCB cắt ngay.
• MCCB dùng cho dòng lớn (125–1600 A), Icu 25–100 kA, chỉnh được Ir và Isd; Icu cắt một lần rồi thay, Ics cắt xong vẫn dùng tiếp; Icu phải lớn hơn dòng ngắn mạch dự kiến tại điểm lắp.
MCCB là aptomat dùng cho dòng lớn, lắp ở tủ tổng và tủ động lực của nhà máy.
• RCCB bảo vệ tính mạng theo nguyên lý cân bằng dòng — dòng đi bằng dòng về thì từ thông triệt tiêu, có rò thì cuộn dò ngắt trong 30 ms.
RCCB là thiết bị bảo vệ tính mạng con người, chống dòng rò điện xuống đất, là chức năng mà MCB và cầu chì không có. Dòng rò là dòng điện rò xuống đất qua vỏ máy hoặc qua người khi có chạm vỏ.
• Dòng rò tác động của RCCB: IΔn 10–30 mA chống điện giật, 100–300 mA chống cháy, từ 500 mA trở lên bảo vệ tuyến; nhấn nút TEST mỗi tháng một lần.
• Tủ điện động cơ luôn có tối thiểu ba lớp bảo vệ — CB cắt ngắn mạch, rơle nhiệt cắt quá tải, RCCB chống rò — các lớp này bổ sung cho nhau chứ không thay thế nhau.
• Nam châm điện: loại một chiều cần vành đồng chống dính, loại xoay chiều cần vòng ngắn mạch chống rung.
Nam châm điện là cơ cấu chấp hành cơ bản, có mặt bên trong hầu hết các khí cụ điện khác, gồm lõi từ, cuộn dây và phần ứng.
• Ly hợp điện từ truyền mô men giữa hai trục, đóng ngắt nhanh; phanh điện từ dùng lò xo ép má phanh khi mất điện nên dừng an toàn cho cầu trục và thang máy; bàn từ giữ phôi thép khi mài, phay.
• Ký hiệu chữ: QF aptomat, KM công tắc tơ, FU cầu chì, FR rơle nhiệt, SB nút ấn, SQ công tắc hành trình, KA rơle trung gian, KT rơle thời gian, HL đèn báo, M động cơ, YB phanh/ly hợp; cùng loại thì thêm số thứ tự (KM1, KM2).
Rơle trung gian là rơle điện từ nhiều tiếp điểm, dùng để cách ly mạch tín hiệu với mạch công suất.
• Xu hướng hiện nay: khí cụ thông minh (smart breaker, công tắc tơ Modbus/IO-Link) đo được dòng, nhiệt độ và số lần đóng cắt.
Khí cụ thông minh là khí cụ không chỉ đóng cắt mà còn đo lường và báo cáo từ xa, để biết trước thiết bị sắp hỏng.
Dùng để làm gì
Chọn đủ bộ thiết bị cho một động cơ 5,5 kW – 380 V, cosφ = 0,84, η = 0,87, khởi động trực tiếp:
• Iđm = P/(√3·U·cosφ·η) ≈ 11,4 A, dòng khởi động ≈ 68 A; chọn công tắc tơ AC-3 18 A, MCB 3P 16 A đường cong C, Icu 6 kA, rơle nhiệt dải 9–13 A đặt 12 A, cáp đồng 4 × 2,5 mm2; kiểm tra 68 A < ngưỡng nhả từ 80–160 A của MCB nên CB không cắt nhầm khi khởi động.
cosφ là hệ số công suất của động cơ, còn η là hiệu suất của động cơ.
• Bài học đường cong B: động cơ có dòng khởi động 6 lần Iđm mà dùng MCB đường cong B (nhả ở 3–5 lần) thì CB cắt ngay khi bấm nút chạy — phải dùng đường cong C.
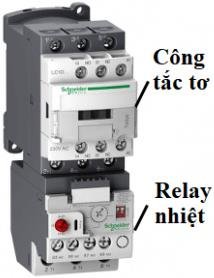
Khởi động từ: công tắc tơ lắp chồng rơle nhiệt, cụm thiết bị vừa điều khiển vừa bảo vệ động cơ
Học về gì: Động cơ điện biến điện năng thành cơ năng để kéo máy công tác — đối tượng mà khí cụ điện trong chương 1 phục vụ. Chương này học cách đọc sơ đồ điện, đặc tính cơ, khởi động, đảo chiều, hãm và điều chỉnh tốc độ của động cơ không đồng bộ và động cơ một chiều, rồi động cơ bước và servo, để chọn loại động cơ và phương án điều khiển cho một máy.
Sơ đồ điện là hình vẽ quy ước mô tả quan hệ điện giữa các phần tử trong mạch, dùng để thiết kế, lắp đặt, vận hành và sửa chữa. Động cơ không đồng bộ là loại động cơ mà tốc độ rôto luôn nhỏ hơn tốc độ từ trường quay.
Nhớ gì:
• Sơ đồ điện có hai dạng: sơ đồ lắp ráp vẽ đúng vị trí thật của thiết bị trên tủ (dùng khi lắp đặt, đấu dây) và sơ đồ nguyên lý vẽ theo nguyên lý làm việc (các bộ phận của cùng một khí cụ có thể nằm xa nhau).
• Sáu nguyên tắc lập sơ đồ: ký hiệu chuẩn; tiếp điểm vẽ ở trạng thái bình thường (chưa có điện, chưa tác động); dây dẫn cắt nhau ít nhất; một khí cụ vẽ ở nhiều chỗ vẫn mang một tên; mạch động lực nét đậm, mạch điều khiển nét mảnh.
• Ký hiệu chữ: CD cầu dao, CC cầu chì, RN rơle nhiệt, K/KM công tắc tơ, K1/K2 thuận/nghịch, KT rơle thời gian, RVt/RVn rơle vận tốc, R điện trở phụ.
Rơle vận tốc là rơle gắn trên trục động cơ, tiếp điểm của nó đóng khi tốc độ vượt một ngưỡng đặt trước. Điện trở phụ là điện trở mắc thêm vào mạch để hạn chế dòng mở máy.
• Động cơ không đồng bộ ba pha chỉ có stato (lõi thép lá tôn silic, dây quấn ba pha lệch nhau 120°) và rôto; tốc độ rôto n luôn nhỏ hơn tốc độ từ trường quay n0.
Stato là phần đứng yên của động cơ, còn rôto là phần quay. Từ trường quay là từ trường do ba cuộn dây stato lệch nhau 120° tạo ra.
Tốc độ từ trường quay n0 = 60·f/p; hệ số trượt s = (n0 − n)/n0 × 100%, làm việc bình thường s ≈ 2–10%; tốc độ rôto n = 60·f/p·(1 − s).
Hệ số trượt s cho biết rôto chạy chậm hơn từ trường quay bao nhiêu phần trăm. Trong công thức, f là tần số nguồn, còn p là số đôi cực của động cơ.
• Muốn đổi tốc độ động cơ không đồng bộ thì đổi f, đổi p hoặc đổi s.
• Hai loại rôto: lồng sóc (thanh dẫn nối ngắn mạch hai đầu; chiếm hơn 90% động cơ công nghiệp) và dây quấn (ba vành trượt + chổi than đưa điện trở phụ ra ngoài; giảm dòng mở máy, tăng mô men mở máy — vẫn dùng cho cầu trục).
Rôto lồng sóc là rôto có các thanh dẫn nối ngắn mạch hai đầu, cấu tạo đơn giản và gần như không phải bảo trì. Rôto dây quấn là rôto mang dây quấn ba pha đưa ra ngoài qua vành trượt và chổi than, nhờ đó đưa được điện trở phụ vào mạch rôto khi khởi động.
• Đặc tính cơ là quan hệ giữa tốc độ và mô men; đoạn làm việc từ n0 đến điểm định mức rất dốc nên tốc độ ổn định; Mmax thường bằng 1,8–2,5 lần Mđm.
Mmax là mô men tới hạn, tức mô men lớn nhất mà động cơ sinh ra được. Mđm là mô men định mức, tức mô men động cơ sinh ra khi chạy đúng công suất định mức.
• Nếu tải vượt quá Mmax, động cơ tụt tốc rất nhanh rồi dừng hẳn — hiện tượng lật đổ.
• Đặc tính nhân tạo: giảm U thì Mmax giảm theo U2, mô men mở máy giảm mạnh, n0 không đổi; thêm R2 vào rôto thì Mmax không đổi, mô men mở máy tăng — đây là cách duy nhất vừa giảm dòng mở máy vừa tăng mô men mở máy, chỉ làm được với rôto dây quấn; giảm f thì n0 giảm, Mmax gần như giữ nguyên.
Đặc tính nhân tạo là đường đặc tính cơ khi thay đổi điện áp, điện trở rôto hoặc tần số, khác với đặc tính tự nhiên khi nguồn đúng định mức và đấu dây bình thường. Mô men mở máy là mô men động cơ sinh ra lúc mới khởi động.
• Năm phương pháp khởi động: trực tiếp DOL (5–7 Iđm, mô men 100% — dùng dưới 7,5 kW, lưới khoẻ); điện trở stato (3–4 Iđm, mô men giảm theo bình phương điện áp — chỉ dùng cho tải nhẹ); điện trở rôto (2–3 Iđm, mô men tăng — dùng cho cầu trục); sao–tam giác (2–3 Iđm, mô men còn 1/3); biến áp tự ngẫu (2–4 Iđm, đầu ra 50/65/80% U thì dòng mở máy còn 25/42/64% giá trị DOL).
Biến áp tự ngẫu là biến áp hạ điện áp cấp cho động cơ lúc khởi động, đủ tốc độ thì cắt biến áp và cấp thẳng điện áp lưới cho động cơ.
• Khởi động sao–tam giác: khởi động đấu sao, điện áp mỗi pha là Ud/√3, dòng dây giảm 3 lần; chạy thì đấu tam giác; bắt buộc có khoảng chết 30–80 ms giữa KY và KΔ và khoá liên động, nếu không sẽ ngắn mạch nguồn.
• Đảo chiều quay: đổi chỗ hai pha bất kỳ trong ba pha; đổi cả ba pha thì chiều quay không đổi; mạch đảo chiều dùng hai công tắc tơ với liên động cơ khí và khoá liên động điện.
Liên động cơ khí là khoá liên động bằng cơ khí đặt ở nút ấn, còn khoá liên động điện là khoá bằng tiếp điểm đặt ở công tắc tơ.
• Bốn cách hãm động cơ không đồng bộ: hãm ngược đảo hai pha khi đang quay — nhanh nhất, nhưng bắt buộc có rơle vận tốc cắt điện đúng lúc n = 0; hãm động năng cấp điện một chiều vào stato — êm, chính xác, cần bộ chỉnh lưu; hãm tái sinh trả năng lượng về lưới khi chạy vượt tốc độ đồng bộ — tiết kiệm nhất; hãm điện cơ dùng phanh đĩa trên trục, giữ được tải khi mất điện — bắt buộc ở cầu trục.
Hãm là chủ động tạo mô men ngược chiều quay để dừng nhanh, vì để động cơ dừng tự do thì nó quay theo quán tính rất lâu. Bộ chỉnh lưu là bộ biến dòng xoay chiều thành dòng một chiều.
• Ba nhóm cách điều chỉnh tốc độ từ n = 60·f/p·(1 − s): đổi tần số f bằng biến tần (dải rộng, êm, giữ mô men nhờ luật U/f = hằng số; trên tần số định mức mô men giảm dần; tiết kiệm 20–50% điện cho bơm và quạt; phổ biến nhất), đổi số đôi cực p bằng đổi nối dây quấn stato kiểu Dahlander (chỉ 2–4 cấp rời rạc), đổi hệ số trượt s bằng đổi điện áp stato hoặc thêm điện trở rôto (tổn hao lớn, hiệu suất thấp, dải hẹp).
Đổi nối kiểu Dahlander là cách đổi nối dây quấn stato để đổi số đôi cực, nhờ đó đổi tốc độ nhưng chỉ được vài cấp rời rạc. Luật U/f là quy tắc giữ tỉ số điện áp trên tần số không đổi để từ thông và mô men của động cơ không đổi.
• Động cơ một chiều: stato là cực từ mang cuộn kích từ, rôto (phần ứng) nối ra cổ góp và chổi than; điều chỉnh tốc độ và mô men rất dễ, mô men mở máy lớn, nhưng phải bảo trì cổ góp/chổi than và có tia lửa.
Cuộn kích từ là cuộn dây trên cực từ stato, tạo ra từ trường một chiều cho động cơ. Phần ứng là rôto của động cơ một chiều. Cổ góp và chổi than là chi tiết đảo chiều dòng điện trong phần ứng để mô men luôn cùng chiều.
• Ba kiểu kích từ động cơ một chiều: nối tiếp (mô men mở máy rất lớn, không được chạy không tải), song song (tốc độ gần như không đổi, dễ điều chỉnh — dùng cho máy công cụ, băng tải), hỗn hợp (kết hợp hai loại).
Kích từ nối tiếp là cách đấu cuộn kích từ nối tiếp với phần ứng, kích từ song song là đấu cuộn kích từ song song với phần ứng, còn kích từ hỗn hợp là kết hợp cả hai cách đấu.
• Dòng mở máy trực tiếp của động cơ một chiều là 10–20 Iđm; giữ dòng khởi động ≤ 2,5 Iđm bằng điện trở phụ cắt dần 2–3 cấp hoặc bộ biến đổi tăng dần điện áp.
• Đảo chiều động cơ một chiều: đảo dòng phần ứng hoặc đảo dòng kích từ, không được đảo cả hai.
Tốc độ động cơ một chiều n = (U − Iư·Rư)/(k·Φ): đổi U là tốt nhất (n tỉ lệ thuận với U, mô men giữ không đổi), thêm Rư chỉ giảm tốc độ và tổn hao lớn, giảm Φ tăng tốc độ trên định mức nhưng mô men giảm.
Iư và Rư là dòng điện và điện trở của phần ứng. Φ là từ thông của động cơ, do cuộn kích từ tạo ra.
• Hãm động cơ một chiều có ba cách tương tự động cơ không đồng bộ: hãm ngược (cắt điện khi n = 0), hãm động năng (đóng phần ứng vào điện trở hãm), hãm tái sinh (trả năng lượng về lưới).
Điện trở hãm là điện trở mà phần ứng được đóng vào khi hãm động năng, để động năng biến thành nhiệt trên điện trở đó.
• Nếu cần đổi tốc độ, ngày nay chọn động cơ không đồng bộ + biến tần thay vì động cơ một chiều — rẻ hơn và gần như không phải bảo trì.
• Động cơ bước biến xung rời rạc thành bước quay chính xác: góc bước θ = 360°/(số bước mỗi vòng), thông dụng 1,8° (200 bước/vòng); điều khiển vòng hở, quá tải thì bỏ bước mà bộ điều khiển không biết.
Góc bước là góc rôto quay được sau mỗi xung điều khiển. Điều khiển vòng hở là điều khiển không có cảm biến phản hồi, nên nếu tải quá nặng động cơ bỏ bước mà bộ điều khiển không biết.
• Ba loại động cơ bước: nam châm vĩnh cửu, biến từ trở, hỗn hợp lai (phổ biến nhất); bốn chế độ: dạng sóng, bước đủ, nửa bước, vi bước; dùng ở máy CNC nhỏ, máy in 3D.
Ba loại động cơ bước khác nhau ở cấu tạo rôto: nam châm vĩnh cửu, lõi thép có răng, hoặc nam châm cộng với răng. Bốn chế độ là bốn thứ tự cấp xung khác nhau: dạng sóng cấp xung lần lượt từng cuộn, bước đủ cấp xung đồng thời hai cuộn kề nhau, nửa bước xen kẽ một và hai cuộn nên góc bước giảm một nửa, vi bước chia dòng theo tỉ lệ để rôto dừng giữa hai bước đủ.
• Động cơ servo điều khiển vòng kín: encoder/resolver báo vị trí thật nên không bao giờ bỏ bước; phổ biến nhất là servo đồng bộ AC rôto nam châm vĩnh cửu; encoder quang cho xung số, resolver bền hơn trong môi trường rung, nóng, bụi.
Điều khiển vòng kín là điều khiển có phản hồi: bộ điều khiển luôn biết vị trí thật và tự bù sai lệch. Encoder là cảm biến vị trí cho ra xung số, còn resolver là cảm biến vị trí hoạt động theo cảm ứng điện từ, cho tín hiệu tương tự. Servo đồng bộ AC là động cơ servo có rôto nam châm vĩnh cửu và stato cuộn dây.
• Nguyên tắc chọn: tải nhẹ, tốc độ thấp, ngân sách hạn chế thì dùng động cơ bước; tải nặng, tốc độ cao thì dùng servo — giá cao hơn 3–5 lần.
Dùng để làm gì
Chọn loại động cơ và phương án điều khiển từ bảng tra nhanh của chương: băng tải cần đổi tốc độ liên tục 20–100% thì chọn động cơ không đồng bộ rôto lồng sóc + biến tần; bơm, quạt, băng tải chạy liên tục thì chọn động cơ không đồng bộ rôto lồng sóc + khởi động trực tiếp hoặc sao–tam giác; cầu trục cần mô men mở máy lớn thì chọn động cơ rôto dây quấn có điện trở phụ; máy CNC nhỏ cần định vị chính xác, chi phí thấp thì chọn động cơ bước; robot và CNC công nghiệp tải nặng, tốc độ cao thì chọn servo + encoder.
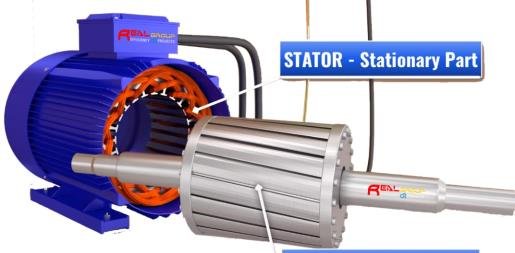
Động cơ không đồng bộ ba pha: stato đứng yên và rôto tách rời — loại động cơ chiếm hơn 90% truyền động điện trong công nghiệp
Học về gì: Khâu biến đổi điện năng nằm giữa lưới điện và động cơ — các linh kiện điện tử công suất biến đổi điện áp và tần số cấp cho động cơ, trong đó biến tần đổi tốc độ khi máy đang chạy và bộ khởi động mềm giảm dòng và mô men mở máy, cùng cách chọn, cài đặt, lắp đặt.
Linh kiện điện tử công suất là các van bán dẫn dùng để biến đổi điện áp và tần số cấp cho động cơ, khác với khí cụ điện chỉ đóng hoặc cắt.
Nhớ gì:
• Diode là van một chiều: dòng chỉ đi từ anode sang cathode, dẫn khi phân cực thuận, khoá khi phân cực ngược; đọc ba thông số IF, URRM và sụt áp khi dẫn khoảng 0,7 V với diode silic.
Diode là linh kiện đơn giản nhất, là nền tảng của mọi bộ chỉnh lưu. Anode và cathode là hai cực của diode. IF là dòng thuận định mức, còn URRM là điện áp ngược cực đại của diode.
• Chỉnh lưu bán kỳ chỉ dùng nửa chu kỳ dương; chỉnh lưu cầu một pha dùng cả hai nửa chu kỳ nên điện áp trung bình gấp đôi và ít nhấp nhô hơn; chỉnh lưu cầu ba pha dùng 6 diode luân phiên dẫn nên điện áp ra gần phẳng ngay khi chưa lọc.
Chỉnh lưu là biến dòng xoay chiều thành dòng một chiều nhấp nhô.
• BJT là transistor ba cực B–C–E, dùng như khoá điện tử: không có dòng vào cực B thì khoá, có đủ dòng vào cực B thì bão hoà như tiếp điểm đóng, đóng cắt hàng nghìn lần mỗi giây và không mài mòn, nhưng nay đã bị MOSFET và IGBT thay thế vì cần dòng điều khiển lớn ở cực B.
Ba cực của BJT là cực gốc B, cực góp C và cực phát E.
• MOSFET điều khiển bằng điện áp cực G gần như không tốn dòng, đóng cắt tới hàng trăm kHz, dùng cho nguồn xung và driver động cơ nhỏ dưới 200 V.
• IGBT là linh kiện chủ lực của biến tần: kết hợp cực điều khiển của MOSFET với khả năng tải dòng của BJT, chịu 600–1700 V, đóng cắt 2–20 kHz; biến tần 380 V hầu như luôn dùng IGBT 1200 V.
• Thyristor (SCR) bốn lớp P–N–P–N chỉ dẫn khi được cấp xung vào cực G và tự duy trì tới khi dòng về gần 0, mở càng muộn (góc mở α càng lớn) thì điện áp ra càng nhỏ; triac tương đương hai thyristor đấu song song ngược chiều nên dẫn được cả hai chiều và là cơ sở của điều khiển pha.
Góc mở α là thời điểm cấp xung mở thyristor trong mỗi chu kỳ, mở càng muộn thì điện áp ra càng nhỏ. Điều khiển pha là cách điều chỉnh điện áp bằng cách thay đổi góc mở của thyristor hoặc triac.
Biến tần gián tiếp là cấu trúc chuẩn trên thị trường: chỉnh lưu AC → DC, khâu trung gian lọc phẳng bằng tụ DC-link, nghịch lưu DC → AC bằng 6 IGBT đóng cắt theo PWM; vào là AC 380 V – 50 Hz, ra là AC có điện áp và tần số thay đổi.
Tụ DC-link là tụ san phẳng điện áp một chiều và dự trữ năng lượng ở khâu trung gian. Nghịch lưu là khâu biến điện một chiều thành điện xoay chiều.
• Biến tần biến đổi dòng xoay chiều tần số f1 cố định thành tần số f2 thay đổi được.
• Biến tần trực tiếp (cycloconverter) biến thẳng f1 thành f2 không qua khâu một chiều, nhưng tần số ra tối đa chỉ khoảng 1/3 tần số vào và mạch phức tạp nên chỉ dùng cho máy cán, máy nghiền công suất rất lớn.
• Điều chế độ rộng xung PWM tạo điện áp hình sin từ các xung vuông một chiều: sóng sin chuẩn cao hơn sóng mang tam giác thì IGBT mở, xung rộng ở đỉnh sin và hẹp ở chỗ sin nhỏ; đổi biên độ sóng sin chuẩn thì đổi điện áp ra, đổi tần số thì đổi tần số ra.
PWM là phương pháp điều chế độ rộng xung, tạo ra điện áp hình sin từ các xung vuông một chiều.
• PWM thắng PAM vì chỉ cần điều khiển phần bán dẫn ở khâu nghịch lưu, không can thiệp vào khâu chỉnh lưu, nên mạch đơn giản, rẻ và đáp ứng nhanh.
PAM là điều biến biên độ, tức đổi biên độ điện áp một chiều trước khi nghịch lưu.
• Nhớ an toàn: tụ DC-link còn tích điện vài phút sau khi cắt nguồn, chờ đèn báo tắt hẳn mới được mở biến tần.
• Hai chế độ điều khiển biến tần: V/f giữ U/f = const, đơn giản, rẻ, chạy được nhiều động cơ trên một biến tần nhưng mô men ở tốc độ rất thấp yếu — dùng cho tải bơm, quạt; điều khiển vector đo dòng động cơ rồi tính từ thông và mô men để điều chỉnh riêng từng thành phần, cho mô men lớn ngay từ tốc độ 0 nhưng cần cài đúng thông số động cơ — dùng cho cầu trục, máy ép, máy cuốn.
Chế độ V/f là điều khiển vô hướng, giữ tỉ số điện áp trên tần số không đổi để từ thông và mô men không đổi. Điều khiển vector là chế độ đo dòng động cơ rồi tính riêng từ thông và mô men để điều chỉnh từng thành phần.
• Biến tần gây sóng hài: dòng hút từ lưới thành từng xung nhọn thay vì hình sin, làm nóng máy biến áp và dây trung tính; giảm bằng cuộn kháng đầu vào AC reactor (giảm 30–40% méo dòng), cuộn kháng một chiều DC choke hoặc bộ lọc sóng hài.
Sóng hài là dòng điện méo dạng, hút từ lưới thành từng xung nhọn thay vì hình sin. Cuộn kháng đầu vào là cuộn dây mắc ở đầu vào biến tần để giảm méo dòng, còn cuộn kháng một chiều có tác dụng tương đương nhưng gọn hơn.
• Bộ khởi động mềm dùng thyristor điều khiển pha: mỗi pha hai thyristor đấu song song ngược, khi mới khởi động thyristor mở rất muộn nên điện áp thấp và dòng nhỏ, góc mở giảm dần theo thời gian đặt thì điện áp tăng dần lên định mức, đủ tốc độ thì công tắc tơ bypass đóng để loại thyristor khỏi mạch.
Bộ khởi động mềm là thiết bị giảm dòng và mô men mở máy bằng cách tăng dần điện áp đặt lên động cơ. Công tắc tơ bypass là công tắc tơ mắc song song với thyristor, đóng lại khi động cơ đủ tốc độ để nối thẳng động cơ vào lưới.
• Khác biến tần: khởi động mềm chỉ đổi điện áp, tần số vẫn 50 Hz nên không đổi được tốc độ khi đã chạy; mô men giảm theo bình phương điện áp nên tải nặng ngay từ đầu thì không dùng được.
• So sánh bốn cách khởi động: trực tiếp DOL có dòng mở máy 5–7 Iđm, mô men 100%, giá thấp nhất; sao–tam giác có dòng 2–3 Iđm, mô men 33%; khởi động mềm có dòng 2–4 Iđm chỉnh được, mô men 30–70% và có dừng mềm; biến tần có dòng chỉ 1–1,5 Iđm, mô men lớn chỉnh được và là cách duy nhất đổi được tốc độ khi chạy nhưng giá cao nhất.
• Quy tắc chọn nhanh: chỉ cần khởi động êm thì dùng khởi động mềm, cần đổi tốc độ khi chạy thì bắt buộc dùng biến tần.
• Chọn biến tần theo dòng ra định mức, không theo công suất ghi trên vỏ; tải nhẹ như bơm, quạt chọn loại Normal Duty, tải nặng chọn lớn hơn một cấp.
Normal Duty là chế độ tải nhẹ, còn tải nặng phải chọn biến tần lớn hơn một cấp so với công suất động cơ.
• Cài tham số biến tần theo thứ tự: chép đúng công suất, điện áp, dòng, tần số và tốc độ định mức từ nhãn động cơ trước tiên, rồi mới cài nguồn lệnh chạy, nguồn đặt tần số, thời gian tăng tốc/giảm tốc 5–30 s, tần số nhỏ nhất/lớn nhất và dòng bảo vệ quá tải bằng dòng định mức.
• Lắp đặt biến tần: dùng cáp có màn chắn cho dây động cơ, nối đất màn chắn ở cả hai đầu, đi dây động lực và dây tín hiệu ở hai máng cáp riêng, tuyệt đối không lắp công tắc tơ đóng cắt ở đầu ra biến tần vì ngắt dòng đột ngột sinh quá áp phá hỏng IGBT.
• Khi biến tần báo lỗi thì đọc mã lỗi trước rồi tra tài liệu của hãng, không reset liên tục khi chưa tìm ra nguyên nhân.
Dùng để làm gì
Chọn biến tần cho động cơ bơm 11 kW – 380 V, Iđm = 22 A, tải bơm ly tâm cần đổi tốc độ 20–100%: chọn theo dòng ra định mức ≥ 22 A, tải nhẹ nên dùng biến tần 11 kW loại ND, MCCB 3P 40 A đầu vào, cuộn kháng AC reactor 11 kW, chế độ V/f đặt dải tần 10–50 Hz.
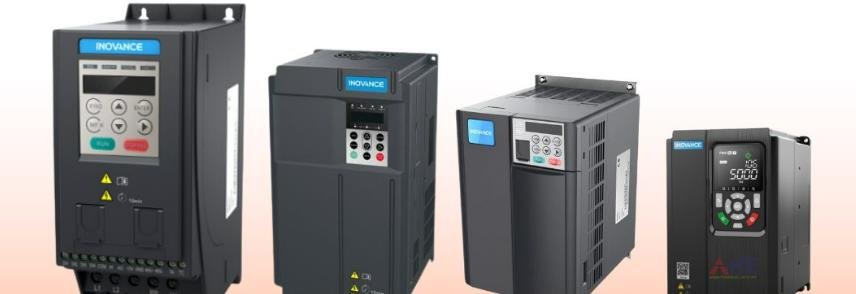
Biến tần công nghiệp các dải công suất
Học về gì: Cách thành lập một mạch điều khiển tự động — dựa vào đại lượng nào để chuyển trạng thái, cách xác định công suất động cơ theo chế độ làm việc, và cách dùng PLC với ngôn ngữ Ladder để thay mạch rơle.
Nhớ gì:
• Mọi mạch điều khiển đều phải trả lời: dựa vào đâu để chuyển trạng thái tiếp theo.
• Có bốn nguyên tắc chuyển trạng thái: theo thời gian (rơle thời gian KT, chuyển cấp sau thời gian đặt trước), theo tốc độ (rơle vận tốc RV trên trục động cơ, chuyển cấp khi tốc độ đạt ngưỡng), theo dòng điện (rơle dòng điện RI, chuyển cấp khi dòng giảm dưới ngưỡng), theo hành trình (công tắc hành trình SQ, chuyển cấp khi cơ cấu tới đúng vị trí).
Rơle dòng điện là rơle có cuộn dây mắc nối tiếp mạch động lực, tiếp điểm của nó nhả khi dòng điện giảm dưới ngưỡng.
• Thời gian đơn giản, rẻ nhưng không bám tải thực; tốc độ bám đúng trạng thái thật nhưng rơle trên trục dễ hỏng; dòng điện tự thích nghi với tải nhưng dễ tác động nhầm khi dòng dao động; hành trình rất tin cậy nhưng đổi kích thước chi tiết thì phải chỉnh lại vị trí công tắc.
• Tổn thất trong động cơ chia làm hai loại: tổn thất cố định gồm ma sát và sắt từ, gần như không đổi theo tải; tổn thất biến đổi là tổn thất đồng trên điện trở cuộn dây, tỉ lệ với bình phương dòng điện và chiếm phần lớn — tải càng nặng thì động cơ càng nóng.
Tổn thất là phần điện năng vào không biến thành cơ năng mà biến thành nhiệt. Tổn thất đồng là tổn thất trên điện trở cuộn dây, còn tổn thất sắt từ là tổn thất do từ trễ và dòng xoáy trong lõi thép.
Tổn thất đồng ΔP = 3·I2·R. Nhiệt độ động cơ thay đổi theo quy luật hàm mũ với hằng số thời gian T: sau thời gian T đạt 63% độ tăng nhiệt ổn định τôđ, sau (4–5)·T thì coi như ổn định.
Hằng số thời gian T là thời gian để động cơ đạt 63% độ tăng nhiệt ổn định của nó.
• Ba chế độ làm việc quyết định cách chọn công suất định mức: S1 dài hạn chạy có tải liên tục đủ lâu để nhiệt độ đạt trị số ổn định, thời gian chạy ≥ (3–4)·T, dùng cho bơm, quạt, băng tải; S2 ngắn hạn chạy có tải trong thời gian ngắn rồi nghỉ dài, chuẩn 10/30/60/90 phút, dùng cho cửa cống, tời nâng; S3 ngắn hạn lặp lại có thời gian có tải và nghỉ xen kẽ nhau tuần hoàn, hệ số đóng điện ε = 15–60%, dùng cho cầu trục, thang máy, máy hàn.
Hệ số đóng điện ε là tỉ lệ thời gian làm việc có tải trên thời gian cả chu kỳ, tính bằng phần trăm.
• Xác định công suất động cơ theo năm bước: xác định mô men cản và quy luật thay đổi theo thời gian (vẽ giản đồ phụ tải M(t)); tính công suất trung bình Ptb theo giản đồ và công suất đỉnh Pmax; xác định chế độ làm việc S1, S2 hay S3; chọn động cơ có Pđm ≥ công suất yêu cầu, thường lấy Pđm = (1,1–1,3)·Ptb; kiểm tra khởi động, hãm và quá tải ngắn hạn.
Mô men cản là mô men do tải của máy sản xuất đặt lên trục động cơ, động cơ phải thắng nó mới kéo được tải. Giản đồ phụ tải là đồ thị mô men cản thay đổi theo thời gian.
• PLC thay hệ thống rơle phức tạp: đổi chức năng chỉ cần sửa chương trình, không phải đấu lại dây; tủ nhỏ gọn, độ tin cậy cao vì dùng bán dẫn thay tiếp điểm mòn, có sẵn timer, counter và truyền thông, chi phí bảo trì thấp.
PLC là bộ điều khiển lập trình được, thay toàn bộ mạch rơle bằng một chương trình sửa được mà không phải đấu lại dây. Timer là bộ định thì, còn counter là bộ đếm trong PLC.
• PLC gồm ba khối: khối vào nhận và lọc tín hiệu, khối xử lý chạy chương trình, khối ra khuếch đại và cấp cho cơ cấu chấp hành.
Cơ cấu chấp hành là thiết bị nhận tín hiệu ra của PLC để thực hiện động tác, như công tắc tơ, van, đèn báo hay biến tần.
• PLC dạng compact có CPU và vào/ra nằm chung một khối, rẻ và gọn nhưng số I/O cố định; dạng mô-đun ghép thêm khối vào/ra, analog và truyền thông tuỳ nhu cầu — máy nhỏ dùng compact, dây chuyền lớn dùng mô-đun.
I/O là ký hiệu chung cho đầu vào và đầu ra của PLC.
• Chu trình quét lặp đi lặp lại bốn bước: đọc tín hiệu vào, chạy chương trình, tự kiểm tra và truyền thông, xuất tín hiệu ra; thời gian một chu trình thường 1–100 ms.
Chu trình quét là một lượt PLC đọc tín hiệu vào, chạy chương trình, tự kiểm tra rồi xuất tín hiệu ra, lặp đi lặp lại không dừng.
• Trong một chu trình PLC không phản ứng với thay đổi ở đầu vào, nên tín hiệu ngắn hơn thời gian quét có thể bị bỏ sót — với xung nhanh phải dùng đầu vào tốc độ cao hoặc ngắt.
• Đấu nối theo quy ước địa chỉ IEC 61131-3: đầu vào ký hiệu I, đầu ra ký hiệu Q, bộ nhớ trong ký hiệu M; ví dụ I0.0 nút Start, I0.1 nút Stop, Q0.0 cuộn hút, Q0.1 đèn RUN.
• Lập trình Ladder có ba ngôn ngữ thông dụng trong chuẩn IEC 61131-3: LD (sơ đồ bậc thang, bắt nguồn từ sơ đồ mạch rơle, trực quan nhất), FBD (sơ đồ khối chức năng) và IL/STL (dạng văn bản giống hợp ngữ, khó đọc); chỉ cần học kỹ một ngôn ngữ.
Ladder là ngôn ngữ đồ hoạ bắt nguồn từ chính sơ đồ mạch rơle đã học, viết chương trình dưới dạng các bậc thang gồm tiếp điểm và cuộn dây.
• Phần tử Ladder: tiếp điểm thường mở, tiếp điểm thường đóng, cuộn dây ngõ ra, lệnh SET, RESET, bắt xung cạnh lên P và cạnh xuống N.
Lệnh SET đặt ngõ ra lên mức 1 và giữ nguyên dù buông tay, còn lệnh RESET đặt ngõ ra về mức 0. P là lệnh bắt xung khi tín hiệu chuyển từ 0 lên 1, còn N là lệnh bắt xung khi tín hiệu chuyển từ 1 về 0.
• Ba phép toán logic: nối tiếp là AND, song song là OR, XOR khi hai đầu vào khác nhau; SET/RESET tạo trạng thái nhớ như mạch tự giữ — nhấn S1 thì Y1 lên mức 1 và giữ nguyên dù buông tay, cảm biến B2 tác động thì Y1 về mức 0.
• Ba loại timer: TON đóng mạch chậm (đếm khi IN = 1, đủ thời gian PT thì Q lên 1), TONR có nhớ (cộng dồn nhiều khoảng thời gian rời rạc, chỉ xoá bằng lệnh RESET), TOF ngắt mạch chậm (Q lên 1 ngay khi IN = 1, IN về 0 mới bắt đầu đếm rồi mới tắt Q).
Timer là bộ định thì trong PLC, tạo ra tín hiệu trễ theo thời gian đặt trước.
• Bộ đếm: CTU đếm lên (CV ≥ PV thì Q lên 1), CTD đếm xuống (CV = 0 thì Q lên 1 và dừng đếm), CTUD đếm hai chiều (QU khi CV ≥ PV, QD khi CV = 0).
Bộ đếm là khối đếm số lượng sự kiện thông qua các xung tín hiệu vào. PV là số đếm đặt trước, còn CV là số đếm hiện tại của bộ đếm.
• Bốn ứng dụng PLC điều khiển động cơ: khởi động và dừng — đổi chức năng chỉ cần sửa phần mềm (Start I0.0, Stop I0.1, quá tải I0.2, duy trì Q0.0, đèn RUN Q0.1, đèn STOP Q0.2); đảo chiều quay — khoá liên động bằng tiếp điểm thường đóng Q0.1 trên nhánh Q0.0 và ngược lại; đổi nối sao–tam giác — timer TON T1, PT = 10 s, hết 10 s KS nhả và KT hút, giữa KS và KT cần khoảng chết vài chục ms; đếm xe garage — bộ đếm CTUD với hai cảm biến S1, S2, PV = 20 chỗ, QU = 1 khi CV ≥ PV.
• Quy trình xây dựng chương trình PLC có bốn giai đoạn: phát biểu bài toán và lập bảng địa chỉ; thiết kế sơ đồ chức năng và đấu nối; viết chương trình và mô phỏng từng khối; vận hành thử nghiệm và lập tài liệu.
Dùng để làm gì
Xác định công suất động cơ cho băng tải có mô men cản 50 N·m, tốc độ 1500 vg/ph:
• ω = 2π·1500/60 = 157 rad/s, P = M·ω = 50 × 157 ≈ 7,85 kW nên chọn động cơ 8–11 kW, đồng thời kiểm tra mô men mở máy có thắng được mô men cản lúc băng tải đầy hay không; bốn ứng dụng PLC: khởi động và dừng, đảo chiều có khoá liên động, sao–tam giác bằng timer TON 10 s, đếm xe garage bằng CTUD với PV = 20 chỗ.
ω là tốc độ góc của trục động cơ, đo bằng radian trên giây.
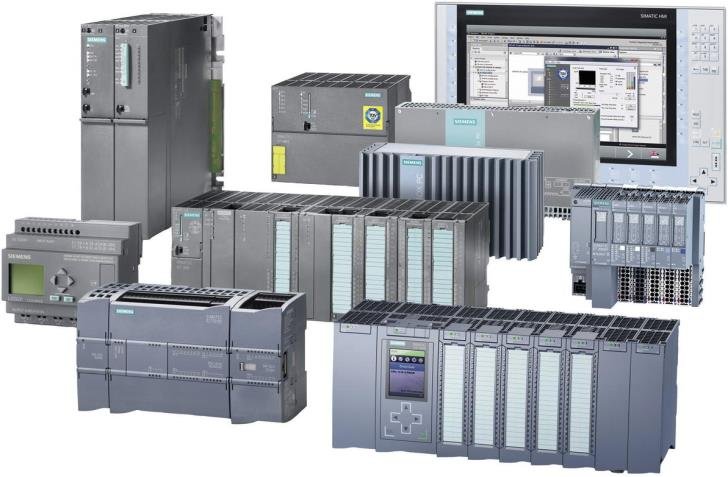
Các loại PLC Siemens: dạng compact và dạng mô-đun
Học về gì: Cách đọc sơ đồ điện của máy công nghiệp — phân biệt ba loại sơ đồ, nắm quy tắc trình bày sơ đồ nguyên lý, tra ký hiệu theo IEC, rồi đọc một sơ đồ theo sáu bước để phân tích mạch điện.
Nhớ gì:
• Cùng một tủ điện nhưng có ba cách vẽ: sơ đồ khối cho biết máy gồm những cụm nào và năng lượng, tín hiệu đi theo hướng nào; sơ đồ nguyên lý vẽ theo ký hiệu quy ước, trải phẳng từng mạch để phân tích mạch; sơ đồ đấu dây vẽ đúng vị trí thật trong tủ, ghi số hàng kẹp, dùng để lắp và sửa.
• Trong môn học này làm việc chủ yếu với sơ đồ nguyên lý.
• Bốn quy tắc trình bày sơ đồ nguyên lý: mạch động lực bên trái, mạch điều khiển bên phải; vẽ ở trạng thái không điện, không tác động — mọi tiếp điểm vẽ ở vị trí khi chưa cấp điện và chưa ai bấm nút; đánh số cột để tra tiếp điểm; mỗi cuộn dây nằm trên một nhánh riêng.
• Sơ đồ máy công nghiệp Việt Nam dùng ký hiệu chữ theo chức năng: Đc, Đb, Đd, Đn là động cơ chính, bơm nguội, dầu ép, chạy nhanh; M, T, N là công tắc tơ chính, thuận, nghịch; K, D là nút khởi động, nút dừng; CC/F là cầu chì; RN/F là rơle nhiệt; RTh/KT là rơle thời gian; CH/SQ là công tắc hành trình; RV là rơle vận tốc.
• Bảng tra tiếp điểm: dưới mỗi cuộn dây ghi số cột chứa tiếp điểm thường mở và thường đóng của nó, ví dụ cuộn K1 có tiếp điểm ở cột 3, 5, 8, 12 — đọc bảng này trước rồi mới dò mạch.
• Bản vẽ cũ dùng ký hiệu Nga–Việt, bản vẽ mới dùng IEC 61346: cầu dao, aptomat CD thành Q; cầu chì CC và rơle nhiệt RN thành F; công tắc tơ M, T, N thành K; rơle thời gian RTh, KT thành KT; nút ấn K, D thành S; công tắc hành trình CH thành SQ; động cơ Đc, Đb thành M; Y, B giữ nguyên.
Sáu bước đọc một sơ đồ điện: đọc phần động lực — có mấy động cơ, mỗi động cơ do công tắc tơ nào đóng, bảo vệ bằng gì; xác định nguồn mạch điều khiển — lấy từ lưới hay qua biến áp, điện áp bao nhiêu; tìm các cuộn dây — liệt kê đủ các cuộn dây trước khi dò; dò điều kiện từng cuộn dây — đi từ dây pha xuống dây trung tính; lần theo tiếp điểm phụ — tiếp điểm nào tự giữ, tiếp điểm nào khoá liên động; viết trình tự thao tác — ấn nút thì cuộn dây nào hút, động cơ nào chạy.
Dùng để làm gì
Đọc được sơ đồ nguyên lý theo sáu bước, dùng cột số và bảng tra tiếp điểm ở chân sơ đồ để phân tích trình tự làm việc của mạch điện — điều kiện bắt buộc trước khi phân tích mạch của bảy máy điển hình ở chương 6 (tiện, phay, khoan đứng, mài tròn trong, búa, nén khí, trạm bơm), trong đó phải chỉ ra khâu bảo vệ, khâu khoá liên động và nguyên tắc điều khiển từng mạch.
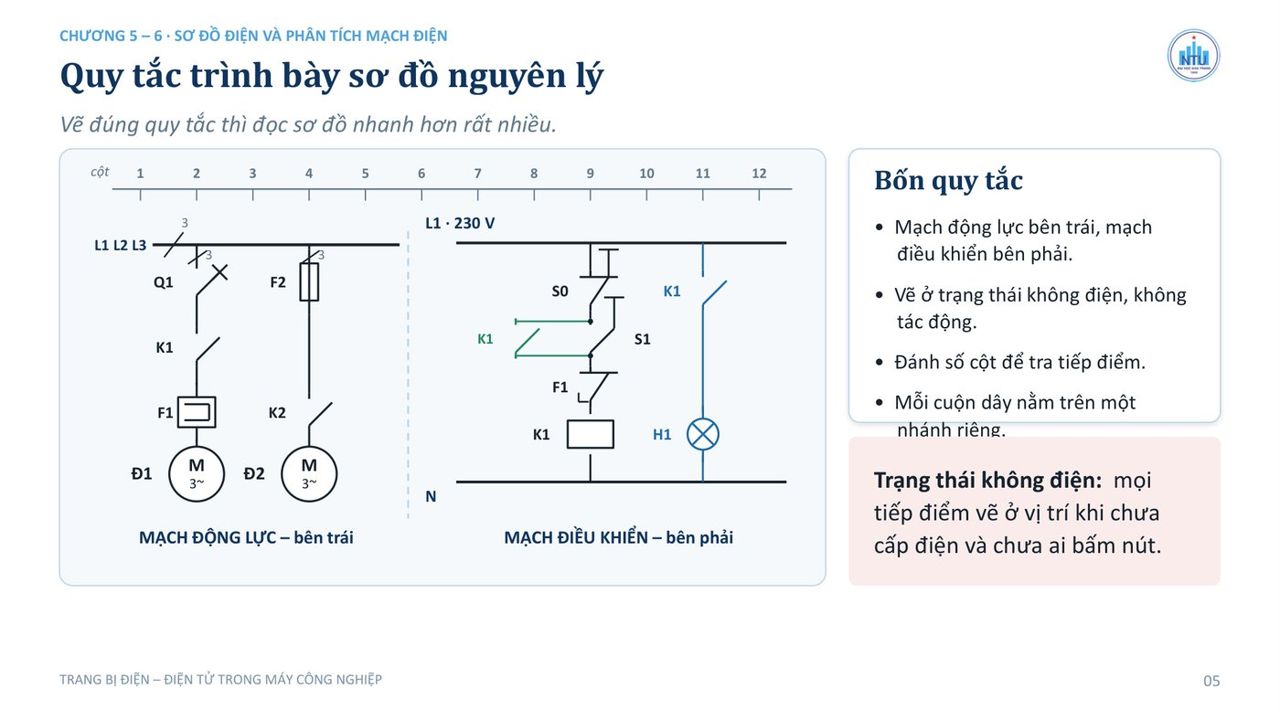
Quy tắc trình bày sơ đồ nguyên lý: mạch động lực bên trái, mạch điều khiển bên phải, đánh số cột để tra tiếp điểm
Học về gì: Đọc và phân tích mạch điện của 7 máy quen thuộc trong xưởng cơ khí — máy tiện, máy phay, máy khoan đứng, máy mài tròn trong, máy búa, máy nén khí và trạm bơm — để biết mỗi máy có mấy động cơ, mạch điều khiển chạy theo trình tự nào và khi máy hỏng thì lần theo đâu mà sửa.
Nhớ gì:
• Máy tiện — 4 động cơ: Đc trục chính 10 kW, Đb bơm làm nguội 0,125 kW, Đd bơm dầu ép 1 kW, Đn chạy nhanh xe dao 1 kW.
• Máy tiện: Đc và Đd cùng do công tắc tơ M đóng nên luôn chạy cùng nhau; Đn do công tắc tơ N.
• Máy tiện: biến áp B hạ xuống 127 V cho mạch điều khiển và 36 V cho đèn.
Biến áp là thiết bị đổi điện áp, ở đây hạ điện áp lưới xuống 127 V cho mạch điều khiển và 36 V cho đèn chiếu sáng.
• Máy tiện: một nút khởi động K, một nút dừng D; tiếp điểm M mắc song song nút K để tự duy trì nên buông tay máy vẫn chạy; ấn D cắt cả ba động cơ cùng lúc; rơle nhiệt 1RN–3RN tác động thì máy dừng và không tự khởi động lại.
Tự duy trì là tiếp điểm phụ mắc song song với nút khởi động để giữ cho cuộn dây có điện sau khi buông tay.
• Máy phay — 3 động cơ: Đc trục chính, Đs chạy dao bàn máy, Đb bơm làm nguội.
• Máy phay: ba nút khởi động — 1K có tự duy trì cho Đc chạy liên tục, 2K khởi động Đs, 3K là nút nhắp — ấn 3K thì tiếp điểm thường mở cấp điện cho cuộn 1M nhưng tiếp điểm thường đóng 3K đồng thời mở ra cắt đường tự duy trì, nên buông tay là động cơ dừng ngay.
Nút nhắp là nút mà động cơ chỉ quay khi còn giữ tay, buông tay là dừng ngay.
• Máy phay: dừng máy bằng nút D hoặc để cữ chạm công tắc cuối hành trình CC; 1RN bảo vệ Đc, 2RN bảo vệ Đs.
• Máy khoan đứng — 2 động cơ (Đc trục chính 4,5 kW vừa làm chuyển động chính vừa làm chuyển động chạy dao, Đb bơm làm nguội 0,125 kW) và 3 công tắc hành trình trên tay gạt: 1CH cho phép chạy, 2CH đảo chiều khi tới vị trí, 3CH do vấu tì trên đĩa khắc độ tác động.
• Máy khoan đứng, chu trình cắt ren: đẩy tay gạt xuống, 1CH đóng, khởi động từ T tác động, Đc quay thuận cho ta-rô ăn vào; hết chiều sâu cắt, vấu tì ấn 3CH, 3CH2 mở cắt cuộn T, 3CH1 đóng cấp điện cuộn N, Đc quay ngược đưa ta-rô ra khỏi lỗ; tay gạt trả lên, 1CH mở, động cơ dừng.
• Máy mài tròn trong — 4 động cơ: Đf quay phôi, Đc quay đá mài, Đb bơm làm nguội, Đd bơm dầu ép.
• Máy mài tròn trong: đổi tốc độ Đf bằng cách đấu lại cuộn dây — 2Ct đóng thì rơle RTr hút, stato đấu sao kép cho tốc độ cao; 2Ct mở thì đấu tam giác cho tốc độ thấp.
• Máy mài tròn trong, hãm ngược: bàn máy về vị trí đầu, cữ ấn CC, cuộn T mất điện, tiếp điểm thường đóng T trả về cấp điện cuộn Hn, Đf bị đảo pha và hãm nhanh; khi tốc độ gần bằng 0, rơle vận tốc RV nhả cắt Hn để động cơ dừng hẳn — không có RV thì động cơ sẽ quay ngược lại thay vì dừng.
• Máy mài tròn trong: mạch điều khiển có 6 nhánh; ba nút dừng 1D, 2D, 3D dừng từng phần.
• Máy búa — phụ tải thay đổi đột biến khi búa đập nên phải có bánh đà tích lũy động năng lúc chạy không tải và trả lại khi đập, động cơ không cần công suất quá lớn.
Phụ tải là tải của máy mà động cơ phải kéo. Bánh đà là bánh nặng quay theo trục máy, tích lũy động năng lúc chạy không tải và trả lại khi búa đập.
• Máy búa: dùng động cơ rôto dây quấn, khởi động qua 3 cấp điện trở phụ R1, R2, R3 trong mạch rôto, loại dần theo nguyên tắc thời gian bằng 3 rơle thời gian mở trễ nối tiếp (T hút → 1RTh mất điện → sau t1, K1 hút loại R1 → 2RTh → K2 loại R2 → 3RTh → K3 loại R3).
• Máy búa có ba chế độ: chạy bình thường, nhắp MT để chỉnh máy ở tốc độ thấp nhất (toàn bộ điện trở vẫn nằm trong mạch rôto), đảo chiều MN với khoá liên động bằng tiếp điểm thường đóng T và N nên hai cuộn không bao giờ cùng hút.
• Máy nén khí — động cơ rôto dây quấn khởi động 2 cấp điện trở, mỗi cấp trễ khoảng 3 s (K1 đóng động cơ vào lưới, sau đó K2 rồi K3 lần lượt ngắn mạch R1, R2).
• Máy nén khí: mạch điều khiển 8 nhánh — cho phép chạy, 3 công tắc tơ K1–K3 và 3 van điện từ Y1 (ống khí), Y2 (nước làm mát), Y3 (báo sự cố áp dầu).
• Máy nén khí: đẳng áp B1 quyết định lúc nào chạy lúc nào dừng ở chế độ tự động; B2 giám sát nước làm mát, B3 bảo vệ áp suất dầu.
Đẳng áp là rơle áp suất, thiết bị đóng cắt theo áp suất để giới hạn áp suất trên và dưới.
• Máy nén khí: khi dừng, cắt Y1 và giảm áp xy lanh, 8 s sau mới cắt nước (Y2) để lấy hết nhiệt còn lại trong xy lanh; rơle nhiệt thời gian F2 cắt nguồn nếu quá trình mở máy kéo dài bất thường.
• Trạm bơm — 2 bơm M1, M2 làm việc luân phiên, không chạy đồng thời: chuyển mạch S2 chỉ nối một trong hai nhánh K1 hoặc K2 vào nguồn; S1 chọn chế độ bằng tay – dừng – tự động; phao B1 cấp điện khi mức nước xuống thấp và cắt khi nước đã đủ.
Phao là thiết bị đóng cắt theo mực nước, nổi lên theo mực nước trong bể.
• Trạm bơm: rơle dòng F1 mắc nối tiếp trên một pha của mỗi bơm — khi bơm mất nước, dòng tụt từ Ich xuống I0, F1 nhả và đóng tiếp điểm báo sự cố; F4 và đèn Đ báo sự cố, ấn S3 thì tắt còi nhưng đèn vẫn sáng tới khi rơle bảo vệ được trả về bằng tay.
Rơle dòng là rơle tác động theo dòng điện trong mạch, ở đây phát hiện bơm chạy không tải khi mất nước. Ich là dòng điện khi bơm chạy có tải, còn I0 là dòng điện khi bơm chạy không tải.
• Bảo vệ trong các mạch này: cầu chì 1CC–2CC và rơle nhiệt 1RN–3RN cho từng động cơ máy tiện; rơle nhiệt 1RN, 2RN cho máy phay; rơle nhiệt RN nằm ngay sau cuộn RTr của máy búa nên quá tải là cắt cả mạch điều khiển; F1 bảo vệ quá tải động cơ máy nén khí, F2 là rơle nhiệt có thời gian giám sát mở máy; trạm bơm dùng rơle nhiệt F2, F3 cho từng bơm và rơle nhiệt thời gian F4 báo sự cố kéo dài.
• Nguyên tắc chung: rơle nhiệt tác động thì máy dừng và không tự khởi động lại — phải khắc phục xong rồi mới đóng lại.
• Bảy mạch khác nhau nhưng đều lắp từ cùng một bộ khối: tự duy trì, khoá liên động, bảo vệ (cầu chì, rơle nhiệt, rơle dòng, rơle áp suất) và một nguyên tắc chuyển giai đoạn — hành trình (tiện, phay, khoan, mài), thời gian (búa, nén khí), tốc độ (mài), áp suất (nén khí), dòng điện và mức nước (trạm bơm).
Cách đọc một mạch điện máy công nghiệp: đọc mạch động lực trước để biết có mấy động cơ và ai đóng ai, rồi mới sang mạch điều khiển; đi từ cuộn dây ngược lên — mỗi cuộn dây là một nhánh, điều kiện của nó chính là chuỗi tiếp điểm phía trên; sơ đồ nguyên lý dùng để hiểu mạch chạy thế nào, sơ đồ đấu dây dùng để lắp, sơ đồ khối dùng để hình dung.
Dùng để làm gì
Đọc được mạch điện của máy tiện, máy phay, máy khoan, máy mài để biết vì sao máy không chạy, vì sao nút nhắp không tự duy trì, vì sao phải có rơle vận tốc khi hãm ngược, và khi sửa máy thì lần theo trình tự sự kiện từ cuộn dây ngược lên chuỗi tiếp điểm thay vì đo mò từng dây; với máy nén khí và trạm bơm thì biết chọn chế độ tự động hay bằng tay và đọc được tín hiệu sự cố (áp suất, mức nước, chạy không tải) để xử lý đúng chỗ.
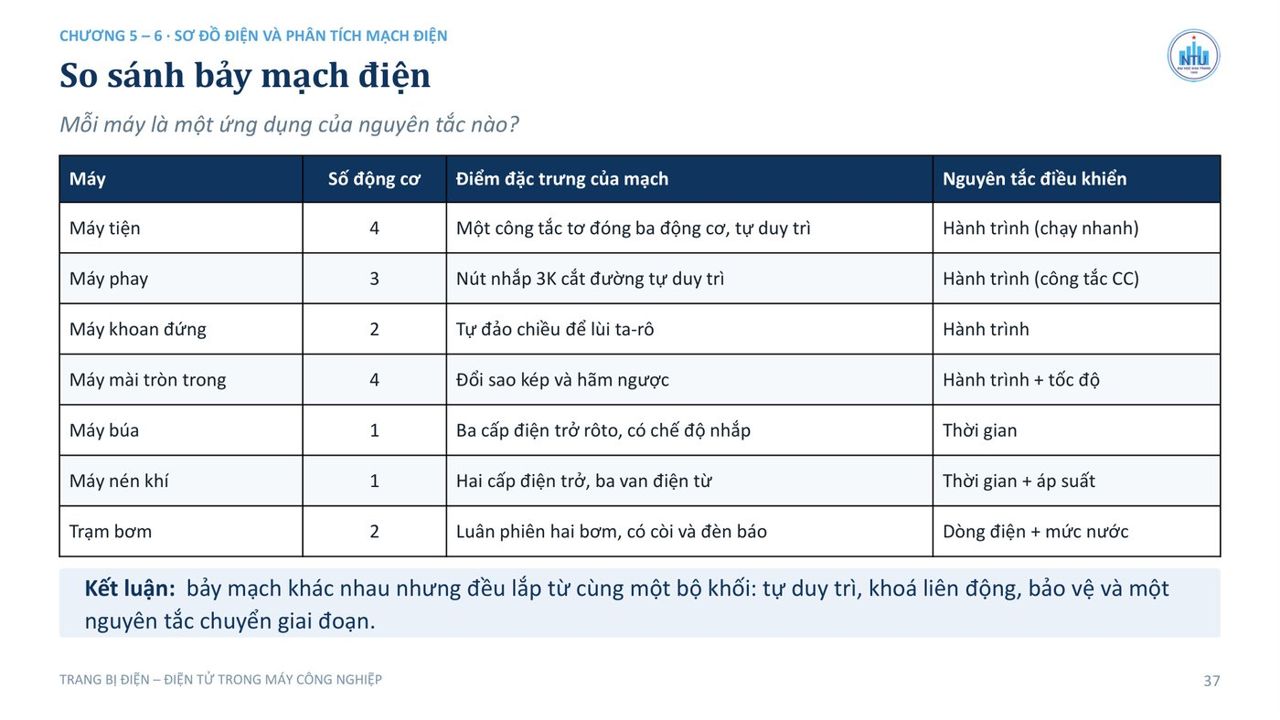
Bảng so sánh bảy mạch điện: mỗi máy có mấy động cơ, điểm đặc trưng của mạch và nguyên tắc điều khiển nào
Học về gì: Chọn đúng công suất động cơ cho một máy công nghiệp — công suất bị giới hạn bởi nhiệt độ cuộn dây chứ không phải bởi mô men tức thời, nên phải tính từ đồ thị phụ tải theo thời gian rồi kiểm nghiệm lại bằng phát nóng, quá tải và mô men mở máy.
Nhớ gì:
• Chọn sai thì trả giá cả hai hướng: chọn quá lớn thì giá đầu tư cao, chạy non tải nên hiệu suất η thấp, hệ số công suất cosφ của lưới bị kéo tụt, tủ điện và dây dẫn đều phải chọn lớn theo; chọn quá nhỏ thì động cơ không kéo nổi tải, cuộn dây phát nóng quá mức, cách điện chóng lão hoá, nặng nhất là cháy động cơ giữa ca sản xuất.
Cách điện là vật liệu cách điện bọc dây quấn động cơ, giới hạn nhiệt độ tối đa mà động cơ chịu được.
• Nguyên tắc chọn công suất: chọn dựa vào sự phát nóng của cuộn dây, tức là dựa vào đồ thị phụ tải theo thời gian.
Tổn hao trong động cơ toàn bộ biến thành nhiệt: ΔP = P1 − P2 = (1 − η)·P1 = ΔPkđ + B·I2, trong đó ΔPkđ là tổn hao không đổi (ma sát ổ bi và rôto quay trong không khí, tổn hao sắt từ do từ trễ và dòng xoáy) và B·I2 là tổn hao đồng biến đổi theo bình phương dòng điện.
P1 là công suất điện đưa vào động cơ, còn P2 là công suất cơ trên trục động cơ. Từ trễ và dòng xoáy là hai nguyên nhân gây tổn thất sắt từ trong lõi thép.
• Độ tăng nhiệt τ = τđc − τmt tuân theo đường cong hàm mũ: phát nóng τ = τôđ·(1 − e-t/T), sau (3–5)·T coi như đạt ổn định (sau 1·T mới đạt 63%); nguội lạnh τ = τbđ·e-t/T_{ng} với Tng > T vì quạt gió ngừng quay khi động cơ dừng.
Độ tăng nhiệt τ là nhiệt độ động cơ trừ đi nhiệt độ môi trường xung quanh. τôđ là độ tăng nhiệt ổn định khi động cơ chạy đủ lâu, còn τbđ là độ tăng nhiệt lúc bắt đầu nguội.
• Cấp cách điện quyết định giới hạn nhiệt: A 105 °C (tăng cho phép 60 °C), E 120 °C (75 °C), B 130 °C (80 °C), F 155 °C (100 °C), H 180 °C (125 °C), tính theo nhiệt độ môi trường chuẩn 40 °C.
Cấp cách điện là cấp của vật liệu cách điện dây quấn, quyết định nhiệt độ tối đa cho phép của động cơ.
• Quy tắc 10 °C: nhiệt độ vượt quá mức cho phép 10 °C thì tuổi thọ cách điện giảm còn một nửa.
• Trên nhãn máy thường ghi "Ins. class F, rise B".
Ins. class ghi cấp cách điện của động cơ, còn rise ghi độ tăng nhiệt cho phép của nó.
• Ba chế độ làm việc: S1 dài hạn — nhiệt độ kịp đạt trị số ổn định τôđ (bơm, quạt, băng tải); S2 ngắn hạn — chưa đạt τôđ đã nghỉ và nghỉ đủ lâu để nguội hẳn (nâng hạ xà, cửa đập nước); S3 ngắn hạn lặp lại — chưa nguội hẳn đã chạy lại, nhiệt độ dao động quanh một trị trung bình (cầu trục, thang máy, máy hàn).
• Hệ số đóng điện tương đối ε% = tlv/tck × 100% = tlv/(tlv + t0) × 100%, trị số tiêu chuẩn 15%, 25%, 40%, 60% ghi ngay trên nhãn động cơ chuyên dụng; nếu ε thực tế khác tiêu chuẩn thì chọn trị gần nhất rồi quy đổi công suất theo Pđm ≥ Plv·√(εlv/εtc).
tlv là thời gian làm việc có tải, t0 là thời gian nghỉ, còn tck là thời gian cả chu kỳ gồm làm việc và nghỉ.
• Đồ thị phụ tải: đồ thị tĩnh chỉ có mô men cản Mc(t) của máy sản xuất; đồ thị chính xác cộng thêm mô men động khi tăng và giảm tốc, M = Mc ± J·dω/dt (dấu + khi tăng tốc, − khi giảm tốc).
Mô men động chỉ xuất hiện khi tốc độ thay đổi, do quán tính của các phần quay. J là mô men quán tính, còn dω/dt là độ biến đổi tốc độ góc theo thời gian.
• Mọi mô men và tốc độ phải quy đổi về trục động cơ trước khi vẽ; truyền động chạy đều, ít mở máy – hãm máy thì Mđ ≈ 0 nên bỏ qua được.
• Phương pháp tổn hao trung bình: ΔPtb = Σ ΔPj·tj / Σ tj, với ΔPj = (1 − ηj)·Pj là tổn hao ở khoảng thời gian thứ j; điều kiện ΔPtb ≤ ΔPđm.
• Phương pháp tổn hao trung bình áp dụng được cho mọi loại động cơ nhưng phải biết hiệu suất η ở từng mức tải, điều này không phải lúc nào cũng có.
• Phương pháp các đại lượng đẳng trị — thay đồ thị thay đổi bằng một trị số không đổi tương đương về phát nóng: dòng điện đẳng trị Iđt = √(Σ Ij2·tj / Σ tj) ≤ Iđm (mọi loại động cơ); mô men đẳng trị Mđt = √(Σ Mj2·tj / Σ tj) ≤ Mđm (chỉ khi M ~ I); công suất đẳng trị Pđt = √(Σ Pj2·tj / Σ tj) ≤ Pđm (thêm điều kiện ω ≈ const).
• Nếu chu kỳ có khoảng nghỉ thì mẫu số của các công thức đẳng trị phải cộng cả thời gian nghỉ.
• Chọn công suất theo chế độ: dài hạn phụ tải không đổi Pđm ≥ (1,1–1,3)·Pc; dài hạn biến đổi Pđm ≥ (1,1–1,3)·Ptb với Ptb = Σ Pj·tj / Σ tj; ngắn hạn thì cố ý cho quá tải để tận dụng hết khả năng chịu nhiệt (giả thiết hệ số quá tải k, chọn Pđm = Pc/k, tra sổ tay lấy T và γ rồi tính tlv cho phép); ngắn hạn lặp lại phải đạt cả hai tiêu chuẩn — về công suất Pđm ≥ Plv và về hệ số đóng điện ε% phù hợp, quy đổi khi ε khác chuẩn theo Pđm ≥ Plv·√(εlv/εtc).
• Hệ số dự trữ (1,1–1,3) bù cho các chế độ động, sai số của đồ thị phụ tải và dao động điện áp lưới.
• Ba điều kiện kiểm nghiệm, thiếu một là động cơ có thể hỏng khi vận hành: phát nóng ΔPtb ≤ ΔPđm (hoặc Iđt ≤ Iđm, Mđt ≤ Mđm; nếu đã chọn bằng phương pháp đẳng trị thì không cần kiểm tra lại); quá tải Mmax ≤ kM·Mđm, Mmax lấy từ đồ thị phụ tải chính xác, kM là bội số mô men cực đại tra theo loại động cơ; mở máy kmm·Mđm ≥ Mc.max, quan trọng nhất với rôto lồng sóc vì mô men mở máy nhỏ, Mc.max là mô men cản lớn nhất lúc khởi động.
kM là bội số mô men cực đại, tức tỉ số giữa mô men cực đại động cơ sinh ra được và mô men định mức của nó. kmm là bội số mô men mở máy, tức tỉ số giữa mô men mở máy và mô men định mức.
• Bội số mô men cực đại kM: rôto dây quấn 2–2,5; lồng sóc 1,8–2; lồng sóc rãnh sâu hoặc hai lồng sóc 2–3; đồng bộ 2–2,5; một chiều 2–2,5.
• Mô men tỉ lệ với bình phương điện áp nên khi lưới sụt 10% thì mô men chỉ còn 81% — kiểm nghiệm mở máy phải tính ở điện áp thấp nhất có thể gặp.
• Không đạt một điều kiện kiểm nghiệm thì chọn lại công suất lớn hơn một cấp rồi kiểm nghiệm lại từ đầu.
• Chọn loại động cơ theo yêu cầu: không điều chỉnh tốc độ thì dùng lồng sóc một cấp (đơn giản, rẻ); điều chỉnh theo cấp thì dùng lồng sóc đổi số đôi cực; phạm vi hẹp, công suất vừa hoặc mở máy nặng thì dùng rôto dây quấn; công suất lớn, ít mở máy thì dùng đồng bộ; điều chỉnh êm, dải rộng, đảo chiều liên tục thì dùng một chiều kích từ độc lập hoặc hệ biến tần – động cơ.
• Xu hướng hiện nay: lồng sóc kết hợp biến tần thay thế dần động cơ một chiều và rôto dây quấn.
• Kiểu vỏ và cấp bảo vệ IP chọn theo môi trường: IP 21 trong nhà sạch, IP 44 xưởng cơ khí, IP 54 chống bụi (phổ biến nhất), IP 55 rửa máy bằng vòi, IP 65 kín bụi (thực phẩm, ngoài trời có mái), Ex phòng nổ.
Ex là ký hiệu động cơ phòng nổ, dùng ở nơi có nguy cơ cháy nổ như kho xăng dầu hay hoá chất.
• Cách lắp: B3 chân đế nằm ngang, B5 mặt bích, V1 trục thẳng đứng hướng xuống.
• Đọc nhãn động cơ trước khi tính: Pđm là công suất cơ trên trục ở chế độ ghi trên nhãn (S1/S2/S3), với S3 thì Pđm gắn liền với một trị số ε; nđm phải phù hợp tốc độ của cơ cấu chấp hành; cosφ và η dùng để tính P1 và tổn hao ΔP; cấp cách điện quyết định nhiệt độ cho phép τcp; cấp bảo vệ IP chọn theo môi trường.
τcp là độ tăng nhiệt cho phép của động cơ, do cấp cách điện quyết định.
• Một động cơ ghi 10 kW ở S3-40% không phải là động cơ 10 kW chạy liên tục.
Dùng để làm gì
Tính chọn động cơ cho bơm pittông (P ≈ 21,9 kW → chọn 22 kW dài hạn), băng tải (P ≈ 9,9 kW, tốc độ trục ≈ 936 vg/ph → chọn DK 63-6, 10 kW, 980 vg/ph, kiểu kín IP 54 vì nơi bụi bậm), phụ tải dài hạn biến đổi (Pđt ≈ 15,4 kW → chọn 18,5 kW, kiểm tra quá tải Mmax/Mđm = 1,30 < kM = 2) và cơ cấu nâng cầu trục chạy ngắn hạn lặp lại (εlv = 33,3% → lấy εtc = 40% → Pđm ≥ 11,0 kW → động cơ chuyên dụng 11 kW, ε = 40%); chọn nhầm ε thì hoặc quá nhiệt hoặc thừa công suất tốn tiền.
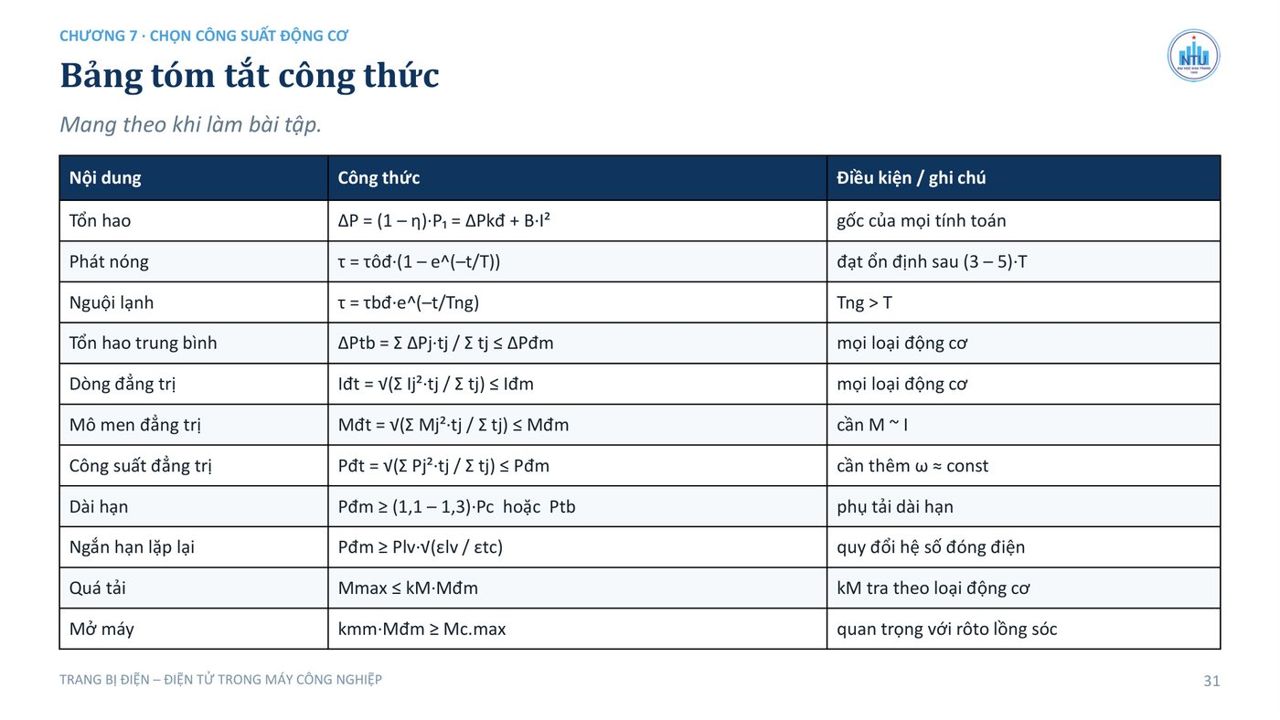
Bảng tóm tắt công thức chương 7: tổn hao, phát nóng, nguội lạnh, đẳng trị, chọn công suất và ba điều kiện kiểm nghiệm
• IX.1 Khí cụ điện và điện tử: cấu tạo, nguyên lý, ký hiệu và cách chọn các khí cụ trong tủ điện máy công nghiệp để đọc được sơ đồ điện và chọn đúng thiết bị cho một động cơ.
• IX.2 Động cơ điện: cách đọc sơ đồ điện, đặc tính cơ, khởi động, đảo chiều, hãm và điều chỉnh tốc độ của động cơ không đồng bộ và động cơ một chiều, rồi động cơ bước và servo, để chọn loại động cơ và phương án điều khiển cho một máy.
• IX.3 Mạch cơ bản hệ thống điều khiển truyền động điện: các linh kiện điện tử công suất biến đổi điện áp và tần số cấp cho động cơ, trong đó biến tần đổi tốc độ khi máy đang chạy và bộ khởi động mềm giảm dòng và mô men mở máy, cùng cách chọn, cài đặt, lắp đặt.
• IX.4 Nguyên tắc thành lập mạch điều khiển: cách thành lập một mạch điều khiển tự động — dựa vào đại lượng nào để chuyển trạng thái, cách xác định công suất động cơ theo chế độ làm việc, và cách dùng PLC với ngôn ngữ Ladder để thay mạch rơle.
• IX.5 Sơ đồ điện: cách đọc sơ đồ điện của máy công nghiệp — phân biệt ba loại sơ đồ, nắm quy tắc trình bày sơ đồ nguyên lý, tra ký hiệu theo IEC, rồi đọc một sơ đồ theo sáu bước để phân tích mạch điện.
• IX.6 Phân tích mạch điện: đọc và phân tích mạch điện của 7 máy quen thuộc trong xưởng cơ khí — máy tiện, máy phay, máy khoan đứng, máy mài tròn trong, máy búa, máy nén khí và trạm bơm — để biết mỗi máy có mấy động cơ, mạch điều khiển chạy theo trình tự nào và khi máy hỏng thì lần theo đâu mà sửa.
• IX.7 Chọn công suất động cơ: chọn đúng công suất động cơ cho một máy công nghiệp — công suất bị giới hạn bởi nhiệt độ cuộn dây chứ không phải bởi mô men tức thời, nên phải tính từ đồ thị phụ tải theo thời gian rồi kiểm nghiệm lại bằng phát nóng, quá tải và mô men mở máy.