 Huỳnh Âu
Chương II — Cơ Lý Thuyết
Học về gì: Tĩnh học nghiên cứu điều kiện để một vật đứng yên hoặc chuyển động thẳng đều dưới tác dụng của các lực — nói cách khác, khi nào các lực "triệt tiêu lẫn nhau" và vật không bị quay, không bị xê dịch.
Ý chính
• Chất điểm, vật rắn tuyệt đối: chất điểm là điểm vật chất vô cùng bé, bỏ qua kích thước; vật rắn tuyệt đối là vật có hình dạng bất biến (khoảng cách giữa hai điểm bất kỳ luôn không đổi).
• Vật rắn cân bằng là vật đứng yên hoặc chuyển động thẳng đều so với hệ quy chiếu.
Hệ quy chiếu là vật rắn được chọn làm chuẩn để quan sát, đánh giá vị trí của vật khảo sát.
• Lực là một véctơ (điểm đặt, phương, chiều, độ lớn), là nguyên nhân làm vật biến dạng hoặc đổi trạng thái chuyển động.
• Hệ lực là nhiều lực cùng tác dụng lên một vật; hệ lực cân bằng không làm mất trạng thái cân bằng của vật; hợp lực là lực duy nhất tương đương với cả hệ.
• Mô men của lực đối với điểm O:
• Mo = r × F
• Mo = F·d (d là khoảng cách từ O tới đường tác dụng của lực).
• Dấu dương khi quay ngược chiều kim đồng hồ, bằng 0 khi O nằm trên đường tác dụng của lực.
• Mô men của lực đối với một trục Δ: MΔ = uΔ · (r × F), bằng 0 khi lực song song với trục hoặc cắt trục.
• Hình chiếu mô men lên các trục:
• (Mo)x = ry·Fz − rz·Fy
• (Mo)y = rz·Fx − rx·Fz
• (Mo)z = rx·Fy − ry·Fx
• Ngẫu lực: cặp lực song song, ngược chiều, cùng cường độ; mô men M = d·F (d là khoảng cách hai đường tác dụng).
• Ngẫu lực là véctơ tự do — dời nó trong mặt phẳng hay sang mặt phẳng song song cũng không đổi tác dụng; hợp hai ngẫu lực bằng tổng các véctơ mô men.
• 6 tiên đề tĩnh học:
• (1) Hai lực cân bằng: cùng đường tác dụng, ngược chiều, cùng độ lớn, cùng điểm đặt.
• (2) Thêm/bớt hai lực cân bằng không đổi tác dụng — hệ quả: trượt lực dọc đường tác dụng không đổi tác dụng.
• (3) Hình bình hành lực: R = F1 + F2.
• (4) Tác dụng và phản tác dụng bằng nhau, ngược chiều, đặt trên hai vật khác nhau.
• (5) Hóa rắn.
• (6) Giải phóng liên kết: thay liên kết bằng phản lực thì vật thành vật tự do cân bằng.
Hóa rắn có nghĩa là vật biến dạng đang cân bằng thì coi như hóa rắn vẫn cân bằng. Nhờ đó, điều kiện cân bằng của vật rắn được dùng cho vật biến dạng.
Dùng để làm gì
Các công thức mô men dùng để tính mô men của lực tác dụng lên mã gia cường (Ví dụ 3), mô men tại điểm O do lực 600 N (Ví dụ 4), mô men của ba lực quanh các trục x, y, z (Ví dụ 5) và mô men của một lực đối với trục xiên AB (Ví dụ 6); ngẫu lực dùng để tính tổng mô men của 3 cặp ngẫu lực tác dụng vào một tấm phẳng (Ví dụ 7). Quy tắc hình bình hành lực dùng để hợp hai lực tác dụng lên móc đinh vít (Ví dụ 8) và tìm góc dây cáp sao cho lực kéo khúc gỗ là nhỏ nhất (Ví dụ 9).
Liên kết và bậc tự do
Liên kết là điều kiện cản trở di chuyển của vật khảo sát, như mặt tựa, dây, bản lề. Phản lực liên kết là lực của vật gây liên kết tác dụng lên vật khảo sát.
Liên kết tựa là khi vật tựa lên một mặt nhẵn. Phản lực của nó theo pháp tuyến chung của mặt tiếp xúc.
Dây mềm là sợi dây treo hay buộc vật. Phản lực của nó là sức căng dọc trục dây (dây không trọng lượng).
Con lăn trên mặt nhẵn là bánh lăn đỡ vật trên mặt phẳng. Phản lực của nó vuông góc với mặt phẳng tựa.
Bản lề trụ hay máng trượt là khớp cho vật quay quanh trục hoặc trượt dọc rãnh. Phản lực của nó có phương pháp tuyến với phương dịch chuyển.
Ngàm là đầu dầm cắm chặt vào tường, giữ cả dịch chuyển lẫn quay. Phản lực của nó gồm phản lực x, y, z và mô men phản lực M.
Gối cố định là chốt giữ vật tại một điểm, cho vật quay quanh chốt nhưng không cho dịch chuyển. Phản lực của nó thường tách thành 2 thành phần (chốt cứng thêm mô men).
Bậc tự do: mặt phẳng k = 3n − R; không gian k = 6n − R (n: số vật, R: số ràng buộc). k = 0: tĩnh định; k > 0: động; k < 0: siêu tĩnh.
Bậc tự do là số thông số độc lập xác định chuyển động của hệ. Một vật trong mặt phẳng có 3 bậc tự do, trong không gian có 6.
Ví dụ — Tính mô men (Ví dụ 1): M = ±F·d, dấu âm khi quay cùng chiều kim đồng hồ: (a) −100(2) = −200 N·m; (b) −50(0,75) = −37,5 N·m; (c) −40(4 + 2cos30°) = −229 lb·ft; (d) 60(1·sin45°) = 42,4 lb·ft; (e) 7(4 − 1) = 21,0 kN·m. Mẹo: khó tính cánh tay đòn d thì phân tích lực thành Fx, Fy rồi cộng mô men từng thành phần (Ví dụ 4: F = 600 N cho Mo = −2610 N·m bằng cả 3 cách).
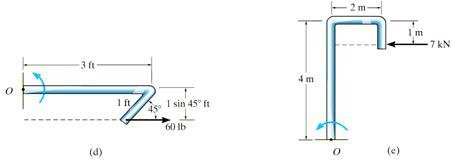
Hình 1.6 (d, e): Minh họa ví dụ 1 — mô men của lực đối với điểm O.
Nhớ gì:
Mô men chỉ phụ thuộc lực và cánh tay đòn vuông góc: Mo = F·d.
• Lực đi qua điểm lấy mô men thì mô men bằng 0 — mẹo chọn điểm lấy mô men để khử ẩn số khi giải bài cân bằng.
Học về gì: Một hệ lực phức tạp (nhiều lực, lực phân bố, ngẫu lực) luôn có thể thu gọn về một điểm thành hai thứ duy nhất: một véctơ chính R (tổng các lực) và một mô men chính Mo (tổng các mô men) — mọi bài toán cân bằng và tính hợp lực đều bắt đầu từ đây.
Ý chính
• Phân loại hệ lực: không gian, đồng quy (các đường tác dụng gặp nhau tại một điểm), song song, phẳng (lực và mô men cùng nằm trên một mặt phẳng), hệ ngẫu lực (chỉ gồm ngẫu lực).
Hệ lực không gian gồm các lực phân bố trong không gian, còn hệ đồng quy có các đường tác dụng gặp nhau tại một điểm. Hệ song song gồm các lực song song với nhau, còn hệ phẳng có lực và mô men cùng nằm trên một mặt phẳng.
• Lực phân bố → lực tập trung: độ lớn bằng diện tích hình phân bố, điểm đặt tại trọng tâm hình phân bố.
Lực phân bố là các lực song song phân bố theo một quy luật trên một đường hay mặt phẳng.
• Phân bố đều: R = w·L, đặt tại L/2.
• Phân bố tam giác: R = (1/2)w·L, đặt cách đỉnh (2/3)L.
• Phân bố hình thang: tách thành một phần đều (R1 = w1·L) và một phần tam giác (R2 = (1/2)(w2 − w1)·L) rồi hợp lại.
• Véctơ chính: R = ΣFi, chiếu lên các trục: Rx = ΣFix, Ry = ΣFiy, Rz = ΣFiz.
• Độ lớn véctơ chính: R = √(Rx2 + Ry2 + Rz2).
• Mô men chính: Mo = Σmo(Fi) — tổng hình học các mô men của từng lực đối với tâm thu gọn O.
• Định lý dời lực song song: lực F đặt tại A tương đương với chính nó đặt tại B cộng thêm một ngẫu lực có mô men bằng mô men của F đối với B.
• Nhờ đó, thu gọn hệ lực về một điểm O luôn được một véctơ chính R và một mô men chính Mo.
• Phương pháp hình học (dùng hình bình hành) chỉ hiệu quả với hệ lực phẳng không có ngẫu.
• Bốn trường hợp khi thu gọn về một điểm:
• (a) Có hợp lực: R ≠ 0 và (Mo = 0 hoặc R × Mo = 0).
• (b) Hệ xoắn: R ≠ 0, Mo ≠ 0, R × Mo ≠ 0.
• (c) Hệ ngẫu lực: R = 0, Mo ≠ 0 — tương đương một ngẫu lực, không giản ước được, mô men bất biến với mọi tâm thu gọn.
• (d) Hệ cân bằng: R = 0, Mo = 0 (sang Chương 3).
Hệ xoắn là hệ thu gọn còn cả một lực và một mô men không vuông góc nhau nên không giản ước thành một hợp lực duy nhất.
• Định lý Varignon: khi hệ có hợp lực, mô men của hợp lực đối với một điểm bằng tổng mô men của các lực đối với điểm đó.
• mo(R) = Σmo(Fi)
• Đây là công cụ chính để tìm vị trí (điểm đặt) của hợp lực.
Dùng để làm gì
Các công thức thu gọn dùng để tính véctơ chính của trọng lượng các thành phần xe tải (Ví dụ 1) và của hệ lực tác dụng lên mái dàn (Ví dụ 2); thay hệ lực trên dầm bằng một lực và một ngẫu lực đặt tại A (Ví dụ 3) hoặc thu gọn về một điểm O (Ví dụ 4); và thay hệ lực bằng một hợp lực duy nhất — cho dầm đơn (Ví dụ 5), dầm công xôn chịu lực phân bố hình thang (Ví dụ 6), cần trục chịu 3 lực (Ví dụ 7) và phiến đá chịu 4 lực song song (Ví dụ 8).
Ví dụ — Thay hệ lực bằng một hợp lực (Ví dụ 5, Chương 2): Dầm đơn chịu hệ lực phẳng. Cộng hình chiếu rồi tìm vị trí bằng định lý Varignon (mô men của hợp lực tại O bằng tổng mô men các lực tại O).
• Rx = (3/5)·8 = 4,8 kN; Ry = −(4/5)·4 + 8 = 2,4 kN.
• R = √(4,82 + 2,42) = 5,37 kN, nghiêng θ = arctan(2,4/4,8) = 26,6° so với phương ngang.
• Vị trí: d = 2,25 m tính từ O.
• Quy trình này áp dụng được cho mọi bài "thay hệ lực bằng hợp lực": cộng lực → độ lớn, phương → Varignon → vị trí.
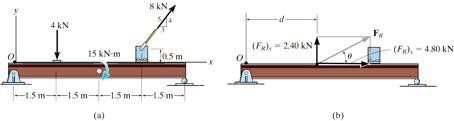
Hình 2.17: Minh họa ví dụ 5 — hợp lực của hệ lực tác dụng vào dầm đơn.
Nhớ gì:
Thu gọn hệ lực về một điểm luôn cho một véctơ chính R và một mô men chính Mo.
• Muốn tìm điểm đặt của hợp lực thì dùng định lý Varignon — lấy mô men tại một điểm rồi chia cho hợp lực.
Học về gì: Một vật (hay hệ vật) cân bằng khi véctơ chính và mô men chính của mọi lực tác dụng lên nó đều bằng 0 — viết thành phương trình là ΣF = 0 và ΣM = 0; giải hệ phương trình đó là ta tìm được phản lực liên kết, lực căng dây, ứng lực thanh.
Ý chính
• Hệ lực không gian (6 phương trình): ΣFx = 0, ΣFy = 0, ΣFz = 0 và ΣMx = 0, ΣMy = 0, ΣMz = 0.
• Hệ đồng quy chỉ cần 3 phương trình lực (ΣF = 0); hệ song song (theo trục z) cần ΣFz = 0, ΣMx = 0, ΣMy = 0.
• Hệ lực phẳng (3 phương trình) có 3 dạng:
• Dạng 1 — ΣFx = 0, ΣFy = 0, ΣMA = 0 (A bất kỳ).
• Dạng 2 — ΣFx = 0, ΣMA = 0, ΣMB = 0, với đường AB không vuông góc với trục x.
• Dạng 3 — ΣMA = 0, ΣMB = 0, ΣMC = 0, với A, B, C không thẳng hàng.
• Trường hợp đặc biệt: lực trên một đường thẳng chỉ cần ΣFx = 0; hệ đồng quy phẳng cần ΣFx = 0, ΣFy = 0; hệ song song phẳng cần ΣF = 0, ΣM = 0.
• Quy trình giải bài toán cân bằng (5 bước):
• (1) Chọn vật khảo sát.
• (2) Giải phóng liên kết — thay liên kết bằng phản lực, xem vật là tự do.
• (3) Viết điều kiện cân bằng của hệ lực đó.
• (4) Giải phương trình tìm trị số lực.
• (5) Nhận xét: kết quả âm nghĩa là phản lực ngược chiều giả thiết ban đầu.
• Hệ vật rắn — nội lực và ngoại lực: ngoại lực là lực từ vật ngoài hệ tác dụng vào; nội lực là lực tương hỗ giữa các vật trong hệ (từng cặp trực đối, đặt trên hai vật khác nhau).
• Véctơ chính và mô men chính của hệ nội lực luôn triệt tiêu.
• Khi hệ cân bằng thì từng vật đều cân bằng (phương trình cho từng vật) và cả hệ hóa rắn cũng cân bằng (phương trình cho toàn hệ).
• Muốn giải hệ ghép (dầm ghép có khớp bản lề…): tách từng vật ra, viết phương trình cho từng vật, chú ý các cặp nội lực ngược chiều nhau.
Dầm ghép là dầm gồm nhiều thanh nối với nhau bằng khớp bản lề. Khớp bản lề là chỗ nối cho phép hai thanh quay quanh nhau.
• Đòn và vật lật: đòn cân bằng khi tổng mô men các lực hoạt động đối với trục quay bằng 0 (ΣmO(F) = 0).
Đòn là vật rắn quay được quanh một trục cố định, chịu tác dụng của hệ lực hoạt động nằm trong mặt phẳng vuông góc với trục quay.
• Vật không bị lật khi Mlật ≤ Mchống lật — so sánh mô men quanh từng mép lật (A rồi B) để tìm tầm với an toàn.
Vật lật là vật có liên kết tại hai điểm: hai liên kết tựa, hoặc một tựa và một bản lề.
• Siêu tĩnh: số phương trình cân bằng bằng số ẩn thì tĩnh định, giải được; ít phương trình hơn số ẩn thì siêu tĩnh — vật rắn tuyệt đối không giải được, phải xét biến dạng (học phần Sức bền vật liệu).
Dùng để làm gì
Các phương trình ΣF = 0, ΣM = 0 trong chương này dùng để tính lực căng dây cáp treo quả nặng 60 kg (Ví dụ 1) và dây cáp nhấc thùng hàng 200 kg (Ví dụ 2), phản lực của dầm đơn (Ví dụ 3), thanh sắt (Ví dụ 4), kết cấu ống (Ví dụ 6) và dầm ghép nối bằng khớp bản lề (Ví dụ 9); tính ứng lực các thanh trong khung giàn bằng phương pháp tách nút (Ví dụ 11, Ví dụ 12); và kiểm tra chống lật để tìm tầm với an toàn của cần trục (Ví dụ 13) và tải trọng lớn nhất của cần cẩu đặt trên sà lan (Ví dụ 14).
Khung giàn là kết cấu gồm nhiều thanh nối với nhau tại các nút. Ứng lực là lực kéo hay nén trong thanh. Phương pháp tách nút là tách từng nút ra, viết phương trình cân bằng cho từng nút.
Ví dụ — Phản lực dầm đơn (Ví dụ 3, Chương 3): Dầm AB chịu lực 600 N nghiêng 45° và hai tải 100 N, 200 N. Giải phóng liên kết, viết 3 phương trình phẳng (dạng 1).
• ΣFx = 0 → Ax = 600·cos45° = 424 N.
• ΣMB = 0 → Ay = 319 N.
• ΣFy = 0 → By = 405 N.
• Tất cả đều dương nên đúng chiều giả thiết.
• Mẹo: lấy mô men tại B để khử By, hoặc lấy mô men tại A để khử Ax, Ay — chọn điểm lấy mô men sao cho càng nhiều ẩn bị khử càng tốt.
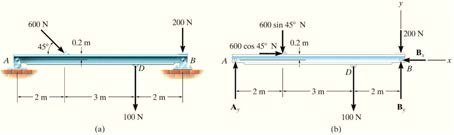
Hình 3.7: Minh họa ví dụ 3 — dầm đơn và sơ đồ giải phóng liên kết.
Nhớ gì:
Một vật cân bằng khi ΣF = 0 và ΣM = 0.
• Giải bài cân bằng luôn theo 5 bước: chọn vật → giải phóng liên kết → viết ΣF = 0, ΣM = 0 → giải → kiểm tra dấu.
• Kết quả âm nghĩa là phản lực ngược chiều mình giả thiết, không phải là sai.
Học về gì: Ma sát là lực cản giữa hai bề mặt khi chúng có xu hướng trượt hoặc lăn tương đối với nhau; nó vừa giúp vật đứng yên (ren bu lông tự hãm), vừa gây hao mòn và tiêu tốn năng lượng.
Ý chính
• Phân loại: ma sát tĩnh (mới có xu hướng chuyển động) và ma sát động (đang chuyển động thật); ma sát trượt (hai bề mặt trượt lên nhau) và ma sát lăn (lăn, như bánh xe, ổ lăn); ma sát khô (tiếp xúc trực tiếp) và ma sát ướt (qua màng dầu, khí).
• Trong môn này chỉ khảo sát ma sát tĩnh và ma sát khô.
• Định luật ma sát trượt (Cu-lông – Amontons): lực ma sát có phương tiếp tuyến với mặt tiếp xúc, ngược hướng trượt, và tỉ lệ với lực pháp tuyến.
• Fms = μ·N
• Hệ số μ chỉ phụ thuộc vật liệu và trạng thái bề mặt, không phụ thuộc diện tích tiếp xúc.
• Giới hạn và điều kiện cân bằng: lực ma sát tăng theo lực kéo cho đến giá trị lớn nhất rồi vật bắt đầu trượt.
• Fmsmax = μt·N
• Khi còn cân bằng thì Fms ≤ μt·N.
• Ma sát động nhỏ hơn ma sát tĩnh (μd < μt): kéo vật đang đứng yên cần lực lớn hơn giữ nó chuyển động đều.
• Góc và nón ma sát: góc giữa phản lực toàn phần R và pháp tuyến N là góc ma sát φ.
• tan φ = Fms/N; khi đạt giới hạn thì tan φt = μt.
• Tập hợp mọi hướng của R khi vật còn cân bằng tạo thành nón ma sát.
• Điều kiện cân bằng: hợp lực tác dụng lên vật phải nằm trong nón ma sát, ra ngoài nón thì vật chuyển động.
• Đây là nguyên lý của các cơ cấu tự hãm như ren bu lông.
Cơ cấu tự hãm là cơ cấu tự giữ nguyên vị trí, không tự trượt ngược lại, vì hợp lực tác dụng vẫn nằm trong nón ma sát.
• Giải bài toán cân bằng có ma sát: phân tích lực (nhớ vẽ đúng chiều lực ma sát, ngược xu hướng trượt) → viết phương trình cân bằng ΣF = 0, ΣM = 0 → biện luận với điều kiện Fms ≤ μt·N để tìm khoảng giá trị còn cân bằng.
• Ma sát lăn: do bề mặt tiếp xúc bị biến dạng nên phản lực N bị lệch khỏi đường tác dụng của lực ép, tạo mô men cản.
• Mms = N·f (f là hệ số ma sát lăn, thứ nguyên độ dài).
• Ngoài ra còn có lực cản trượt T = μ·N; khi truyền mô men thì điều kiện lăn không trượt là M ≤ μ·N·R.
• Hệ số ma sát lăn rất nhỏ so với ma sát trượt nên kỹ thuật thường thay ổ trượt bằng ổ lăn khi bôi trơn khó khăn.
Công thức cần nhớ | Ý nghĩa |
Fms = μ·N | Lực ma sát trượt |
Fmsmax = μt·N | Lực ma sát tĩnh giới hạn |
tan φt = μt | Góc ma sát giới hạn |
Mms = N·f | Mô men cản lăn |
Dùng để làm gì
Định luật ma sát trượt dùng để tìm khoảng khối lượng quả nặng giữ khối hộp 100 kg đứng yên trên mặt nghiêng 20° (Ví dụ 1), kiểm tra thùng gỗ 20 kg bị đẩy bằng lực 80 N có trượt không (Ví dụ 2), tính hệ số ma sát tĩnh của máy bán hàng trên thùng xe tải đang nâng lên (Ví dụ 3) và góc nghiêng giới hạn của thang tựa tường (Ví dụ 4). Công thức ma sát lăn dùng để tìm điều kiện để bánh xe lăn không trượt (Ví dụ 5) và xác định hệ số ma sát lăn của bánh xe trên mặt nghiêng của tấm gỗ mềm (Ví dụ 6).
Ví dụ: Khối hộp 100 kg đặt trên mặt nghiêng 20°, giữ bằng dây qua ròng rọc treo quả nặng mo; hệ số ma sát tĩnh μ = 0,3.
• Quả nặng quá nặng kéo hộp đi lên, quá nhẹ thì hộp trượt xuống.
• Giải hai trường hợp bằng phương trình cân bằng theo hai phương của mặt nghiêng (Q = 981 N, F = 0,3·N).
• momax = 100·(0,3·cos20° + sin20°) = 62,4 kg và momin = 100·(sin20° − 0,3·cos20°) = 6,01 kg.
• Vậy quả nặng từ 6,01 kg đến 62,4 kg thì hệ còn cân bằng.
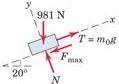
Hình 4.11b: Trường hợp quả nặng kéo vật đi lên
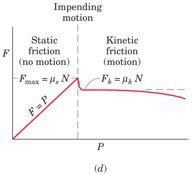
Hình 4.8d: Lực ma sát tăng theo lực kéo rồi giảm khi vật bắt đầu trượt
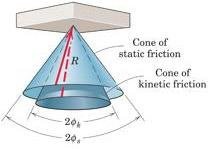
Hình 4.10: Nón ma sát tĩnh và nón ma sát động
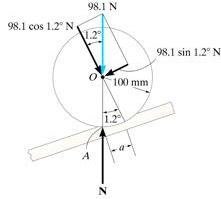
Hình 4.18: Bánh xe trên mặt nghiêng — xác định hệ số ma sát lăn a = 2,09 mm
Nhớ gì:
Lực ma sát luôn ngược xu hướng trượt, không phải ngược lực kéo.
• Vật còn đứng yên thì Fms < μt·N, chỉ khi sắp trượt mới dùng dấu bằng.
Học về gì: Đặc trưng hình học là các đại lượng chỉ phụ thuộc vào hình dạng và kích thước của vật hay mặt cắt ngang của nó — trọng tâm, mô men tĩnh, mô men quán tính — dùng để tính trọng lượng đặt ở đâu, dầm chịu uốn/xoắn tốt đến mức nào, vật quay khó hay dễ.
Ý chính
• Trọng tâm: điểm đặt của trọng lực toàn vật. Vật ghép từ nhiều phần thì trọng tâm tính bằng trung bình có trọng số.
• xC = (Σ Pi·xi)/(Σ Pi) (tương tự cho yC, zC); với diện tích thì thay Pi bằng Si, với thể tích thay bằng Vi.
• Phần bị khuyết (lỗ, rãnh) mang dấu âm khi cộng.
• Tính chất đối xứng: vật đồng chất có tâm, trục hay mặt phẳng đối xứng thì trọng tâm nằm ngay tại đó — trọng tâm thanh đồng chất là điểm giữa, trọng tâm hình chữ nhật, hình tròn, khối cầu là tâm của chúng.
• Nhờ vậy nhiều bài không cần tính.
• Trọng tâm hình đặc biệt (tra bảng):
• Nửa hình tròn: y = 4r/(3π).
• Một phần tư hình tròn: x = y = 4r/(3π).
• Nửa đường tròn: y = 2r/π.
• Nửa khối cầu: yC = 3r/8.
• Mô men tĩnh: Qx = ∫ y·dA; Qy = ∫ x·dA, thứ nguyên (chiều dài)3, có thể âm.
Mô men tĩnh là đại lượng dùng để xác định trọng tâm của tiết diện, xem công thức trọng tâm ngay dưới.
• Trọng tâm tiết diện tính ngược lại từ mô men tĩnh: xC = Qy/A; yC = Qx/A.
• Mô men tĩnh của hình phức tạp bằng tổng mô men tĩnh của các hình đơn giản.
• Mô men quán tính tiết diện: Ix = ∫ y2·dA; Iy = ∫ x2·dA, thứ nguyên (chiều dài)4, luôn dương; mô men quán tính cực IO = Ix + Iy.
• Mô men quán tính ly tâm Ixy = ∫ x·y·dA; hệ trục có Ixy = 0 gọi là hệ trục quán tính chính, trục đi qua trọng tâm gọi là hệ trục quán tính chính trung tâm.
Mô men quán tính ly tâm dùng để xác định hệ trục quán tính chính.
• Xoay trục một góc θ thì Iu, Iv biến thiên theo cos2θ, sin2θ (công thức 5.24); tổng Iu + Iv = Ix + Iy không đổi.
• Công thức dời trục (Steiner): I = IG + A·d2 — mô men quán tính đối với trục bất kỳ bằng mô men quán tính đối với trục song song qua trọng tâm cộng với A·d2 (d là khoảng cách hai trục).
• Nhờ đó tính được hình phức tạp bằng cộng/trừ các hình đơn giản; mô men quán tính đối với trục trung tâm luôn nhỏ nhất trong các trục song song.
• Bán kính quán tính: k = √(I/A) (thứ nguyên độ dài).
Bán kính quán tính là độ dài quy đổi từ mô men quán tính và diện tích, dùng trong tính toán kết cấu.
• Mô men chống uốn: S = I/ymax — đại lượng quyết định khả năng chịu uốn của dầm.
• Mô men chống xoắn: SP = IP/r.
Mô men chống xoắn là đại lượng quyết định khả năng chịu xoắn, tương tự mô men chống uốn đối với chịu uốn.
• Mô men quán tính khối: I = ∫ r2·dm, đơn vị kg·m2; công thức chuyển trục I = IG + m·d2; bán kính quán tính khối I = m·k2.
Mô men quán tính khối là đại lượng cho biết vật khó thay đổi chuyển động quay đến mức nào. Khối lượng càng xa trục quay thì mô men quán tính càng lớn, vì r2 trong công thức.
• Vật thường gặp: thanh mỏng I = (1/12)·m·L2 qua giữa, (1/3)·m·L2 qua đầu; tấm tròn, khối trụ I = (1/2)·m·R2 qua tâm.
Hình đơn giản | Ix (trục trung tâm) |
Hình chữ nhật (b × h) | (1/12)·b·h3 |
Hình tam giác | (1/36)·b·h3 |
Hình tròn (bán kính r) | (π/4)·r4 |
Hình vành khăn (D, d) | (π/8)·D4·(1 − η4), η = d/D |
Dùng để làm gì
Công thức trọng tâm dùng để tìm trọng tâm của tấm ghép (Ví dụ 1) và của vật gồm hình nón cụt, bán cầu và một lỗ trụ (Ví dụ 2). Công thức dời trục và mô men quán tính tiết diện dùng để tính mô men quán tính của tấm phẳng bị khoét hình tròn (Ví dụ 3) và của tiết diện chữ I của dầm gỗ (Ví dụ 4) — để biết dầm chịu uốn tốt đến mức nào. Công thức mô men quán tính khối dùng cho tấm tôn có lỗ tròn (Ví dụ 5) và thanh lắc gồm 2 cần (Ví dụ 6).
Ví dụ: Tính mô men quán tính quanh trục x của tiết diện chữ I của dầm gỗ (Hình 5.10). Tiết diện chữ I coi như hình chữ nhật lớn 200×400 mm trừ đi hai hình chữ nhật nhỏ 75×300 mm.
• I = I1 − 2·I2 = (1/12)·(200)·(400)3 − 2·(1/12)·(75)·(300)3 = 729,2·106 mm4.
• Cách "hình lớn trừ hình nhỏ" này dùng cho mọi tiết diện ghép.
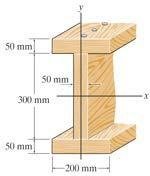
Hình 5.10: Tiết diện chữ I — ví dụ 4
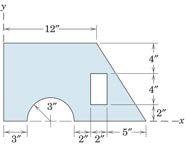
Hình 5.3: Tấm ghép — ví dụ 1 (trọng tâm tấm, x_C = 7,5 in; y_C = 5,08 in)
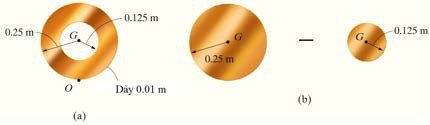
Hình 5.17: Tấm tôn có lỗ — ví dụ 5 (mô men quán tính khối I_O = 1,2 kg·m²)
Nhớ gì:
Mô men quán tính tiết diện luôn dương và phụ thuộc trục đang xét — đổi trục là phải dùng công thức dời trục.
• Phần diện tích bị khuyết luôn mang dấu âm khi cộng.
Học về gì: Động học điểm chỉ quan tâm vị trí, vận tốc và gia tốc của một điểm thay đổi theo thời gian như thế nào, không quan tâm nguyên nhân gây ra chuyển động. Chỉ cần nhớ: vận tốc là đạo hàm của vị trí, gia tốc là đạo hàm của vận tốc.
Ý chính
• Phương pháp véctơ: vị trí điểm M xác định bằng véctơ r = OM; phương trình chuyển động r = r(t).
Tập hợp mọi vị trí mà điểm M đi qua gọi là quỹ đạo của điểm.
• v = dr/dt, a = dv/dt = d2r/dt2.
• Gia tốc luôn hướng về phía lõm của quỹ đạo.
• Thẳng hay cong, đều hay biến đổi: xét tích có hướng v × a — bằng 0 thì chuyển động thẳng, khác 0 thì chuyển động cong.
• Xét tích vô hướng v·a — bằng 0 thì chuyển động đều (v không đổi), lớn hơn 0 thì nhanh dần, nhỏ hơn 0 thì chậm dần.
• Phương pháp tọa độ Descartes: phương trình chuyển động là x = x(t), y = y(t), z = z(t).
• Hình chiếu vận tốc lên các trục bằng đạo hàm của tọa độ: vx = dx/dt, vy = dy/dt, vz = dz/dt; độ lớn v = √(vx2 + vy2 + vz2).
• Gia tốc tương tự: ax = d2x/dt2 và a = √(ax2 + ay2 + az2).
• Phương của véctơ xác định qua các cosin chỉ phương (ví dụ cos(Ox, v) = vx/v).
• Phương pháp tọa độ tự nhiên: dùng khi đã biết trước quỹ đạo. Điểm M xác định bằng độ dài cung s = s(t); vận tốc v = ds/dt.
• Gia tốc phân thành hai thành phần: gia tốc tiếp tuyến at = dv/dt (đổi độ lớn vận tốc, hướng theo tiếp tuyến) và gia tốc pháp tuyến an = v2/ρ (đổi hướng vận tốc, hướng vào tâm cong, ρ là bán kính cong).
• Độ lớn gia tốc a = √(at2 + an2); khi ρ = ∞ thì chuyển động thẳng (an = 0).
• Chuyển động đều và biến đổi đều: chuyển động đều (v = const): s = v·t + s0.
• Chuyển động biến đổi đều (at = const): v = at·t + v0 và s = (1/2)·at·t2 + v0·t + s0; at > 0 là nhanh dần đều, at < 0 là chậm dần đều.
• Ném ngang, ném xiên: tách thành hai chuyển động độc lập — theo phương ngang là chuyển động đều (không có gia tốc), theo phương đứng là chuyển động biến đổi đều với gia tốc trọng trường g (ay = −9,81 m/s2 nếu chiều dương hướng lên).
Ném ngang là vật bay ra theo phương ngang rồi rơi xuống. Ném xiên là vật bay chếch lên một góc α rồi rơi xuống theo quỹ đạo parabol.
• Giải riêng từng phương rồi ghép thời gian chung lại.
Thành phần gia tốc | Công thức | Phản ánh |
Tiếp tuyến at | dv/dt | Vận tốc đổi độ lớn |
Pháp tuyến an | v2/ρ | Vận tốc đổi hướng |
Toàn phần a | √(at2 + an2) | — |
Dùng để làm gì
Các công thức đạo hàm theo thời gian dùng để tìm vị trí và gia tốc của ô tô chạy trên đường thẳng (Ví dụ 1), độ cao lớn nhất và vận tốc chạm đất của rocket bắn thẳng đứng (Ví dụ 2). Công thức ném ngang, ném xiên dùng cho bao tải trượt khỏi máng trượt (Ví dụ 3) và máy xay phun bột gỗ (Ví dụ 4). Công thức at, an dùng để tính thời gian xe hơi chạy vòng tròn đạt gia tốc 8 ft/s2 (Ví dụ 5).
Ví dụ: Ô tô chạy trên đường thẳng với vận tốc v = (3t2 + 2t) m/s; khi t = 0 thì s = 0.
• Vị trí tại t = 3 s: lấy tích phân ds = v·dt được s = t3 + t2, thay t = 3 s được s = 36 m.
• Gia tốc: a = dv/dt = 6t + 2, tại t = 3 s được a = 20 m/s2.
• Bài này cho thấy toàn bộ động học điểm chỉ là đạo hàm và tích phân theo thời gian.
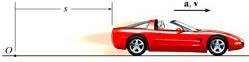
Hình 6.6: Minh họa ví dụ 1
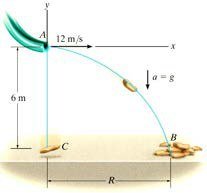
Hình 6.8: Bao tải rơi khỏi máng trượt — ví dụ 3 (ném ngang: t = 1,1 s; R = 13,2 m)
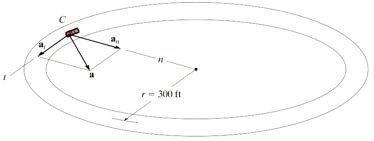
Hình 6.10: Xe hơi chạy vòng tròn — ví dụ 5 (đạt a = 8 ft/s² sau t = 4,87 s, v = 34,1 ft/s)
Nhớ gì:
at = dv/dt chỉ đổi độ lớn vận tốc, an = v2/ρ chỉ đổi hướng vận tốc.
• Xe chạy đều trên đường cong vẫn có gia tốc (gia tốc pháp tuyến).
Học về gì: Chuyển động của vật rắn chỉ có 3 dạng cơ bản: tịnh tiến (mọi điểm đi giống nhau), quay quanh trục cố định, và song phẳng (vừa tịnh tiến vừa quay).
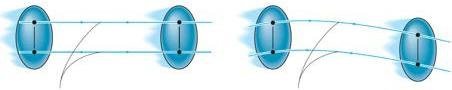
Hình 7.1: Chuyển động tịnh tiến (a) thẳng, (b) cong
1. Tịnh tiến — mọi điểm giống hệt nhau.
• Định nghĩa: mỗi đoạn thẳng thuộc vật luôn song song với vị trí ban đầu của nó (thùng xe, băng ghế đu).
• Định lý quan trọng nhất: khi vật tịnh tiến thì vận tốc và gia tốc của mọi điểm đều bằng nhau (vA = vB, aA = aB), quỹ đạo cũng giống nhau.
• Vì vậy chỉ cần khảo sát chuyển động của một điểm là đủ.
2. Quay quanh trục cố định — chỉ cần một góc θ.
• Vị trí vật xác định bởi góc quay θ = θ(t); θ > 0 khi quay ngược chiều kim đồng hồ.
• Vận tốc góc ω = dθ/dt (đơn vị rad/s; đổi từ vòng/phút: ω = πn/30), gia tốc góc α = dω/dt = d2θ/dt2 (rad/s2).
• Quay đều: ω = const, θ = θ0 + ω0t.
• Quay biến đổi đều (α = const): ω = ω0 + αt; θ = θ0 + ω0t + ½αt2.
• Véctơ ω⃗ nằm dọc trục quay, chiều theo quy tắc bàn tay phải; α⃗ cùng chiều ω⃗ khi vật quay nhanh dần.
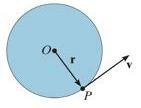
Hình 7.7: Vận tốc điểm P thuộc vật quay
3. Điểm thuộc vật quay — chuyển động tròn.
• Điểm P cách trục một khoảng r thì vạch quỹ đạo tròn bán kính r.
• Vận tốc: v = r·ω, phương tiếp tuyến với quỹ đạo, chiều theo chiều quay (dạng véctơ: v⃗ = ω⃗ × r⃗).
• Gia tốc gồm hai thành phần: pháp tuyến an = v2/r = ω2r (hướng vào tâm) và tiếp tuyến at = r·α; gia tốc toàn phần a = r·√(α2 + ω4).
• Ví dụ: ròng rọc bán kính 0,2 m, đầu dây có gia tốc a = 4t m/s2 thì α = a/R = 20t rad/s2, ω = 10t2 rad/s, θ = 3,33t3 rad.
4. Truyền động — tỉ số truyền.
• Bánh răng ăn khớp ngoài, đai chéo: hai bánh quay ngược chiều, ω1/ω2 = −r2/r1 (dấu trừ là điểm hay quên).
• Ăn khớp trong, đai thẳng, xích: quay cùng chiều, ω1/ω2 = r2/r1.
• Hai trục vuông góc dùng bánh răng côn hoặc trục vít; hai trục chéo nhau dùng khớp Các Đăng.
Khớp Các Đăng là khớp nối truyền chuyển động quay giữa hai trục chéo nhau.
• Quay thành tịnh tiến: dùng bánh răng — thanh răng.
Thanh răng là thanh thẳng có răng, ăn khớp với bánh răng để đổi chuyển động quay thành tịnh tiến.
5. Song phẳng — vừa tịnh tiến vừa quay.
• Mỗi điểm của vật luôn di chuyển trong một mặt phẳng song song với mặt phẳng quy chiếu (bánh xe lăn, thanh truyền xylanh — piston).
Điểm cực là một điểm bất kỳ của vật được chọn làm gốc. Chuyển động song phẳng được tách thành chuyển động tịnh tiến cùng điểm cực và chuyển động quay quanh điểm cực.
• Quan hệ vận tốc hai điểm: v⃗B = v⃗A + ω⃗ × r⃗B/A (vận tốc điểm B bằng vận tốc điểm cực A cộng vận tốc của B khi quay quanh A).
• Tâm vận tốc tức thời C là điểm có vận tốc bằng 0 tại thời điểm khảo sát: mọi vận tốc phân bố như vật quay quanh C; nếu ω = 0 thì vật đang tịnh tiến tức thời.
• Điểm tiếp xúc không trượt với mặt cố định (điểm chạm đất của bánh xe lăn) chính là tâm vận tốc tức thời.
• Quan hệ gia tốc: a⃗B = a⃗A + a⃗B/At + a⃗B/An, với aB/At = α·rB/A, aB/An = ω2·rB/A.
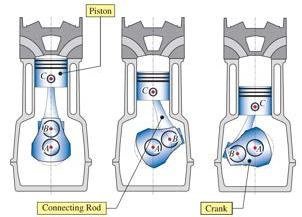
Hình 7.16: Cơ cấu xylanh — piston, ví dụ điển hình của chuyển động song phẳng
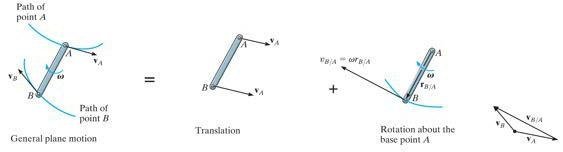
Hình 7.18: Quan hệ vận tốc trong chuyển động song phẳng (ảnh trích xuất bị xoay 180°, cần xoay lại khi đưa vào Word)
6. Phương pháp giải tích (mục 7.6) — cách làm bài bằng ma trận.
• Dựng hệ cố định và hệ động gắn với vật, dùng ma trận quay T = [[cosθ, −sinθ], [sinθ, cosθ]].
• Vị trí: rB = rA + T·u.
• Vận tốc: ṙB = ṙA + ω·I·T·u (I = [[0, −1], [1, 0]]).
• Gia tốc: r̈B = r̈A + (α·I − ω2·E)·T·u.
• Cách này giải được cơ cấu tay quay — con trượt, bốn khâu bản lề.
Dùng để làm gì
Công thức quay dùng để tính vận tốc góc của ròng rọc quấn dây (Ví dụ 1) và puly của mô tơ kéo quạt gió (Ví dụ 2). Công thức song phẳng dùng cho bánh xe lăn không trượt trên băng chuyền (Ví dụ 3), con trượt và thanh truyền (Ví dụ 4), cơ cấu tay quay — con trượt (Ví dụ 9) và cơ cấu bốn khâu bản lề (Ví dụ 10). Tỉ số truyền dùng cho bánh răng, đai, khớp Các Đăng (mục 7.4).
Cơ cấu tay quay — con trượt gồm tay quay OA quay quanh trục cố định, kéo thanh truyền AB làm con trượt B trượt thẳng. Cơ cấu bốn khâu bản lề gồm tay quay OA, thanh truyền AB, thanh lắc BC và giá cố định OC nối với nhau bằng bản lề.
Ví dụ: Bánh xe lăn không trượt trên băng chuyền chạy 2 ft/s, bánh xe quay cùng chiều kim đồng hồ ω = 15 rad/s.
• Vận tốc điểm A trên vành (cách tâm 0,5 ft, góc 45°). Cách 1: v⃗A = v⃗B + v⃗A/B, vA/B = 10,6 ft/s; chiếu lên x, y được vAx = 9,5 ft/s, vAy = 7,5 ft/s, suy ra vA = 12,1 ft/s, hướng 38,3°.
• Cách 2: dùng tâm vận tốc tức thời P, BP = 0,13 ft, vA = ω·AP = 12,1 ft/s.
Nhớ gì:
Tịnh tiến thì mọi điểm giống nhau; quay thì v = rω và an = ω2r hướng vào tâm.
• Song phẳng thì v⃗B = v⃗A + ω⃗ × r⃗B/A, và điểm tiếp xúc không trượt chính là tâm vận tốc tức thời.
Học về gì: Chuyển động phức hợp là chuyện "chuyển động trong chuyển động": một điểm chuyển động trong một hệ quy chiếu, mà hệ quy chiếu đó lại đang chuyển động so với mặt đất. Ví dụ: người đi trên toa tàu đang chạy, thuyền chèo trên sông đang chảy, hạt mưa rơi nhìn từ ô tô đang đi. Muốn biết chuyển động của điểm so với mặt đất, ta cộng hai chuyển động lại.
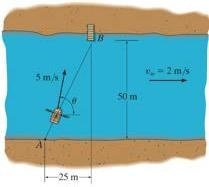
Hình 8.1: Các dạng hợp chuyển động (thuyền trên sông đang chảy)
1. Ba loại chuyển động — phải phân biệt cho rõ.
• Chuyển động tuyệt đối là chuyển động của điểm so với hệ quy chiếu cố định (mặt đất), ký hiệu v⃗a, a⃗a.
• Chuyển động tương đối là chuyển động của điểm so với hệ quy chiếu động (toa tàu, dòng sông), ký hiệu v⃗r, a⃗r.
• Chuyển động kéo theo là chuyển động của chính hệ quy chiếu động so với hệ cố định, ký hiệu v⃗e, a⃗e.
• Bước đầu tiên của mọi bài toán là chỉ rõ đâu là hệ động, đâu là điểm khảo sát, và ba chuyển động này là gì.
2. Định lý hợp vận tốc — cộng véctơ đơn giản.
• Tại mỗi thời điểm, vận tốc tuyệt đối bằng tổng hình học của vận tốc tương đối và vận tốc kéo theo.
• v⃗a = v⃗r + v⃗e
• Thường giải bằng cách chiếu lên hai trục x, y rồi giải hệ phương trình.
3. Định lý hợp gia tốc — nhớ cộng thêm gia tốc Coriolis.
• Gia tốc tuyệt đối bằng tổng của ba thành phần: a⃗a = a⃗r + a⃗e + a⃗c.
• Gia tốc Coriolis a⃗c = 2·ω⃗e × v⃗r chỉ xuất hiện khi hệ động vừa quay (ωe ≠ 0) vừa có chuyển động tương đối (vr ≠ 0).
• Nếu hệ động chỉ tịnh tiến thì ac = 0 — đây là trường hợp đơn giản, hay gặp trong bài tập.
• Gia tốc Coriolis luôn vuông góc với vận tốc tương đối và làm lệch hướng chuyển động tương đối.
• Cách xác định hướng khi ω⃗e ⊥ v⃗r: quay v⃗r quanh ω⃗e một góc 90° theo chiều quay của ω⃗e, độ lớn ac = 2·ωe·vr.
4. Phương pháp giải tích (mục 8.3) — dạng ma trận.
• Dựng hệ cố định và hệ động gắn với vật; vật A chuyển động tịnh tiến thẳng trên trục của hệ động với tọa độ s = s(t).
• Vị trí: rB = rA + T·u (u = [s; 0], T là ma trận quay).
• Vận tốc: ṙB = ṙA + ω·I·T·u + T·u̇.
• Gia tốc: r̈B = r̈A + (α·I − ω2·E)·T·u + 2ω·I·T·u̇ + T·ü — trong đó số hạng 2ω·I·T·u̇ chính là gia tốc Coriolis viết dưới dạng ma trận.
• Cách này dùng cho cơ cấu tay quay có con trượt và cơ cấu culit.
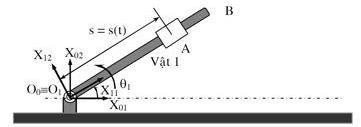
Hình 8.7: Tay quay OB có con trượt A — ví dụ điển hình của phương pháp giải tích
Đại lượng | Công thức | Ghi chú |
Vận tốc tuyệt đối | v⃗a = v⃗r + v⃗e | Cộng véctơ |
Gia tốc tuyệt đối | a⃗a = a⃗r + a⃗e + a⃗c | Thêm Coriolis |
Gia tốc Coriolis | ac = 2·ωe·vr | = 0 nếu hệ động tịnh tiến |
Dùng để làm gì
Định lý hợp vận tốc, hợp gia tốc dùng để tính vận tốc góc của cần O1B do tay quay OA kéo (Ví dụ 1), vận tốc và gia tốc tuyệt đối của ống lồng C trượt trên cần đang quay (Ví dụ 2). Phương pháp giải tích dùng cho tay quay OB có con trượt A (Ví dụ 3) và cơ cấu culit (Ví dụ 4).
Ống lồng C là ống trượt dọc trên cần đang quay. Cơ cấu culit gồm tay quay O₁A, thanh lắc O₂B và con trượt A trượt trong rãnh của thanh lắc.
Ví dụ: Ống lồng C trượt trên cần đang quay: tại θ = 60°, cần quay với ω = 3 rad/s, α = 2 rad/s2; ống lồng cách tâm O một khoảng 0,2 m, trượt với vr = 2 m/s, ar = 3 m/s2.
• Vận tốc kéo theo ve = ω·OC = 0,6 m/s, nên vận tốc tuyệt đối va = √(22 + 0,62) = 2,1 m/s.
• Gia tốc: aen = ω2·OC = 1,8 m/s2; aet = α·OC = 0,4 m/s2; gia tốc Coriolis aCor = 2·ω·vr = 12 m/s2 — lớn nhất trong các thành phần.
• Chiếu lên x, y được aax = 1,2 m/s2, aay = −12,4 m/s2, suy ra aa = 12,5 m/s2.
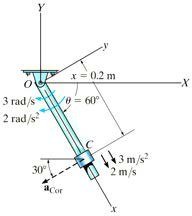
Hình 8.5: Minh họa ví dụ 2 — ống lồng C trên cần quay
Nhớ gì:
Vận tốc thì cộng hai véctơ (v⃗a = v⃗r + v⃗e), gia tốc thì phải cộng thêm gia tốc Coriolis ac = 2ωe·vr.
• Quên Coriolis là sai cả bài; và Coriolis bằng 0 ngay khi hệ động chỉ tịnh tiến.
Học về gì: Động lực học trả lời câu hỏi: lực gây ra chuyển động như thế nào? Trong khi tĩnh học chỉ xét vật đứng yên, ở đây lực có thể thay đổi theo thời gian, vị trí hay vận tốc — và chính lực là nguyên nhân làm xuất hiện gia tốc.
Ý chính
• Chất điểm là một điểm hình học mang khối lượng; cơ hệ là tập hợp nhiều chất điểm chuyển động phụ thuộc lẫn nhau; vật rắn tuyệt đối là trường hợp đặc biệt của cơ hệ.
• Mọi tính toán chỉ đúng trong hệ quy chiếu quán tính — hệ mà các định luật Newton nghiệm đúng. Trong kỹ thuật thường lấy hệ gắn với Trái Đất vì ảnh hưởng quay của nó rất nhỏ.
• Hệ SI: độ dài (m), khối lượng (kg), thời gian (s); lực là đơn vị dẫn xuất: 1 N = 1 kg·m/s2, tức lực gây cho vật 1 kg gia tốc 1 m/s2. Nhớ g = 9,81 m/s2.
• Tiên đề 1 (quán tính): không có lực tác dụng thì chất điểm đứng yên hoặc chuyển động thẳng đều (v = const, a = 0).
• Tiên đề 2 (cơ bản nhất): gia tốc cùng hướng với lực, độ lớn tỉ lệ với lực.
• F = m·a
• Đây là phương trình cơ bản của động lực học, dùng để giải gần như mọi bài toán trong chương.
• Tiên đề 3 (tác dụng – phản tác dụng): hai lực tương hỗ cùng đường tác dụng, ngược chiều, cùng độ lớn — nhưng không phải cặp lực cân bằng vì đặt ở hai vật khác nhau.
• Tiên đề 4 (độc lập tác dụng): nhiều lực cùng tác dụng thì gia tốc bằng tổng hình học các gia tốc riêng: a = a1 + a2 + … + an, hay
• ΣF = m·a
• Phương trình vi phân chuyển động có 3 dạng:
Phương trình vi phân chuyển động là phương trình chứa đạo hàm theo thời gian. Gia tốc là đạo hàm bậc hai của vị trí.
• Dạng véctơ: m·r̈ = ΣF.
• Dạng tọa độ Descartes: ΣFx = m·ẍ, ΣFy = m·ÿ, ΣFz = m·z̈.
• Dạng tọa độ tự nhiên: ΣFt = m·v̇, ΣFn = m·v2/ρ, ΣFb = 0.
• Hai bài toán cơ bản:
• Bài toán thuận — biết chuyển động, tìm lực (đạo hàm hai lần phương trình chuyển động rồi thay vào ΣF = m·a).
• Bài toán nghịch — biết lực và điều kiện ban đầu, tìm chuyển động (tích phân phương trình, dùng điều kiện ban đầu tìm hằng số tích phân).
• Khối tâm G của cơ hệ: rG = (Σmk·rk)/M.
• Định lý chuyển động khối tâm: khối tâm chuyển động như một chất điểm mang toàn bộ khối lượng hệ, chỉ chịu tác dụng của ngoại lực; nội lực không làm khối tâm tăng tốc.
• M·aG = ΣFe
Dùng để làm gì
Phương trình F = m·a dùng để tính sức căng dây khi kéo vật nặng đi lên nhanh dần (Ví dụ 1) và gia tốc, phản lực của thùng gỗ 50 kg bị lực 400 N kéo (Ví dụ 2). Công thức ném xiên dùng cho đại bác bắn với vận tốc đầu v0, góc α (Ví dụ 3). Định lý chuyển động khối tâm dùng để tính gia tốc và phản lực hai bánh của xe hơi khi bánh sau trượt (Ví dụ 4) và của mô tô chở người đua (Ví dụ 5).
Ví dụ — Vật kéo lên bằng dây: vật nặng P kéo lên nhanh dần với gia tốc a thì sức căng dây là:
• T = P(1 + a/g)
• Đi lên nhanh dần hay đi xuống chậm dần thì dây căng hơn trọng lượng; đi lên chậm dần hay đi xuống nhanh dần thì dây chùng hơn; đứng yên hay chuyển động đều thì T = P.
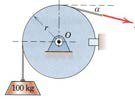
Hình 9.2: vật nặng kéo lên với gia tốc a
Ví dụ — Đạn bắn xiên: bắn với vận tốc đầu v0, góc α (bỏ qua sức cản không khí) thì quỹ đạo là parabol.
• Tầm cao: H = v02·sin2α/(2g).
• Tầm xa: L = v02·sin2α/g.
• Tầm xa lớn nhất khi α = 45°.
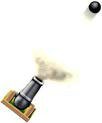
Hình 9.4: quỹ đạo parabol của viên đạn
Ví dụ — Xe hơi bánh sau trượt: xe 2 Mg, μk = 0,25, chỉ bánh sau tạo lực ma sát đẩy xe tới; giải hệ phương trình khối tâm được aG = 1,59 m/s2, phản lực bánh trước NA = 6,88 kN, bánh sau NB = 12,7 kN.
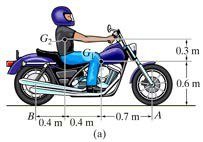
Hình 9.6b: sơ đồ lực tác dụng lên xe hơi
Nhớ gì:
Chỉ ngoại lực mới quyết định chuyển động của khối tâm — khi viết phương trình cho cả hệ, nội lực triệt tiêu nên đừng đưa vào.
• Lực tác dụng – phản tác dụng không bao giờ là cặp lực cân bằng vì chúng đặt trên hai vật khác nhau.
Học về gì: Chương này có hai định lý lớn, nhớ theo cặp đối xứng: động lượng gắn với thời gian (lực tác dụng trong bao lâu), động năng gắn với quãng đường (lực tác dụng trên đoạn đường nào). Cả hai đều xuất phát từ F = m·a, chỉ khác cách tích phân.
Ý chính
• Động lượng của chất điểm: l = m·v (véctơ, đơn vị kg·m/s).
• Động lượng của cả hệ bằng động lượng của khối tâm: L = M·vG.
• Xung lượng của lực: I = ∫F·dt; nếu F không đổi thì I = F·(t2 − t1), đơn vị N·s. Xung lượng là "lực × thời gian".
• Định lý biến thiên động lượng: biến thiên động lượng bằng tổng xung lượng của các lực.
• m·v2 − m·v1 = ΣI
• Dạng đạo hàm: dL/dt = ΣFe.
• Nội lực không làm đổi động lượng của hệ — chỉ ngoại lực mới làm được. Đây là điểm khác biệt quan trọng với động năng (xem dưới).
• Bảo toàn động lượng: nếu ΣFe = 0 thì L = const; nếu chỉ hình chiếu lên một trục bằng 0 thì chỉ thành phần động lượng trên trục đó bảo toàn.
• Dùng cho bài toán va chạm, nổ, giật lùi.
• Công của lực: công nguyên tố dU = F·ds·cosθ; công hữu hạn U1-2 = ∫F·cosθ·ds.
• Lực vuông góc với chuyển dời thì không sinh công; lực ngược hướng chuyển động thì công âm.
• Công các lực thường gặp:
• Trọng lực chỉ phụ thuộc độ chênh cao, U = W(y1 − y2) — lên cao công âm, xuống thấp công dương.
• Lực đàn hồi: U = ½k·s12 − ½k·s22.
Lực đàn hồi là lực của lò xo. Trong công thức, k là độ cứng lò xo, và lực đàn hồi luôn ngược hướng chuyển động.
• Ma sát trượt: U = −f·N·s, luôn âm.
• Tổng công nội lực của vật rắn bằng 0.
• Động năng:
• Chất điểm: T = ½·m·v2.
• Tịnh tiến: T = ½·M·vG2.
• Quay quanh trục cố định: T = ½·Iz·ω2.
• Song phẳng: T = ½·IPz·ω2 = ½(IGz + M·d2)·ω2.
• Định lý biến thiên động năng: biến thiên động năng bằng tổng công của ngoại lực và nội lực.
• T2 − T1 = ΣUe + ΣUi
• Nội lực có thể làm đổi động năng (ví dụ lò xo trong hệ, vụ nổ), ngược với động lượng.
• Công suất: N = dU/dt = F·v·cosθ, đơn vị oát (W); 1 W = 1 J/s.
• Bảo toàn cơ năng: trong trường lực thế (công chỉ phụ thuộc điểm đầu – điểm cuối), T1 + Π1 = T2 + Π2 = const.
Trường lực thế là trường lực mà công chỉ phụ thuộc điểm đầu và điểm cuối, không phụ thuộc dạng quỹ đạo. Cơ năng là tổng động năng T và thế năng Π, trong đó thế năng là phần năng lượng gắn với vị trí của vật.
• Có ma sát hay lực cản thì cơ năng không bảo toàn vì năng lượng chuyển thành nhiệt.
Đại lượng | Công thức | Khi nào dùng |
Động lượng | L = M·vG | Va chạm, nổ, lực theo thời gian |
Động năng | T = ½·M·vG2 (tịnh tiến) | Lực theo quãng đường, tìm vận tốc |
Dùng để làm gì
Định lý động lượng và bảo toàn động lượng dùng cho hai toa xe dính vào nhau sau va chạm (Ví dụ 1), viên đạn nổ thành hai mảnh (Ví dụ 2) và viên đá bị lực 200 N kéo xiên trong 10 s (Ví dụ 3). Công của lực dùng để tính tổng công các lực lên thanh quay có lò xo và lực P (Ví dụ 4). Định lý động năng dùng để tìm số vòng quay của đĩa khi đạt vận tốc góc 20 rad/s (Ví dụ 5) và vận tốc góc của thanh trượt trong rãnh tại θ = 45° (Ví dụ 6). Bảo toàn cơ năng — rồi bảo toàn động lượng — dùng cho búa đóng cọc bê tông (Ví dụ 7) và cuộn dây lăn xuống mặt phẳng nghiêng (Ví dụ 8).
Ví dụ — Hai toa xe dính vào nhau sau va chạm: ngoại lực theo phương ngang bằng 0 nên động lượng ngang bảo toàn.
• v = (m1·v1 + m2·v2)/(m1 + m2) — vận tốc chung nằm giữa hai vận tốc ban đầu.
Ví dụ — Viên đá bị kéo xiên: đá 100 kg, lực 200 N nghiêng 45° trong 10 s.
• Theo phương ngang: v = 200·cos45° × 10/100 = 14,1 m/s.
• Theo phương đứng, phản lực mặt sàn chỉ còn N = 840 N (nhỏ hơn trọng lượng 981 N vì lực kéo có thành phần hướng lên).
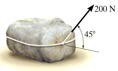
Hình 10.4: viên đá chịu lực kéo xiên 45°
Ví dụ — Búa đóng cọc: búa 300 kg rơi từ độ cao 0,5 m.
• Bảo toàn cơ năng cho vận tốc lúc chạm cọc v = 3,132 m/s; sau đó búa dính vào cọc 800 kg, bảo toàn động lượng cho vận tốc chung v = 0,85 m/s — một bài dùng cả hai định lý trong cùng một hiện tượng.
Hình 10.12: búa đóng cọc bê tông
Nhớ gì:
Động lượng thì nội lực "vô hình" (không làm đổi), động năng thì nội lực vẫn tính công.
• Khi gặp bài va chạm hay nổ thì nghĩ ngay đến bảo toàn động lượng, khi gặp bài tìm vận tốc sau một quãng đường thì nghĩ đến định lý động năng.
Học về gì: Chương ngắn nhất của môn học, nhưng là "chiêu" thực dụng nhất: thêm lực quán tính vào vật đang chuyển động, bài toán động lực học trở thành bài toán cân bằng tĩnh học — và ta lại dùng được toàn bộ công cụ đã học ở Chương 3.
Ý chính
• Lực quán tính của chất điểm: Fqt = −m·a — cùng phương, ngược chiều gia tốc, độ lớn bằng m·a.
• Đây không phải lực thật (không có vật nào tác dụng lên vật), mà là lực giả tưởng ta thêm vào để dùng nguyên lý D'Alembert.
• Chiếu lên tọa độ tự nhiên: thành phần tiếp tuyến Fqt,t = −m·dv/dt.
• Thành phần pháp Fqt,n = −m·v2/ρ, còn gọi là lực ly tâm — chính là lực làm ta bị văng ra ngoài khi xe vào cua, và làm ô tô nhẹ đi khi qua cầu lồi.
• Thu gọn hệ lực quán tính: véctơ chính Rqt = −M·aG (ngược gia tốc khối tâm).
• Mô men chính tùy chuyển động: tịnh tiến thì bằng 0; quay quanh trục cố định Mqt = −I·α; song phẳng MGqt = −IG·α.
• Nguyên lý D'Alembert (chất điểm): tại mỗi thời điểm, các lực thật tác dụng vào chất điểm cùng với lực quán tính của nó tạo thành một hệ lực cân bằng.
• (F1, …, Fn, Fqt) = 0
• Nguyên lý D'Alembert (cơ hệ): tại mỗi thời điểm, tất cả lực thật và tất cả lực quán tính của các chất điểm trong hệ tạo thành hệ lực cân bằng. Viết được ΣF = 0 và ΣM = 0 cho cả vật đang chuyển động.
• Cách giải bài toán bằng D'Alembert:
• (1) Vẽ sơ đồ lực thật.
• (2) Thêm lực quán tính ngược chiều gia tốc (và ngẫu lực quán tính −I·α nếu vật quay).
• (3) Viết phương trình cân bằng như bài tĩnh học.
• (4) Giải tìm ẩn số.
Dùng để làm gì
Nguyên lý D'Alembert dùng để tính áp lực của ô tô lên cầu cong khi chạy với vận tốc v (Ví dụ 1) và sức căng dây của hai vật nối qua ròng rọc, trong đó vật A hạ xuống kéo vật B trượt lên mặt nghiêng 30° (Ví dụ 2) — thay vì giải phương trình vi phân, ta thêm lực quán tính rồi viết phương trình cân bằng như bài tĩnh học.
Ví dụ — Ô tô qua cầu lồi: ô tô trọng lượng P, chạy với vận tốc v qua cầu cong bán kính R thì áp lực lên cầu chỉ còn:
• N = P(1 − v2/(g·R))
• Chạy càng nhanh, cầu càng "nhẹ gánh"; đến v2 = g·R thì N = 0 — xe bay khỏi mặt cầu.
• Đây là lý do cầu vượt và đường cong phải giới hạn tốc độ.
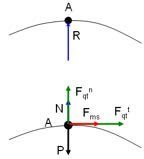
Hình 11.2: ô tô chuyển động trên cầu cong
Ví dụ — Hai vật nối dây qua ròng rọc: vật A nặng Q hạ xuống kéo vật B (P = 196,2 N) trượt lên mặt nghiêng 30°, μ = 0,15; sau 5 m vật B đạt v = 4 m/s.
• Từ v2 = 2as suy ra a = 1,6 m/s2.
• Viết cân bằng D'Alembert cho vật B: chiếu lên mặt nghiêng được sức căng dây T = 155,6 N; rồi viết cho vật A được trọng lượng cần thiết Q = 185,9 N — nhẹ hơn P vì vật A rơi xuống có gia tốc nên "nhẹ đi" một phần.
Nhớ gì:
Lực quán tính luôn ngược chiều gia tốc.
• Vật tăng tốc đi lên thì quán tính kéo xuống (dây căng hơn, như ví dụ 1 Chương 9: T = P(1 + a/g) cũng chính là kết quả D'Alembert); vật rơi tự do thì quán tính triệt tiêu trọng lượng nên ta có cảm giác không trọng lượng.
• II.1 — Các khái niệm cơ bản trong tĩnh học: khi nào các lực triệt tiêu lẫn nhau để vật đứng yên hay chuyển động thẳng đều; lực, mô men, ngẫu lực và 6 tiên đề tĩnh học.
• II.2 — Hệ lực và phép biến đổi tương đương: thu gọn hệ lực về một điểm thành véctơ chính R và mô men chính Mo; định lý Varignon tìm điểm đặt của hợp lực.
• II.3 — Điều kiện cân bằng của hệ lực: cân bằng khi ΣF = 0 và ΣM = 0, để tìm phản lực liên kết, lực căng dây và ứng lực thanh.
• II.4 — Ma sát: ma sát trượt, ma sát lăn, góc và nón ma sát; điều kiện cân bằng có ma sát và cơ cấu tự hãm.
• II.5 — Đặc trưng hình học: trọng tâm, mô men tĩnh, mô men quán tính tiết diện và khối — quyết định dầm chịu uốn/xoắn tốt đến mức nào và vật quay khó hay dễ.
• II.6 — Động học điểm: vị trí, vận tốc, gia tốc của một điểm theo thời gian — đạo hàm và tích phân, gia tốc tiếp tuyến và pháp tuyến.
• II.7 — Chuyển động cơ bản của vật rắn: ba dạng tịnh tiến, quay quanh trục cố định, song phẳng — và tỉ số truyền bánh răng, đai, xích.
• II.8 — Chuyển động phức hợp: cộng vận tốc và gia tốc của chuyển động tương đối với chuyển động kéo theo, thêm gia tốc Coriolis.
• II.9 — Các định luật của Newton: lực gây ra gia tốc như thế nào; phương trình F = m·a và chuyển động khối tâm.
• II.10 — Các định lý cơ bản động lực học: động lượng gắn với thời gian, động năng gắn với quãng đường; bảo toàn động lượng và bảo toàn cơ năng.
• II.11 — Các nguyên lý cơ học và phương trình tổng quát động lực học: lực quán tính và nguyên lý D'Alembert — thêm lực quán tính để biến bài toán động lực học thành bài toán cân bằng tĩnh học.